Электронные шины в автомобиле
Бортовая электроника современного автомобиля в своем составе имеет большое количество исполнительных и управляющих устройств. К ним относятся всевозможные датчики, контроллеры и т.д.
Для обмена информацией между ними требовалась надежная коммуникационная сеть.
В середине 80-х годов прошлого столетия компанией BOSCH была предложена новая концепция сетевого интерфейса CAN (Controller Area Network).
CAN-шина обеспечивает подключение любых устройств, которые могут одновременно принимать и передавать цифровую информацию (дуплексная система). Собственно шина представляет собой витую пару. Данная реализация шины позволила снизить влияние внешних электромагнитных полей, возникающих при работе двигателя и других систем автомобиля. По такой шине обеспечивается достаточно высокая скорость передачи данных.
Как правило, провода CAN-шины оранжевого цвета, иногда они отличаются различными цветными полосами (CAN-High — черная, CAN-Low — оранжевокоричневая).
Благодаря применению данной системы из состава электрической схемы автомобиля высвободилось определенное количество проводников, которые обеспечивали связь, например, по протоколу KWP 2000 между контроллером ЭСУД и штатной сигнализацией, диагностическим оборудованием и т.д.
Скорость передачи данных по CAN-шине может достигать до 1 Мбит/с, при этом скорость передачи информации между блоками управления (двигатель — трансмиссия, ABS — система безопасности) составляет 500 кбит/с (быстрый канал), а скорость передачи информации системы «Комфорт» (блок управления подушками безопасности, блоками управления в дверях автомобиля и т.д.), информационно-командной системы составляет 100 кбит/с (медленный канал).
На рис. 1 показана топология и форма сигналов CAN-шины легкового автомобиля.

Рис. 1. Топология и формы сигналов CAN-шины
При передаче информации какого-либо из блоков управления сигналы усиливаются приемо-передатчиком (трансивером) до необходимого уровня.
Каждый подключенный к CAN-шине блок имеет определенное входное сопротивление, в результате образуется общая нагрузка шины CAN. Общее сопротивление нагрузки зависит от числа подключенных к шине электронных блоков управления и исполнительных механизмов. Так, например, сопротивление блоков управления, подключенных к CAN-шине силового агрегата, в среднем составляет 68Ом, а системы «Комфорт» и информационно-командной системы — от 2,0 до 3,5 кОм.
Следует учесть, что при выключении питания происходит отключение нагрузочных сопротивлений модулей, подключенных к CAN-шине.
На рис. 2 показан фрагмент CAN-шины с распределением нагрузки в линиях CAN-High, CAN-Low.

Рис. 2. Фрагмент CAN-шины с распределением нагрузки в проводах CAN-High, CAN-Low
Системы и блоки управления автомобиля имеют не только различные нагрузочные сопротивления, но и скорости передачи данных, все это может препятствовать обработке разнотипных сигналов. Для решения данной технической проблемы используется преобразователь для связи между шинами.
Такой преобразователь принято называть межсетевым интерфейсом, это устройство в автомобиле чаще всего встроено в конструкцию блока управления, комбинацию приборов, а также может быть выполнено в виде отдельного блока.
Также интерфейс используется для ввода и вывода диагностической информации, запрос которой реализуется по проводу «К», подключенному к интерфейсу или к специальному диагностическому кабелю CAN-шины.
В данном случае большим плюсом в проведении диагностических работ является наличие единого унифицированного диагностического разъема (колодка OBD).
На рис. 3 показана блок-схема межсетевого интерфейса.

Рис. 3. Блок-схема межсетевого интерфейса
Следует учесть, что на некоторых марках автомобилей, например, на Volkswagen Golf V, CAN-шина системы «Комфорт» и информационно-командная система не соединены межсетевым интерфейсом.
В таблице представлены электронные блоки и элементы, относящиеся к CAN-шинам силового агрегата, системы «Комфорт» и информационно-командной системы. Приведенные в таблице элементы и блоки по своему составу могут отличаться в зависимости от марки автомобиля.
Таблица. CAN-шины современного автомобиля
CAN-шина силового агрегата
Электронный блок управления двигателя
Электронный блок управления КПП
Блок управления подушками безопасности
Электронный блок управления АБС
Блок управления электроусилителя руля
Блок управления ТНВД
Центральный монтажный блок
Электронный замок зажигания
Датчик угла поворота рулевого колеса
CAN-шина системы «Комфорт»
Электронные блоки дверей
Электронный блок контроля парковочной системы
Блок управления системы «Комфорт»
Блок управления стеклоочистителей
Контроль давления в шинах
CAN-шина информационно-командной системы
Диагностика неисправностей CAN-шины производится с помощью специализированной диагностической аппаратуры (анализаторы CAN-шины) осциллографа (в том числе, со встроенным анализатором шины CHN) и цифрового мультиметра.
Как правило, работы по проверке работы CAN-шины начинают с измерения сопротивления между проводами шины. Необходимо иметь в виду, что CAN-шины системы «Комфорт» и информационно-командной системы, в отличие от шины силового агрегата, постоянно находятся под напряжением, поэтому для их проверки следует отключить одну из клемм аккумуляторной батареи.
Основные неисправности CAN-шины в основном связаны с замыканием/обрывом линий (или нагрузочных резисторов на них), снижением уровня сигналов на шине, нарушениями в логике ее работы. В последнем случае поиск дефекта может обеспечить только анализатор CAN-шины.
Развитие прогресса в автомобилестроении неуклонно ведет к повышению требований к управлению, возрастает объем функций, на совершенно новый уровень переходит информационная составляющая о работе и поведении автомобиля. В связи с этим бортовая электроника наращивает свое присутствие в современном автомобиле. По статистике, количество блоков управления в нем за последние 15 лет увеличилось более чем в пять раз, и эта тенденция сохраняется. Потребителю хочется иметь полный контроль над любимым авто и над дорогой. Последние модели могут обойтись в сложной ситуации без водителя и принять решение согласно заложенной программе. Такие вопросы, как парковка или проезд по размытому участку сельской дороги машина может решить самостоятельно, без участия человека. С каждым годом все реальнее и ближе введение элементов автопилотирования, применяемых в авиации.
Увеличившееся число электронных модулей вынудило, в свою очередь, находить и внедрять новые технологии передачи данных между отдельными блоками управления. В вычислительной технике они уже давно существовали, поэтому оставалось только перенести опыт их использования и стандартизировать применительно к автомобилю. Сначала произошло внедрение шины данных CAN. У ведущих проиводителей это случилось в середине 90-х годов. Однако пропускной способности и скорости этой технологии хватило примерно лет на 10, после чего встал вопрос о дальнейшем развитии системы передачи информации. Особенно заметными проблемы стали после повсеместного применения информационно-развлекательного контента. Вместе с ним пришли и технологии, применяемые в кабельном телевидении и в современных системах связи, включая диагностику и сервис.
В итоге к завоевавшей уважение и известной шине CAN на сегодня добавились:
— шина LIN (однопроводная шина);
— шина MOST (оптоволоконная шина) (рис. 4);
— беспроводная шина Bluetooth™.

Рис. 4. Оптоволоконная шина MOST в современном автомобиле
Рассмотрим алгоритм работы однопроводной шины LIN. Local Interconnect означает, что все блоки управления данной сети находятся в пределах одного условно ограниченного модуля (к примеру: багажника, крыши, мотора вентилятора и др.). Она может обозначаться еще и как «локальная подсистема». Обмен данными между отдельными системами шин LIN одного автомобиля осуществляется через соответствующий блок управления по шине данных CAN. Говоря о шине LIN, необходимо понимать, что речь идет об однопроводной шине. Площадь поперечного сечения провода составляет 0,35 мм 2 . Экранирование кабеля не является обязательным условием. Цвет изоляции может быть различным, в автомобилях «Ауди» он фиолетовый. Алгоритм работы шины LIN интуитивно понятен и от того прост для освоения. Он позволяет осуществлять обмен данными между одним блоком управления LIN, его называют Master, и подчиненными блоками Slave.
Блок управления LIN Master
Напомним, что блоки управления LIN Master сопряжены с шиной данных CAN и выполняют мастер-функции управления определенной шиной LIN.
Приведем основные функции блока LIN Master:
— контролирует передачу данных в шине LIN и скорость обмена;
— отправляет посылки-телеграммы в шину LIN. В его ПО заложен цикл, какому подчиненному блоку, когда, как часто и какие посылки-телеграммы отправлять;
— выполняет функцию сопряжения подчиненных блоков шины LIN с шиной данных CAN, так как является единственным блоком управления отдельной шины LIN, подключенным к шине данных CAN (рис. 5);
— обеспечивает процесс диагностики подключенных блоков управления LIN Slave (рис. 6).

Рис. 5. Применение шины LIN в современном автомобиле

Рис. 6. Блоки управления LIN Slave
Блоки управления LIN Slave
Подключенные или подчиненные блоки управления LIN Slave в рамках отдельной системы шины данных LIN выполняют функции контроля и управления работой отдельных устройств, например, мотора вентилятора, привода люка в крыше, а также датчиков и исполнительных механизмов (датчик уклона, ручного тормоза, сирена противоугонной сигнализации и т.д.). Датчики измеряют или контролируют какие-либо величины и передают сигнал в аналоговом виде. Блок управления LIN Slave анализирует и преобразовывает принятые параметры в цифровую форму. Затем эти величины передаются по шине LIN в виде цифрового сигнала. Блок управления LIN Master опрашивает исполнительные устройства (посылает телеграмму), получает информацию о состоянии, что позволяет провести сравнительный анализ между фактическим и расчетным состоянием и влиять на работу исполнительных механизмов через блоки управления LIN Slave. Каждый блок LIN Slave обладает электронными или электромеханическими функциями и имеет свой адрес. Адрес передается в заголовке посылки-телеграммы и его опознает блок, за которым закреплен этот адрес, иными словами происходит идентификация обращения.
Технически интерфейс LIN реализуется просто и надежно. Сопряжение блоков LIN Slave с управляющим блоком LIN (Master) осуществляется по однопроводной линии с помощью одноконтактного разъема, одного на всех. Рассмотрим алгоритм передачи данных.
Скорость шины LIN примерно в 5 раз меньше скорости шины CAN и составляет до 20 кбит/сек. Реализовано это для того, чтобы не перегружать шину CAN. Цифровые сигналы, как это давно уже принято в вычислительной и связной технике, передаются высоким и низким уровнями сигналов. Размах сигналов зависит от уровня напряжения питания. В автомобиле используется бортовое напряжение 12 В (14,4 В при работе генератора). Отсюда и уровни сигналов шин — от 0 до 12 В.
Если по шине LIN не происходит передача телеграмм или передается «рецессивный» бит, то уровень сигнала будет около 12 В, если будет передан «доминантный» бит, то передатчик замыкает шину на «массу» и уровень будет близок к нулю (рис. 7) Последовательность доминантных и рецессивных битов и составляет телеграмму, с помощью которой блок управления LIN Master обменивается с блоками LIN Slave. В различных модификациях приемопередатчиков (трансиверов) внешний вид рецессивных и доминантных уровней может иметь отличия.

Рис. 7. Осциллограмма сигналов шины LIN
Чтобы устранить влияние различных факторов на качество работы шины LIN, при передаче возможны отклонения от заданных уровней (0 и 12 В) не более чем на 2 В (рис. 8).

Рис. 8. Диапазон напряжений при передаче
Уровень приема еще более защищен и сигналы принимаются амплитудой с отклонением до 40% от заданных (рис. 9).

Рис. 9. Диапазон напряжений при приеме
Опишем непосредственно «телеграммы», с помощью которых происходит общение блоков по шине LIN.
Блок управления LIN Master посылает телеграмму блоку LIN Slave и в заголовке передается код операции — что именно надо сделать. Например, необходимо переслать показания датчиков, измеряющих скорость вращения вентилятора, т.е. переслать информацию о величине скорости, которую данные датчики измеряют. Это первый вид телеграммы — опросный.
В ответ блок LIN Slave пересылает телеграмму с измеренными величинами. Это второй вид телеграммы — ответный.
Блок управления LIN Master анализирует показания датчиков, пересланные от блока LIN Slave, и посылает телеграмму с указаниями изменить скорость вращения. Это третий вид телеграммы — управляющий.
По такому алгоритму и происходит обмен между блоками, сопряженными шиной LIN.
Реализация этого алгоритма начинается с того, что блок LIN Master с определенным циклом обращается к блокам LIN Slave, посылая заголовок телеграммы (рис.10). Цикл обращения установлен программным обеспечением и может изменяться в зависимости от ситуации, режимов работы автомобиля и других факторов.

Рис. 10. Осциллограмма заголовка телеграммы
Обращение относится ко всему возможному оборудованию, если каких-либо устройств нет на шине LIN, а это зависит от количества опций, которое оплачено владельцем, то обмен с отсутствующими блоками не состоится. Иными словами, на свой запрос к некоторым возможным блокам LIN Slave останется без ответа, ибо эти блоки просто отсутствуют в данной модификации. Это обстоятельство не влияет на работу. Если данные блоки будут поставлены, алгоритм работы с ними восстановится, напомним, что их может быть до 16-ти на каждый блок управления LIN Master.
Теперь подробнее о самой реализации взаимодействия.
Как было сказано ранее, блок управления LIN Master посылает с разной периодичностью, зашитой в программном обеспечении, опросные телеграммы.
Каждая телеграмма содержит заголовок (Header) и собственно текст, состоящий из переданных данных.
Заголовок состоит из четырех частей (рис. 10):
— пауза в синхронизации;
Опишем каждую из них.
Пауза в синхронизации (synch break)
Представляет собой не менее 13-ти битов, пересылаемых доминантным уровнем, что в вычислительной технике расценивается как передача не менее 13-ти «нулей». Блоки LIN Slave имеют возможность настроиться на прием телеграммы, ибо в тексте самой телеграммы не может быть подобной информации и столь долгая передача только доминантного уровня подсказывает блокам, что после этого поля последуют другие.
Окончание синхронизации (synch delimiter)
Эта часть передается рецессивным уровнем (около 12 В), что соответствует передаче «единицы» и сообщает блокам LIN Slave о том, что пауза закончилась и необходимо приготовиться к синхронизации.
Поле синхронизации (synch field)
Эта часть заголовка служит для непосредственной настройки блоков LIN Slave на работу с блоком управления LIN Master. Поле состоит из последовательности доминантных и рецессивных битов, то есть последовательности «нулей» и «единиц». Таким образом синхронизируется частота, на которой блоки LIN Slave должны работать по шине LIN, принять поле идентификатора и последующие за ним данные.
Это поле состоит из восьми бит. В первых 6-ти битах передаются адрес блока LIN Slave для его опознавания (идентификации) и количество полей для передачи данных, отведенных для ответа (от 0 до 8). Два оставшихся бита предназначены для передачи контрольной суммы. Контрольная сумма вычисляется согласно определенному алгоритму и необходима для того, чтобы избежать ошибок в передаче. При совпадении контрольной суммы оборудование считает, что информация передана корректно.
Получая информацию о количестве полей для передачи данных (Datafields), блок LIN Slave передает данные о состоянии сопряженных с ним датчиков, например, о скорости вращения вентилятора. Каждое поле — это 10 бит информации, из них первый бит — доминирующий стартовый, далее передается байт (8 бит) информации и заканчивается поле стоповым рецессивным битом (рис. 11). Стартовый и стоповый биты служат для синхронизации при передаче данных.

Рис. 11. Осциллограмма ответа
В свою очередь, блок управления LIN Master принимает информацию, в нашем примере — это скорость вращения вентилятора. Если скорость вращения удовлетворяет ситуации и не требуется ее коррекция, то блок управления LIN Master через некоторое время (определяется ПО) снова пошлет запрос в виде телеграммы для контроля за работой данного блока LIN Slave.
Если необходимо изменить скорость вращения вентилятора, то блок управления LIN Master посылает телеграмму с нужной скоростью вращения, и блок LIN Slave, получив указание, изменяет скорость вентилятора (рис. 12).

Рис. 12. Регулировка скорости вращения вентилятора
Напомним, что опрос блоков LIN Slave осуществляется с частотой, заложенной в программном обеспечении, но при изменении ситуации эта частота может меняться.
Факторов к изменению частоты обращения к блокам LIN Slave тем больше, чем лучше ПО и чем современнее бортовое оборудование автомобиля.
Комплектация современного автомобиля может быть разной, и если блок управления LIN Master, имеющий полное ПО, посылает запрос несуществующему блоку LIN Slave, то заголовки телеграмм возвращаются к LIN Master без ответа (рис. 13). Это не мешает алгоритму работу шины LIN и при установке соответствующего блока LIN Slave незамедлительно начинается его опрос и контроль работы со стороны блока управления LIN Master.

Рис. 13. Осциллограммы с заголовками телеграмм без ответов
Алгоритм работы шины LIN постоянно находится под контролем блока управления LIN Master и потому защищен от несанкционированного внешнего доступа (от блоков, размещенных за наружной обшивкой автомобиля), что и позволяет размещать блоки LIN Slave, которые работают только на выполнение команд от LIN Master и не требуют передачи данных на внешних деталях машины. Вмешательство извне затруднено, поэтому, к примеру, блок управления открытием гаражных ворот может располагаться в переднем бампере.
Диагностика шины LIN и всех блоков, сопряженных с этой линией, осуществляется через диагностический разъем. При тестировании происходит имитация обмена между блоками, анализируются ответы от блоков LIN Slave и задающие команды от LIN Master.
Мнения читателей
Нет комментариев. Ваш комментарий будет первый.
Вы можете оставить свой комментарий, мнение или вопрос по приведенному выше материалу:
Что такое CAN-шина, для чего она нужна и как работает в автомобиле?
Сегодня, все современные автомобили, учитывая огромное множество различных электронных систем и датчиков, становятся большими компьютерами на колесах. Чтобы упорядочить управление электронных систем в авто, была придумана CAN-шина. Давайте постараемся понятье ее принципы работы и что это вообще такое.
Немного истории про автомобильную CAN шину.
Самые первые автомобили обходились без мозговых центров, но и времена тогда были соответствующие. Двигатель автомобиля на тот момент запускался при помощи магнитно-электрического устройства, преобразовывая кинетические энергии в электрическую.
Но с развитием машиностроительной индустрии, автомобили все больше и больше опутывались проводами, а с 1970 годов, по количеству встроенных датчиков автомобиль начал соперничать с самолетом. И чем больше различных электронных опций или устройств размещалось в автомобиле, тем острее становился вопрос о рационализации электрических цепей в автомобиле.
В момент микропроцессорной революцией решение проблемы стало возможным:
Всем знаменитый немецкая компания «Bosch» в 1983 году, приступила к разработке скоростного протокола данных для автомобилестроения. Тремя годами позже, в Детройте на конференции был официально анонсировано устройство под названием CAN (от англ. Controller Area Network — сеть пространства датчиков).
Первыми вариантами чудо устройства в 1987 году по реализации продукции, занялись крупные компании «INTEL» и «FILIPS», а годом позже в 1989 году , компания BMW выпустила первый автомобиль «BMW 8-й серии», на которой датчики были сконструированы при помощи CAN.
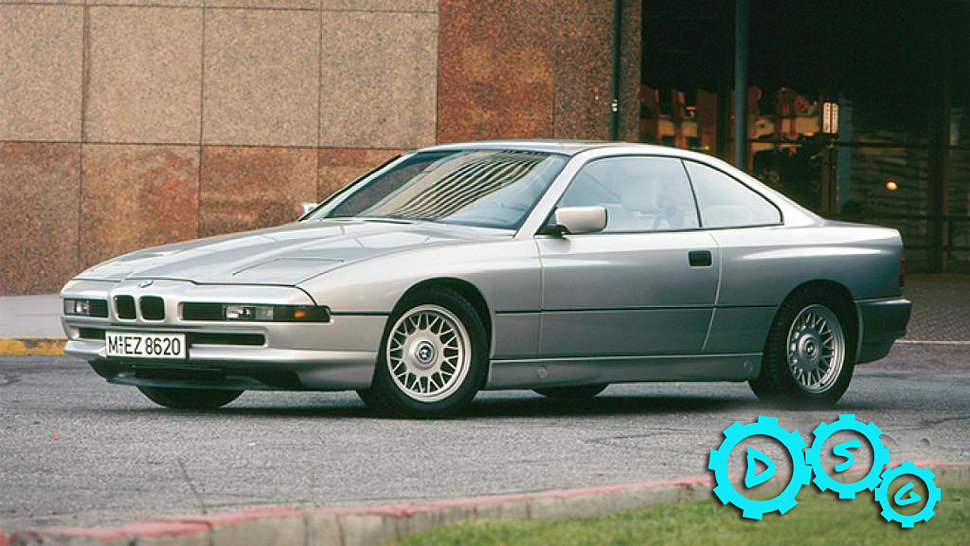
Тремя годами позже, а именно 1991 году, компания «Bosch» добавила в устройства новые технологии, обновив тем самым существующий стандарт.
Далее, примерно в 1993 году стандарт «CAN» получил международный классификатор «ISO» и вышел уже на всемирную арену.
И после непродолжительного времени, а именно 2001 году в Европе автомобили стали оснащаться CAN-шиной в обязательном порядке, а в 2012 году был выпущен автомобиль с повышенной скорости передачи данных. В связи с колосальными изменениями, автомобили стали оснащаться различными, умными электронными устройствами, а организовывал работу различных датчиков и устройств так называемый CAN блок, с этого момента пошла эра цифровых автомобилей.
Принципы работы CAN-шины
Сама по себе CAN шина – это микро чип, обеспечивающий всю работу программной электроники по 2 проводам CAN_H (Сan-High) / CAN_L (Can-Low) с высокой передачей данных. По каждому из провода передается больше сотни различных управляющих сигналов одновременно, коммутируя между собой различные устройства и контролеры в автомобиле, но и тут предел устройства не ограничивается, при необходимости увеличения потока данных, сигнал может быть усилен до необходимого для этого уровня.
Функционал технологии CAN-шины:
- Фоновый режим – в момент выключенной системы, на микро чип CAN-шины продолжает питание, но это не страшно, уровень потребления электричества в фоновом режиме не высок примерно 2Ma – 3Ma доли миллиампер.
- Старт системы – в момент поворота ключа или нажатия на кнопку «STATR» система оживает, включая при этом режим стабилизации питания с блоков или поступающие на различные управляющие автомобилем датчики.
- Работа в обычном режиме – автомобильные контроллеры обмениваются между собой нужной для автомобиля и водителя информацией, например — диагностической или текущей, при этом уровень потребления питания на пиковых нагрузках может возрасти до «85 Ma» миллиампер.
- Режим сна CAN модуля – как только прекращается эксплуатация автомобиля различные датчики «CAN-шины» системы отсоединяются от электрической сети и переходят в режим спячки до следующего запуска.
Автомобиль и CAN-шина
Применение скоростной CAN-шины в автомобиле строении является главным связующим звеном совершенно всех электрических цепей в автомобиле, ее действия как позвоночник у человека, соединяющий весь функционал движения тела в целом, благодаря чему и достигается скоростная обработка данных проходимых по сети.
Современные автомобили обладают огромным количеством пот датчиков, датчико-пот датчиков соединенных в единую цифровую автомобильную сеть CAN, объединяя следующие устройства:
- Двигатель ;
- Коробка переключения передач (МКПП / АКПП);
- Система безопасности автомобиля «Аирбэги» и их датчики (коротко, «подушки безопасности»);
- Система блокировки и антиблокировки автомобиля;
- Различные усилитель управления рулем;
- Зажигание;
- Приборка;
- Различные контроллеры, например, определяющие давление в шинах;
- Системы складывания зекрал заднего вида и очистки стекол;
- Мультимедийно-навигационная системы автомобиля;
- Бортовой компьютер;
- Сигнализация да все что есть в автомобиле, так или иначе работая по средством проводки.
CAN-шина в других отраслях.
Простота технологии и высокая скорость передачи и обработки данных CAN стала распространятся не только в автомобилестроении, CAN-шина стала применятся в таких областях, как:
- Велосипедном производстве, напрмер, знаменитая Японская компания «Симано» в 2009 году, анонсировала велосипед с системой многоуровневого управления переключения скоростей по принципу CAN. Последовав этому размному решению, компания Байон-ИКС применил CAN-шину для системного прямого привода.
- Также технология получила распространение и на бытовом уровне, при реализации системы «умного дома», стала активно применяться технология по принципу CAN-шины. Огромное количество электронных устройств, могут решать свои задачи при помощи сети интрнет и совершенно без человеческого вмешательства, например – системы охраны периметра дома (видеонаблюдение, сигнализации, датчики света, движения и пр..), полив травы, кондиционирование в помещение, да все что может подключаться к питанию.
Примечание! И это еще не предел, CAN шина обязательно помимо основного своего направления – автомобили и умного дома (а автомобиль, своего рода второй дом!), найдет и своего потребителя в других областях.
Преимущества CAN-шины и недостатки.
Положительные качества CAN шины в автомобиле строении:
- Высокая скорость обработки информации, система обладает возможностью работы даже в условиях жесткого «цейтнота» (недостаток времени для обдумывания ходов);
- Простота установки и копеечная стоимость при проведении работ с блоком;
- Помехоустойчиво (что важно в автомобиле);
- В процессе входа-выхода данных, многоуровневая система позволяет избежать огромного количества ошибок в процессе эксплуатации;
- Учитывая возможность работать в условиях повышенной передачи данных, CAN-шине легко приспособиться к любой ситуации;
- CAN-шина обладает высоким уровнем безопасности автомобиля с блокировкой всех двигательных систем стороннего проникновения и идеальная коммутируемость с автосигнализацией и иммобилайзером;
- Палитра и многообразие стандартов CAN-шины, позволяет внедрять эту технологию даже в самый дешевый автомобиль.
Как и любой электронной системе, у высокоскоростной CAN-шины есть много различных направлений развития и естественно имеются слабые стороны, а именно:
- Объем обрабатываемой информации, доступный для передачи данных одновременно ограничен учитывая современные технологии и требования различных систем;
- Большая часть обладает техническим и служебным назначением, а на более полезные данные отводится крохотная часть трафика в сети (есть к чему стремиться, я думаю это временно);
- Не стандартизирован протокол высшего уровня.
Выводы: всеми любимая и очень круто-популярная немецкая компания «BOSCH» является изобретателем не только свечи зажигания двигателя внутреннего возгорания с топливным фильтром, но и, так сказать «внутри автомобильный интернет» для большущего количества автомобильных датчиков с именем «CAN-шина» и не смотря на все узнаваемость CAN-шины совсем недавно, этому детищу примерно уже 30 лет отроду.
Что такое CAN-шина в автомобиле

Современный автомобиль оснащен электронными блоками управления различных систем: двигателя, антиблокировочной системы тормозов, кузова и другими. По-существу, эти блоки представляют собой микрокомпьютеры.
Для того, чтобы понять что такое CAN-шина в автомобиле, представьте что в машине организована локальная сеть, к которой подключены эти микрокомпьютеры — чтобы они работали в комплексе.
Это подобно тому, как в сеть объединяются офисные компьютеры, для того чтобы сотрудники могли без проблем брать информацию друг от друга, а начальник имел возможность оперативно контролировать работу офисных сотрудников.
В качестве начальника в автомобиле выступает бортовой компьютер и система диагностики.
История разработки и унификации Controller Area Network
Компания BOSCH, производя исследования в области автоматизации в 80-х годах прошлого века, предложила стандарт микроконтроллерной связи, который можно было применять и в автомобилестроении.
Стандарт CAN применяется не только в автомобилях. В настоящее время его используют в концепции «умный дом», промышленной автоматике и т.д.
Применительно к автомобильной технике стандарт CAN (Controller Area Network) адаптирован к шине с физическим уровнем. Она организована при помощи витой пары проводников, по которым идут пакеты сигналов разной полярности.
Такой стандарт получил международную классификацию ISO 11898. Кадр (пакет) включает 11-битный информационный сигнал (либо 29-битный в расширенном режиме).
В общем, CAN-шина не обязательно может быть реализована при помощи витой пары проводников. Это может быть и оптоволокно, и радиоканал.
Можно предположить, что с введением беспилотных транспортных средств CAN-шина трансформируется в мобильный интерфейс передачи информации одного, а возможно, и комплекса автомобилей.
CAN-шина автомобиля: что это такое и её принцип работы
Шина представляет собой локальную сеть, при помощи которой производится обмен информацией между блоками управления различными системами автомобиля. Таким образом, блок управления, например, двигателя автомобиля, помимо основного микроконтроллера, обслуживающего двигатель, предполагает наличие CAN-контроллера, который формирует посылки импульсов по двум шинам: CAN-высокий и CAN-низкий (Н и L).
Эти сигналы передаются по проводникам (витой паре) трансивером. Трансиверы, или приемо-передатчики, предназначены для:
- усиления сигналов,
- обеспечения помехозащищенности передаваемых импульсов;
- регулировки скорости передачи цифрового потока;
- защиты линии в случае повреждения CAN-шины.
Сейчас в автомобильной технике применяют следующие виды приемо-передатчиков — High Speed и Fault Toleran. High Speed трансмиттер обеспечивает относительно высокую скорость передачи информации – до 1 мегабит в секунду. Второй тип трансмиттера обладает меньшей скоростью передачи информации – до 120 килобит в секунду. Зато он менее чувствителен (толерантен к ошибкам) к качеству CAN-шины, допускает отклонение ее параметров.
Схема организации обмена данными
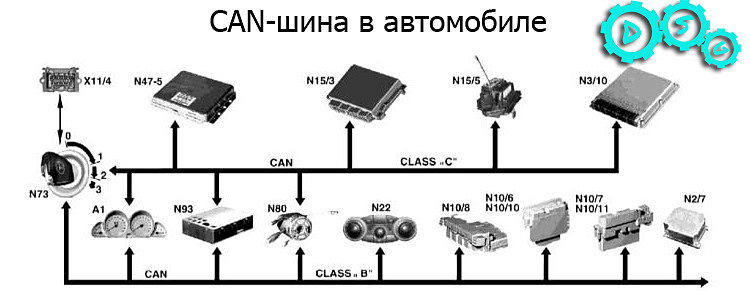
Структурно схему подключения различных блоков автомобиля к CAN-шине можно изобразить в таком виде:

Для согласования всех устройств, то есть организации оптимальных условий и скорости приемо — передачи, выходные сопротивления трансмиттеров должны быть приблизительно одинаковы.
В случае отключения или повреждения каких-либо из блоков управления систем автомобиля, сопротивление шины изменяется, нарушается согласование по сопротивлению, которое приводит к значительному уменьшению скорости передачи информации по шине. Такие нарушения могут привести к полной потере связи по CAN-шине.
На некоторых автомобилях для устранения проблем с синхронизацией CAN-информации применяется отдельный модуль межсетевого интерфейса.

Каждое сообщение, передаваемое по CAN-шине, имеет собственный идентификатор, например «температура охлаждающей жидкости» и код, соответствующий ее значению, типа «98,7 градусов Цельсия». Не обязательно это будут абсолютные значения, в большинстве случаев это относительные двоичные единицы, которые далее преобразуются в сигналы управления и контроля.

Эти же данные используют средства диагностики для контроля и обработки информации об основных системах автомобиля.
Основные режимы работы CAN-шины:
- активный (зажигание включено);
- спящий (при выключенном зажигании);
- пробуждение и засыпание (при включении и выключении зажигания).
Во время спящего режима ток потребления шины минимальный. Однако при этом по шине (с меньшей частотой) передаются сигналы о состоянии открытия дверей и окон, других систем, связанных с охранными функциями автомобиля.
В большинстве современных диагностических устройств предусмотрен режим диагностирования ошибок по CAN-шине. Технически это организовано непосредственным подключением проводников к диагностическому разъему.

Преимущества и недостатки применения КАН-шины в автомобиле
Начать следует с того, что, если бы в 80-х годах прошлого века не был предложен стандарт CAN, его место обязательно занял другой вид взаимодействия систем автомобиля.
Можно, конечно, разместить все блоки управления системами автомобиля в едином суперблоке, в котором программно обеспечить взаимодействие разных систем. Такие попытки были у французских производителей. Однако, с увеличением функциональности и производительности значительно увеличивается вероятность отказов. Сбои, например, дворников, могут привести к отказу запуска двигателя.
Основные преимущества применения CAN-шины:
- возможность проведения оперативного контроля и диагностики всех систем автомобиля;
- объединение потоков информации в едином помехозащищенном канале;
- универсальность, способствующая унификации процессов диагностирования;
- возможность подключения охранных систем по CAN-шине (нет необходимости тянуть проводку к каждому элементу контроля).
- невысокая надежность;
- повреждение одного из блоков управления может привести к полной неработоспособности CAN-соединения.
Устранение неисправностей
На приборной панели автомобиля отсутствует индикаторная лампа неисправности CAN. Судить о том, что работоспособность CAN-шины нарушается, можно по косвенным показателям:
- на приборной панели одновременно загорелись несколько индикаторных ламп неисправностей;
- пропали показатели температуры охлаждающей жидкости, уровни топлива;
- загорелся «CHECK ENGINE».
Прежде всего, следует выполнить диагностику. Если она покажет на неисправность CAN-шины, следует приступить к устранению проблемы.
- Найти проводники витой пары шины. Часто они имеют черный (высокий уровень) и оранжево-коричневый (низкий) цвета.
- Проверить при включенном зажигании с помощью мультиметра напряжения на проводниках. Уровни не должны быть равны 0 или более 11 Вольт (обычно около 4,5 Вольта).
- Выключить зажигание, снять клемму аккумуляторной батареи. Измерить сопротивление между проводниками. Если оно будет стремиться к нулю, значит, в шине присутствует короткое замыкание, если к бесконечности – обрыв.
- Приступить к поиску обрыва или короткого замыкания.
- Если есть подозрение на то, что замыкание шины происходит по причине отказа какого-либо блока управления, можно последовательно отключать блоки управления и контролировать сопротивление и работоспособность шины.
Неисправность CAN-шины относится к сложным неисправностям электрооборудования автомобиля. Если у автовладельца нет необходимых навыков ремонта электрики, то лучше воспользоваться услугами специалиста.

Какой вай-фай роутер в машину можно выбрать.
Как можно узнать модель сигнализации по брелку.
Какой мультиметр лучше https://voditeliauto.ru/poleznaya-informaciya/pribory/multimetr-dlya-avtomobilya.html выбрать для автомобиля.
Видео — выскакивает ошибка КАН-Шины U1900 на Форд Фокус 2, решение проблемы:
Что такое CAN шина

CAN-шина (Controller Area Network) — это стандарт протокола связи, используемый для обмена данными между устройствами в автомобильной промышленности и других промышленных приложениях.
CAN-шина представляет собой двухпроводную систему, где данные передаются в форме двоичных кодов (битов). Это позволяет устройствам обмениваться информацией в режиме реального времени. Она также обладает высокой надежностью и устойчивостью к помехам.
CAN-шина используется во многих системах автомобилей, включая систему управления двигателем, ABS (антиблокировочная система тормозов), систему управления подушками безопасности и другие. Она также широко применяется в других отраслях, где требуется передача данных между различными устройствами.

Контроль расхода топлива с помощью CAN шины
Подключение к CAN шине позволяет, не вмешиваясь в работу узлов и систем, получить множество параметров для контроля топлива и режимов работы автомобиля.
CAN-шина может использоваться для передачи информации о расходе топлива, скорости, пробеге и других параметрах двигателя в систему мониторинга транспорта GPS\ГЛОНАСС. Например, датчик расхода топлива может отправлять данные о расходе топлива на CAN-шины, где они могут быть обработаны и использованы системой управления двигателем для оптимизации работы двигателя и уменьшения расхода топлива.
Также существуют специализированные приложения и программы, которые используют данные, полученные через CAN-шины, для анализа расхода топлива и поведения водителя. Например, с помощью специальных приложений можно отслеживать стиль вождения, скорость, обороты двигателя и другие параметры, которые могут влиять на расход топлива. Это позволяет оптимизировать стиль вождения и уменьшить расход топлива.

Преимущества контроля по CAN:
- Подключается к любому транспортному средству с CAN-шиной
- Минимальные затраты на установку и обслуживание
- Сбор полной информации о работе автомобиля
- Не создает помех в работе штатного оборудования
- Подключается без вмешательства в контактную сеть авто
- Удаленная настройка и смена встроенного программного обеспечения