Подробно об электродвигателе
Электродвигатель — это асинхронная электрическая машина, работающая в двигательном режиме. Наиболее распространен трехфазный асинхронный электродвигатель, изобретенный в 1889г. электротехником Михаилом Осиповичем Доливо-Добровольским, который доказал оптимальность системы трехфазного переменного тока. Электродвигатели АИР отличаются простотой конструкцией и надежностью в эксплуатации, однако имеют ограниченный диапазон частоты вращения и низкий коэффициент мощности при малых оборотах. Асинхронные электродвигатели могут эксплуатироваться в макроклиматических районах с умеренным, тропическим, умеренно холодным и холлодным климатом в условиях. Асинхронная машина, работающая в режиме двигателя, применяется в электроприводах, не требующих регулирования частоты вращения вала электродвигателя (напр., в насосах, редукторах, вентиляторах и др.)
Асинхронные электродвигатели широко применяются в приводах металлообрабатывающих, деревообрабатывающих и других видов станков, кузнечно-прессовых, ткацких, швейных, грузоподъемных, землеройных машин, вентиляторов, насосов, компрессоров, центрифуг, в лифтах, в ручном электроинструменте, в бытовых приборах и т.д. Практически нет отрасли и техники, где не использовались бы электродвигатели.
Структура серии АИР предусматривает следующие группы и виды исполнения:
— модификации по условиям окружающей среды;
— по точности установочных размеров;
— с дополнительными устройствами (с фазным ротором, со встроенным электромагнитным тормозом), с повышенным скольжением, многоскоростные, узкоспециальные (для судовых механизмов, для привода моноблочных насосов, рудничное исполнение, для привода безсальниковых компрессоров и др.).
Электродвигатель АИР основного исполнения предназначен для работы от сети переменного тока частоты 50 Гц и изготовляется на номинальные напряжения: 220В, 380В, 660В, 220/380В, 380/660В.
Конструктивные исполнения и способ монтажа по ГОСТ 2479-79 (электродвигатели АИС по стандартам DIN42673/DIN42677).
Основные технические характеристики:
— Виды монтажа электродвигателей
По способу монтажа электродвигатели изготавливаются в исполнении (1-я цифра):
IМ1 — на лапах с подшипниковыми щитами;
IМ2 — на лапах с подшипниковыми щитами и фланцем со стороны привода;
IМЗ — без лап с подшипниковыми щитами и фланцем со стороны привода.
Исполнения по способу монтажа (2 и 3-я цифры).
Условные обозначения концов вала (4-я цифра): 1 — с одним цилиндрическим концом вала; 2- c двумя цилиндрическими концами вала.
— Обозначения специального исполнения электродвигателей
Дополнительные обозначения электродвигателей специального исполнения
Б — встроенная температурная защита (АИР 132М2БУ3);
В — встраиваемые (АИРВ80А2);
С — с повышенным скольжением (АИРС100S4), не путайте с АИС — привязка мощности к размерам по DIN;
Е — со встроенным тормозом (АИР100S2Е);
Е2 — с ручным растормаживающим устройством (АИР100L4Е2);
3Е — однофазный двигатель с трехфазной обмоткой (АИР3Е80В4);
Е — однофазный двигатель с двухфазной обмоткой (АИРЕ80В2);
Ж — электродвигатели для моноблочных насосов со специальным выходным концом вала (АИР80В2Ж);
РЗ — для мотор-редукторов (АИР100S4РЗ);
Ш — для промышленных швейных машин (АИР71В2Ш);
П — повышенной точности по установочным размерам (АИР100S4П);
Ф — хладономаслостойкое исполнение (АИР80В6Ф);
А — для атомных электростанций (4АС100S2А5);
Х2 — химостойкие (АИР100L4Х2).
— Расшифровка условного обозначения электродвигателей АИР
Расшифровка условного обозначения- электродвигатель АИР 100S4 У3, 3,0кВт/1500 об/мин:
«А» — асинхронный двигатель;
«И» — интерэлектро;
«Р» — привязка мощностей к установочным размерам в соответствии с
100 — высота оси вращения 100мм (габарит);
S — установочный размер по длине станины;
4 — число полюсов;
У — климатическое исполнение;
3 — категория размещения;
Электродвигатели АИС имеют привязку мощностей к установочным размерам по стандартам IN42673/DIN42677.
— Устройство асинхронных электродвигателей
Электродвигатели являются встроенными элементами рабочих узлов техники, и именно они обеспечивают правильную работу. Неважно, промышленное ли бытовое это оборудование эти устройства никак не смогут обойтись без использования электромотора и чаще всего в настоящее время для этого применяются именно асинхронные электродвигатели.
Электродвигатели этого типа имеют довольно обширную область применения т.к. что их особенностью является практически полная независимость частоты вращения вала от нагрузки на нем.
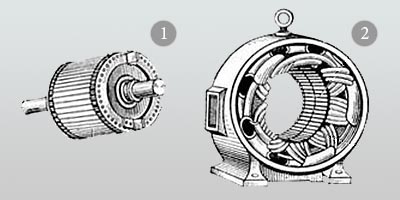
Устройство асинхронных электродвигателей. Асинхронные электродвигатели состоят из двух частей:
1. Ротор это внутренняя часть двигателя, она вращается и несет на себе обмотку.
2. Статор является внешней частью представляющей собой корпус двигателя и называется статор, она неподвижна, внутри неё имеются специальные пазы (магнитопровод), куда пофазно уложены витки (секции) обмоток (статорная обмотка). Фазы статорных обмоток могут быть соединены «звездой» или «треугольником».
Собираются обе эти части из изолированных листов штампованной стали толщиной около 0,35-0,5 мм. Для высокомощных машин зазор между ротором и статором делается как можно меньше, порядка 1-1,5 мм, в маломощных двигателях еще меньше. Вал вращается в подшипниках, расположенных в подшипниковых щитах.
— Виды асинхронных электродвигателей
Виды асинхронных электродвигателей. Рассмотрим виды асинхронных двигателей и их устройство. В зависимости от конструкции ротора, асинхронные двигатели можно разделить на два вида: с короткозамкнутым и фазным ротором. Главное различие этих видов электродвигателей состоит только в устройстве ротора.
— Асинхронные электродвигатели с короткозамкнутым ротором. Их статорная обмотка представляет собой стержни, выполненные из алюминия или меди, замкнутые с торцов ротора двумя кольцами.
— Асинхронные электродвигатели с фазным ротором. Обмотки фазного ротора соединены, между собой «звездой». Двигатель с фазным ротором имеет еще одно название – двигатель с контактными кольцами, такое название произошло оттого, что концы обмоток соединяются с тремя медными кольцами, которые электрически изолированы не только от вала двигателя, но и друг от друга. Кольца насажены на сердечник ротора через изоляционные прокладки. На них накладываются специальные щётки, которые даже при вращении имеют электрический контакт с обмотками ротора двигателя. Для изменения скорости щетки соединяют с реостатом.
— Принцип действия асинхронных электродвигателей
Питающее напряжение подается на статорную обмотку, образуя вращающееся магнитное поле, которое, в свою очередь, воздействуя на обмотку ротора (стержней) наводит в ней ЭДС, создающую электрический ток.
В результате взаимодействия магнитного поля стержней, вызываемого этим электрическим током с магнитным полем статора и образуется сила, создающая вращающийся электромагнитный момент, т. е. вращение ротора.
Частота вращения вала асинхронных электродвигателей зависит, прежде всего, от количества пар полюсов, определяемых количеством катушек на каждую фазу. Так, три катушки обмотки создают двухполюсное магнитное поле (одну пару полюсов). При стандартной частоте 50 Гц скорость вращения ротора будет порядка 3000 об/мин. При увеличении магнитного поля по полюсам снижается скорость вращения ротора, например магнитное поле при шести полюсах имеет скорость в три раза меньше, чем у двухполюсного.
В настоящее время, большее применение получили двигатели с короткозамкнутым ротором, из-за простоты устройства, а значит, во многом – и простоты ремонта, обслуживания и удобства эксплуатации. Двигатели с фазным ротором используются значительно реже.
— Начала и концы обмоток электродвигателей — простой способ определения
В большинстве случаев, обмотки трехфазных асинхронных электродвигателей скоммутированы в нужное соединение («звезда» или «треугольник») внутри статора и выведены в клеммную коробку в виде трех проводов, на которые подается питающее напряжение ~380 В.
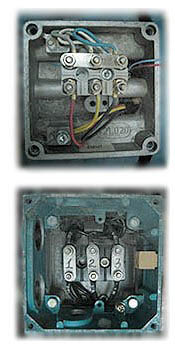
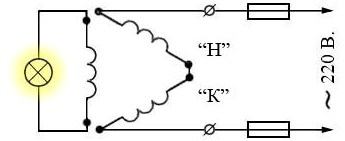
Соединяться обмотки двигателя могут и в клеммной коробке: в этом случае все концы обмоток выводятся в коробку виде двух разделенных пучков по три провода («начала» и «концы»).
Наконец, выводы обмоток могут быть промаркированы металлическими бирками (С1-С2-С3 – «начала», С4-С5-С6 «концы» обмоток). Однако, в некоторых случаях попадаются электродвигатели, в клеммную коробку которых просто выведены шесть немаркированных «концов» обмоток, не разделенных на пучки. В некоторых случаях, бывает, что после ремонта его обмоток – перемотки, в клеммную коробку двигателя выводят шесть совершенно одинаковых проводов одного цвета.
В этом случае, для правильного соединения. необходимо определить «начала» и «концы» обмоток электродвигателя. Для этого, сначала нужно «найти» обмотки, т. е. определить пары проводов отдельных фазных обмоток. Прозвонить пары можно любым тестером или при помощи контрольной лампы, после чего следует промаркировать найденные фазные обмотки.
Теперь нужно определить начало и конец найденных пар фазных обмоток, существуют несколько способов определения, наиболее распространенный и достаточно надежный способ – следующий:
Две любые «найденные» фазные обмотки, соединенные последовательно включают в сеть ~220 В, а к выводам третьей подключают контрольную лампу или вольтметр, с установленным пределом измерения до 100 В. Слабый накал лампы или отклонение стрелки вольтметра будет признаком, того, что две, последовательно включенные в сеть обмотки, соединены таким образом, что, «конец» одной обмотки соединен с «началом» другой.
Соответственно, полное отсутствие накала лампы или отклонения стрелки вольтметра – свидетельство отсутствия ЭДС в третьей обмотки, следовательно, последовательно включенные обмотки соединены своими «началами» или «концами». Таким образом, определив «начала» и «концы» двух обмоток, выводы маркируются.
Теперь нужно определить «начало» и «конец» третьей обмотки, для этого ее соединяют последовательно с любой из обмоток, «начало» и «конец» которой уже определены и, подключив лампу или вольтметр к оставшейся обмотке, по аналогии предыдущего опыта находят «начало» и «конец».
— Асинхронные двигатели и их управление
Типы асинхронных двигателей, проблемы и перспективы их использования, связанные с частотными преобразователями.
Самыми надежными в эксплуатации, по праву являются асинхронные электродвигатели переменного тока.
Это объясняется, прежде всего, простотой их конструкции: ведь асинхронный двигатель с короткозамкнутым ротором не содержит в ней никаких траверс, щеток или коллекторных пластин.
Лишь, статорная обмотка и роторная — выходить из строя здесь, собственно, и нечему. Благодаря такой простоте, эти двигатели служат, практически безо всякого ремонта и обслуживания десятилетиями. Но все же, имеются и определенные проблемы при их использовании. Скажем, всем хорош асинхронный электродвигатель с короткозамкнутым ротором, но регулировать скорость его вращения и управлять его пуском можно, только изменяя частоту переменного тока питающей сети.
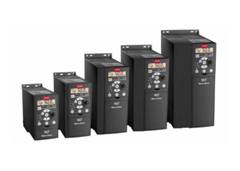
В противном случае, запуск непременно сопровождается большими бросками тока, а скорость, обусловленная жесткой электромеханической характеристикой, всегда остается практически неизменной. Поэтому, асинхронные двигатели с короткозамкнутым ротором долго применялись только в простых и не очень мощных приводах; в дисковых пилах, насосах и др.
Асинхронные машины с фазным ротором до недавнего времени были намного популярнее и применялись для мощных приводов, где необходимо было регулировать скорость и пуск. Это приводы крановых механизмов, шахтных подъемных машин, лифтов и т. п.
Регулирование в них осуществляется ступенчатым или бесступенчатым введением сопротивлений в цепь ротора двигателя. Больше сопротивлений – меньше скорость. Правда, надо сказать, при таком способе регулирования страдает КПД привода, но это уже считалось неизбежным злом.
Наступило время для асинхронного электропривода с широким распространением инверторных частотных преобразователей. Эти преобразователи способны полностью автоматизировать пуск, работу и торможение асинхронного электродвигателя с короткозамкнутым ротором, изменяя частоту питающей сети. Кроме того, в составе самого преобразователя предусмотрены все виды необходимых защит для привода и силовой цепи в целом
— Плавный пуск асинхронного двигателя
Асинхронные двигатели получили широкое распространение благодаря следующим своим качествам: дешевизне двигателя, простоте конструкции, надежности, высокому к. п. д. До настоящего времени асинхронные двигатели уступали место двигателям постоянного тока только в тех случаях, где требовалось плавное регулирование частоты вращения (строгальные станки, правильные машины, регулируемые главные приводы прокатных станов и т. п.), в электрическом транспорте и в приводах большой мощности повторно-кратковременного режима (реверсивные станы). Внедрение в промышленность регулируемых преобразователей частоты позволяет, еще шире применять асинхронные двигатели.
Итак, для чего нужно ограничивать пусковой ток в обмотках статора асинхронного электродвигателя с короткозамкнутым ротором?
Необходимость ограничения тока двигателей диктуется причинами электрического и механического характера.
Причины электрического характера ограничения тока двигателей могут быть следующие:
1) Уменьшение толчков тока в сети. В некоторых случаях для крупных двигателей требуется ограничить пусковой ток до допускаемого для питающей системы.
2) Уменьшение электродинамических усилий в обмотках двигателя.
Уменьшение толчков тока в сети требуется обычно при пуске крупных асинхронных двигателей с короткозамкнутым ротором, если они получают питание от сравнительно маломощной питающей системы. Кроме того, для крупных двигателей заводы-изготовители машин не разрешают прямой пуск из-за чрезмерно больших электродинамических усилий в лобовых частях обмоток статора и ротора.
Причины механического характера ограничения момента двигателей могут быть самыми разнообразными, например предотвращение поломки или быстрого изнашивания передач, соскальзывания ремней со шкивов, буксования колес подвижных тележек, больших ускорений или замедлений, недопустимых для оборудования или людей в различных средствах передвижения и т. д. Иногда требуется уменьшить пусковой момент двигателей, даже небольших, для того чтобы смягчить удары в передачах и обеспечить плавное ускорение.
Во всех случаях, где условия работы не требуют форсированных ускорений или замедлений, желательно рассчитывать режимы на минимальные броски тока, а следовательно, и момента, сохраняя этим передачи механизма и двигатель.
Для ограничения тока применяются пусковые реакторы, резисторы и автотрансформаторы, а также современные электронные устройства — софт-стартеры (устройства плавного пуска двигателей).
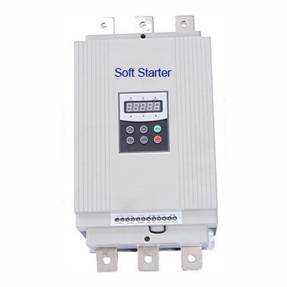
Необходимо обратить внимание на то, что ограничение тока и момента с помощью устройств плавного пуска двигателей получается за счет усложнения схемы управления и удорожания установки, а потому должно применяться только там, где это обосновано.
Асинхронные электродвигатели: схема, принцип работы и устройство
Асинхронный электродвигатель – это электрический агрегат с вращающимся ротором. Скорость вращения ротора отличается от скорости, с которой вращается магнитное поле статора. Это – одна из важных особенностей работы агрегата, так как если скорости выровняются, то магнитное поле не будет наводить в роторе ток и действие силы на роторную часть прекратится. Именно поэтому двигатель называется асинхронным (у синхронного показатели скоростного вращения совпадают).
В данной статье мы сфокусируемся на том, что представляет собой схема работы такого двигателя и – самое главное, насколько она эффективна при его эксплуатации.
Устройство и принцип действия
Ток в обмотках статора создает вращающееся магнитное поле. Это поле наводит в роторе ток, который начинает взаимодействовать с магнитным полем таким образом, что ротор начинает вращаться в ту же сторону, что и магнитное поле.
Относительная разность скоростей вращения ротора и частоты переменного магнитного поля называется скольжением. В установившемся режиме скольжение невелико: 1-8% в зависимости от мощности.
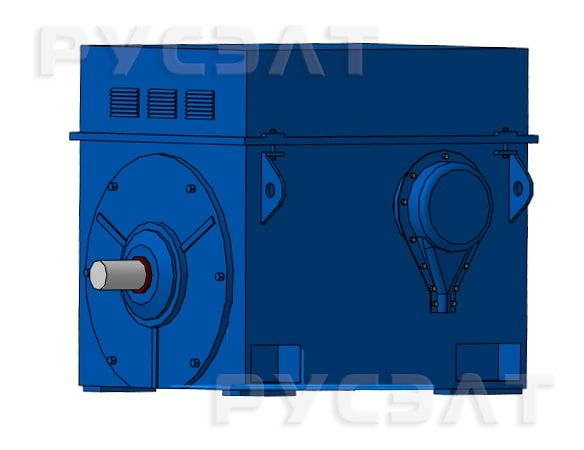
Асинхронный двигатель
Подробнее о принципах работы асинхронного электродвигателя – в частности, на примере агрегата трехфазного тока, вы можете прочесть здесь, на сайте, в одном из наших материалов. Далее же мы разберем, какие бывают разновидности асинхронных электрических машин.
Виды асинхронных двигателей
Можно выделить 3 базовых типа асинхронных электродвигателей:
- 1-фазный – с короткозамкнутым ротором
- 3-х фазный – с короткозамкнутым ротором
- 3-х фазный – с фазным ротором
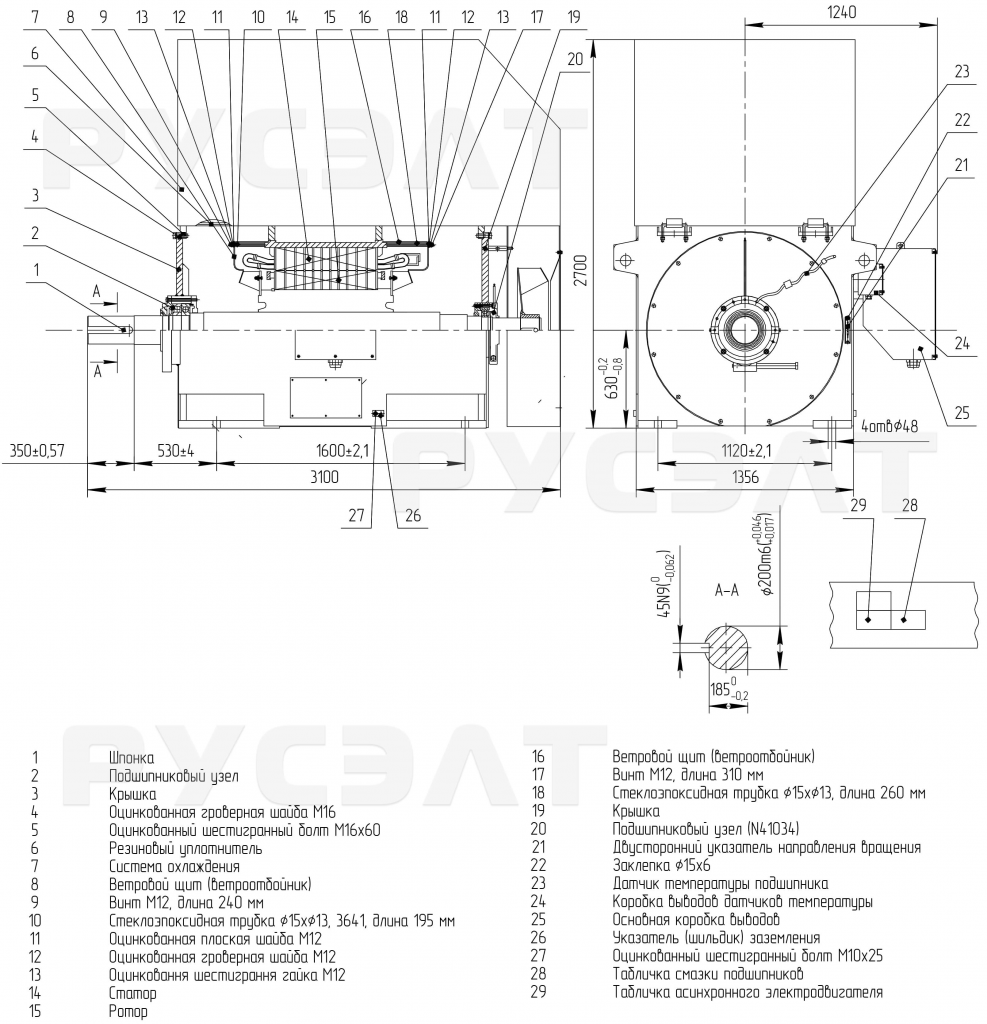
Схема устройства асинхронного двигателя с короткозамкнутым ротором
То есть, двигатели классифицируются по количеству фаз (1 и 3) и по типу ротора – с короткозамкнутым и с фазным. При этом число фаз с установленным типом ротора никак не взаимосвязано.
Ещё одна разновидность – асинхронный двигатель с массивным ротором. Ротор сделан целиком из ферромагнитного материала и фактически представляет собой стальной цилиндр, играющий роль как магнитопровода, так и проводника (вместо обмотки). Такой вид двигателя очень прочный и обладает высоким пусковым моментом, однако в роторе могут возникать большие потери энергии, а сам он может сильно нагреваться.
Какой ротор лучше, фазный или короткозамкнутый?
- Более-менее постоянная скорость вне зависимости от разных нагрузок
- Допустимость кратковременных механических перегрузок
- Простая конструкция, легкость пуска и автоматизации
- Более высокие cos φ (коэффициент мощности) и КПД, чем у электродвигателей с фазным ротором
- Трудности в регулировании скорости вращения
- Большой пусковой ток
- Низкий мощностной коэффициент при недогрузках
- Высокий начальный вращающий момент
- Допустимость кратковременных механических перегрузок
- Более-менее постоянная скорость при разных перегрузках
- Меньший пусковой ток, чем у двигателей с короткозамкнутым ротором
- Возможность использования автоматических пусковых устройств
- Большие габариты
- Коэффициент мощности и КПД ниже, чем у электродвигателей с короткозамкнутым ротором
Какой двигатель лучше выбрать?
Асинхронный или коллекторный? Синхронный или асинхронный? Сказать однозначно, что определенный тип двигателя лучше, точно нельзя. В пользу асинхронных моделей говорят их следующие преимущества.
- Относительно небольшая стоимость
- Низкие эксплуатационные затраты
- Отсутствие необходимости в преобразователях при включении в сеть (только для нагрузок, не нуждающихся в регулировании скорости)
- Отсутствие потребности в дополнительном источнике питания – в отличие от синхронных аналогов
Тем не менее, у асинхроников есть недостатки. А именно:
- Малый пусковой момент
- Высокий пусковой ток
- Отсутствие возможности регулировки скорости при подключении к сети
- Ограничение максимальной скорости частотой сети
- Высокая зависимость электромагнитного момента от напряжения питающей сети
- Низкий мощностной коэффициент – в отличие от синхронных агрегатов
Тем не менее, все перечисленные недостатки можно устранить, если питать асинхронный двигатель от статического частотного преобразователя. Кроме того, если соблюдать правила эксплуатации и не перегружать агрегаты, то они исправно прослужат длительный срок.
Но даже несмотря на то, что синхронные машины обладают довольно конкурентными преимуществами, большинство двигателей сегодня – именно асинхронные. Промышленность, сельское хозяйство, ЖКХ и многие другие отрасли используют именно их за счет высокого КПД. Но коэффициент полезного действия может значительно снижаться за счет таких параметров, как:
- Высокий пусковой ток
- Слабый пусковой момент
- Рассинхрон между механическим моментом на валу привода и механической нагрузкой (это провоцирует высокий рост силы тока и избыточные нагрузки при запуске, а также снижение КПД при пониженной нагрузке)
- Невозможность точной регулировки скорости работы прибора
Другими факторами, от которых зависит КПД асинхронного электродвигателя, являются:
- степень загрузки двигателя по отношению к номинальной
- конструкция и модель
- степень износа
- отклонение напряжения в сети от номинального.
Как избежать снижения КПД?
- Обеспечение стабильного уровня загрузки – не ниже 75%
- Увеличение мощностного коэффициента
- Регулировать напряжение и частоту подаваемого тока
Для этого используются:
- Частотные преобразователи – они плавно изменяют скорость вращения двигателя путем изменения частоты питающего напряжения
- Устройства плавного пуска – они ограничивают скорость нарастания пускового тока и его предельное значение, как одни из факторов, из-за которых падает КПД
Итак, асинхронный двигатель имеет довольно широкую область использования и применяется во многих хозяйственных и производственных сферах деятельности. У нас, в компании РУСЭЛТ, представлен широкий выбор электродвигателей данного типа, приобрести который вы можете по ценам, которые ощутимо выгоднее, чем у конкурентов.
Асинхронный электродвигатель: принцип работы и устройство
Самым эффективным устройством, превращающим электрическую энергию в механическую, является асинхронный двигатель, изобретенный инженером Доливо-Добровольским в конце 19 века. Учитывая возрастающий интерес современников к разработке и сборке станков, самодвижущихся аппаратов и прочих механизмов, мы постараемся объяснить, как работает асинхронный электродвигатель, чтобы вы могли понять принцип его действия и результативно его использовать.
Устройство асинхронного электродвигателя
В его конструкцию входят следующие элементы:
- Статор цилиндрической формы, собранный из стальных листов. Сердечник статора имеет пазы, в которые уложены обмотки. Их оси сдвинуты на 120 градусов по отношению друг к другу.
- Ротор (короткозамкнутый или фазный). Первый вариант представляет собой сердечник с алюминиевыми стержнями, накоротко замкнутыми торцевыми кольцами (беличья клетка). Второй вариант состоит из трехфазной обмотки, чаще всего соединенной «звездой».
- Конструктивные детали – вал, подшипники, лапы, подшипниковые щиты, крыльчатка и кожух вентилятора, коробка выводов — обеспечивающие вращение, охлаждение и защиту механизма.
Схему асинхронного двигателя с указанием его деталей легко найти в интернете или в пособиях.
Принцип работы асинхронного двигателя
Принцип действия асинхронного электродвигателя заложен в его названии (не синхронный). То есть статор и ротор при включении создают вращающиеся с разной частотой магнитные поля. При этом частота вращения магнитного поля ротора всегда меньше частоты вращения магнитного поля статора.
Чтобы более наглядно представить себе этот процесс, возьмите постоянный магнит и покрутите его вокруг своей оси возле медного диска. Диск с небольшим отставанием начнет вращаться вслед за магнитом. Дело в том, что при вращении магнита в структуре диска возбуждаются токи Фуко (индукционные токи), движущиеся по замкнутому кругу. По сути они являются токами короткого замыкания, разогревающими металл. В диске «зарождается» собственное магнитное поле, в дальнейшем взаимодействующее с полем магнита.
В асинхронном двигателе для получения вращающегося поля используются обмотки статора. Магнитный поток, образованный ими, создает ЭДС в проводниках ротора. При взаимодействии магнитного поля статора и индуцируемого тока в обмотке ротора создается электромагнитная сила, приводящая во вращение вал электродвигателя.
Пошагово процесс выглядит следующим образом:
- При запуске двигателя магнитное поле статора пересекается с контуром ротора и индуцирует электродвижущую силу.
- В накоротко замкнутом роторе возникает переменный ток.
- Два магнитных поля (статора и ротора) создают крутящий момент.
- Крутящийся ротор пытается «догнать» поле статора.
- В тот момент, когда частоты вращения магнитного поля статора и ротора совпадут, электромагнитные процессы в роторе затухают и крутящий момент становится равным нулю.
- Магнитное поле статора возбуждает контур ротора, который к этому моменту снова отстает.
То есть ротор всегда медленнее магнитного поля статора, что и обеспечивает асинхронность.
Поскольку ток в роторе индуцируется бесконтактно, отпадает необходимость установки скользящих контактов, что делает асинхронные двигатели более надежными и эффективными. Изменяя направление тока в одной из обмоток (для этого нужно поменять фазы на клеммах), вы можете «заставить» мотор вращаться в ту или другую сторону.
Направление электромагнитной силы легко определить, вспомнив школьный курс физики и воспользовавшись «правилом левой руки».
На частоту вращения магнитного поля статора влияет частота питающей сети и число пар полюсов. Поскольку число пар полюсов зависит от типа двигателя и остается неизменным, то, если вы хотите изменить частоту вращения поля, необходимо изменить частоту питающей сети с помощью преобразователя.
Преимущества асинхронных двигателей
Благодаря тому, что устройство и принцип работы асинхронного электродвигателя достаточно просты, он обладает массой преимуществ и широко применяется во всех сферах народного хозяйства и в быту. Двигатели этого типа характеризуются:
- Надежностью и долговечностью. Отсутствие контакта между подвижными и неподвижными деталями сводит к минимуму возможность износа и поломок.
- Низкой стоимостью. Они доступны (не зря 90% от всех выпускающихся в мире двигателей именно асинхронные).
- Простотой эксплуатации. Для того чтобы использовать их, не обязательно иметь специальные знания и навыки.
- Универсальностью. Их можно установить практически на любое оборудование.
Изобретение асинхронного электродвигателя было значимым вкладом в развитие науки, промышленности и сельского хозяйства. С ним наша жизнь стала более комфортной.
Что такое асинхронный двигатель, устройство и принцип действия асинхронного двигателя
Электрическими двигателями называют механизмы, предназначенные для преобразования электрической энергии в механическое движение. Электромоторы сопровождают человека практически во всех сферах его деятельности. Без них невозможно представить современную жизнь. Несмотря на надежность и долговечность, все же случаются поломки и сбои в работе таких устройств. Знание характеристик, особенностей поможет правильно выбирать, обслуживать и при необходимости ремонтировать асинхронные двигатели.
В асинхронных двигателях переменного тока (АД) частота вращения ротора не синхронизирована с частотой магнитного поля, индуцируемого током обмотки статора. От этого принципа произошло определение этой группы электромашин. В синхронных электрических машинах частоты совпадают.
Виды асинхронных двигателей
В настоящее время разработано и применяется множество различных разновидностей АД, которые различаются конструктивно и по характеристикам. Бывают однофазные, двухфазные, трехфазные, многофазные конструкции, которые работают от сети переменного тока. Различается количество полюсов. Применяются модификации с постоянной и переменной частотой тока, последние называются инверторными. По типу ротора различают 2 вида: фазные электродвигатели и с короткозамкнутым ротором. Асинхронные электрические моторы выгодно отличаются от других преобразователей энергии компактностью, долговечностью высоким КПД.
Область применения асинхронных двигателей
АД распространены очень широко, и являются самым популярным типом электромашин. Асинхронные электродвигатели используют в компрессорах, системах водоснабжения, отопления, кондиционирования, автомобилестроении. Особенно востребованы такие устройства в областях, где требуется точно выдерживать скорость вращения вала, например при производстве полимеров, стеклотканей, проволоки.
Относительно маломощные однофазные агрегаты работают в вентиляторах, маломощной бытовой технике. Более производительные двухфазные агрегаты популярнее, их применяют в приводах стиральных машин, холодильников, иных приборов.
Значительно шире используются трехфазные асинхронные электромашины, в первую очередь в промышленности. Ими оснащают электроприводы станков, подъемных кранов, лифтов, многого другого. Этому способствуют надежность и экономичность электродвигателей.

Как устроен АД
Асинхронный электродвигатель состоит из двух основных узлов: неподвижного статора и вращающегося вокруг своей оси ротора. Статор представляет собой стандартную конструкцию, где сердечник выполнен как полый цилиндр, изготовленный из стальных пластин, изолированных друг от друга. В расположенных на внутренней окружности открытых пазах уложена первичная обмотка, на которую подается напряжение электрической сети.
Внутри статора расположен ротор, опирающийся на вал через подшипники. Сами подшипники с обеих сторон закрыты фиксирующими их крышками. Весь агрегат помещается в металлический корпус. У асинхронных двигателей средней и высокой мощности для более эффективного охлаждения в корпусе предусмотрены ребра, а также вентилятор на валу. Предусмотрена клеммная коробка, куда выводятся концы обмоток.
Ротор может быть двух типов: короткозамкнутым и фазным. Конструктивно они различаются, соответственно асинхронные двигатели принадлежат к одной из двух групп по типу ротора.
Асинхронный двигатель с короткозамкнутым ротором
Конструкция такого ротора предельно проста. Сердечник выполнен из штампованных листов, а роль вторичной обмотки играет набор параллельных друг другу металлических стержней, торцы которых замкнуты между собой стальными кольцами. Механизм напоминает беличье колесо.
Обмотки статора расположены под углом 120°. Если подать на них переменное напряжение со сдвигом 120°, внутри возникает вращающееся магнитное поле. Если поместить эту самую беличью клетку внутрь вращающегося поля, его силовые линии будут пересекать проводники ротора, и наводить в них электродвижущую силу, а соответственно появятся токи. В результате там создается собственное магнитное поле, которое будет взаимодействовать с вращающимся полем, входить с ним в «зацепление». Это означает, что ротор начинает вращаться в ту же сторону, что и магнитное поле статора.
Частота вращения ротора всегда меньше, чем частота поля статора. Если он «догонит» частоту статора, ЭДС наводиться не будет, вращающий момент станет равным нулю, и электродвигатель перестанет работать. В этом эффекте и кроется смысл асинхронности. Относительная величина отставания, выраженная в условных единицах, называется скольжением. Этот параметр зависит от характеристик ротора, в том числе его сопротивления.
Асинхронные двигатели с короткозамкнутым ротором не имеют подвижных контактов, их узлы проще, благодаря чему надежны и долговечны. Применяются в системах, не требующих регулировки скорости вращения, поскольку она затруднена, конструкция усложняется.
Асинхронный двигатель с фазным ротором
Фазный ротор по конструкции незначительно отличается от статора. Сердечник состоит из набора изолированных пластин, изготовленных из электростатической стали и закрепленных на вале. Между пластинами предусмотрены пазы, ориентированные вдоль продольной оси. В них укладываются витки вторичной обмотки, ее называют фазной. Число фаз обмоток статора и ротора должно быть одинаковым. Электрические цепи ротора подключается тремя контактными кольцами, на которых закреплены концы обмотки. Фазы соединяются звездочкой или треугольником. В двухполюсном асинхронном двигателе оси обмоток смещены друг относительно друга на 120°.
Предусмотрена возможность подключения дополнительного внешнего сопротивления для улучшения пусковых характеристик. Обычно используется реостат со ступенчатой регулировкой. Двигатель в такой конфигурации набирает обороты тоже ступенчато. При достижении оптимальных оборотов реостат отключается путем закорачивания токосъемных колец.
Особенности разных типов роторов
Электродвигатели с короткозамкнутыми роторами характеризуются следующими достоинствами:
- постоянная скорость, которая не зависит от изменения нагрузки;
- устойчивость к кратковременным механическим перегрузкам;
- простой пуск и подключение.
Отмечают более высокий КПД и легкую автоматизацию. В то же время данный тип электрических моторов имеет и недостатки, основной из которых — сложная регулировка скорости. Поэтому такая конструкция применяется в системах с постоянной скоростью вращения электродвигателя. Помимо этого, недостатками считают большой ток и недостаточное усилие при пуске.
Электромоторы с фазным ротором уступают короткозамкнутым по потерям мощности из-за более сложной конструкции. Их применяют при необходимости регулировки скорости, уменьшении пускового тока и увеличении крутящего момента в момент старта.
Способы подключения
Запуск электромотора должен происходить с минимальным скачком тока в обмотках. Для этого применяется 5 основных способов подключения:
- непосредственный — питание подается прямо на контакты электродвигателя через контактор или пускатель, когда падение напряжения не критично;
- снижение напряжения в течение времени старта;
- схема соединения обмоток статора переключается на треугольник со звезды;
- плавный запуск;
- изменение частоты напряжения сети.
Для однофазных версий используют расщепление полюсов, конденсаторный или резисторный пуск. Трехфазные электродвигатели запускаются или напрямую, переключением на треугольник, или посредством преобразователя напряжения, будь то реостат, трансформатор. Применяют изменение числа пар полюсов.
Как обеспечивается регулировка скорости
Регулировать частоту вращения асинхронного двигателя не так просто. Существуют 3 возможности. Можно изменить:
- частоту питающей сети;
- число пар полюсов;
- величину скольжения.
Чтобы изменить число пар полюсов нужно специальным образом заложить обмотку статора. Дальнейшие действия заключаются в возможности переключаться на одну, две или три пары полюсов. Такое переключение будет ступенчатым. Соответственно, дискретно будет меняться и частота вращения ротора асинхронного двигателя. В многополюсных обмотках статора частота выше.
Второй способ — изменить скольжение. Его величина зависит, в том числе, и от сопротивления. Для этого ротор оснащают обмотками и делают выводы через кольца. Появляется скользящий контакт, надежность уменьшается. Но помощью реостата или ступенчатого переключения можно вводить дополнительное сопротивление в ротор и плавно, либо дискретно, изменять величину скольжения. Посредством этого действия появляется возможность регулировать частоту вращения асинхронных двигателей.
Однако эти способы не очень экономичны или неудобны. С развитием силовой электроники появился третий, самый действенный способ — изменять частоту питающей сети, для чего служат частотные преобразователи. При плавном изменении частоты питающего тока можно получить непрерывный ряд частот магнитного поля статора асинхронного двигателя в определенном диапазоне, а значит так же плавно изменять скорость вращения вала. Силовая электроника дала АД новый толчок в развитии, их доля превышает 80% всех электродвигателей в мире.
Как обеспечивается высокий пусковой момент
Одним из достоинств асинхронного двигателя с фазным ротором является высокий пусковой момент, тогда как короткозамкнутые роторы такого преимущества не обеспечивают. Об этом говорит его механическая характеристика. В момент пуска токи достигают 5 –7 значений номинальной величины, а произведение силы тока на магнитный поток и дает момент вращения.
Если представить, что ротор конструктивно устроен в виде двух беличьих колес разного диаметра, вставленных друг в друга, то в момент пуска первоначальный момент будет приложен к внешнему колесу большего диаметра. Происходит это из-за явления вытеснения тока на высокой частоте, он называется скин-эффект. При двыхполюсной катушке, частоте сети 50 Гц, магнитное поле ротора развивает угловую скорость 3 тыс. об/мин. Скин-слой при этом составляет 9 мм. В многополюсных машинах этот слой больше. Поэтому, при пуске ток вытесняется наружу, и за счет более длинного рычага возрастает момент. Когда электрическая машина набирает номинальные обороты и переходит в двигательный режим, скин-эффект нивелируется. С ростом частоты вращения ротора падает частота индукции в обмотке. Тогда ток идет уже по внутренней части. По этому принципу и обеспечивается высокая тяга на пуске.
В реальной практике в асинхронных двигателях с повышенным пусковым моментом скин-эффект обеспечивается за счет формирования глубокого паза в фазном роторе. Ток распределяется в разные моменты времени по глубине паза в разных областях. При пуске ток концентрируются во внешней части, потом когда двигатель раскручивается, скин-эффект исчезает. Ток перераспределяется в глубину паза, рабочий вращающий момент становится меньше. Это означает, что в устоявшемся двигательном режиме АД значительно экономичнее, частые старты повышают затраты.
Асинхронный преобразователь энергии как генератор
Генераторы предназначены для преобразования механической энергии вращения в электроэнергию. Если вращать ротор асинхронного двигателя и достигнуть частоты вращения поля статора, ток перестанет наводиться, и вращающий момент не будет создаваться. Если приложить внешнюю силу и продолжить вращать этот ротор по направлению поля с еще более высокой частотой вращения, в роторе начнет вновь начнет наводиться ЭДС, но противоположного направления. Электрический ток будет идти в другую сторону, не как в двигательном режиме. Эти токи будут наводить противоЭДС в обмотке статора. В ней будет создаваться ток. Такая конструкция является асинхронным генератором.
Если асинхронный двигатель включить в сеть, а потом начать вращать его ротор быстрее, чем частота поля статора в том же направлении, то возникнет генерация в сеть. При этом асинхронный двигатель будет потреблять из сети реактивную энергию для создания магнитного поля, а выдавать активную энергию. Пример — знаменитые электромобили «Tesla» первого поколения. Их оснащали современным инновационным асинхронным преобразователем энергии. Он работал как в режиме двигателя на разгоне, так и в режиме генератора при рекуперативном торможении, когда электроэнергия через инвертор поступает на зарядку батареи.
Асинхронные генераторы принадлежат к группе приборов, вырабатывающих переменный ток разной частоты. В схему включают инвертор, где ток преобразуется в постоянный. Затем снова в переменный, но уже с точно заданной частотой сети — 50 герц.
Преимущества и недостатки асинхронных двигателей
АД, благодаря своим качествам, снискали высокую популярность. К несомненным преимуществам таких устройств относят:
- простую и отработанную конструкцию;
- низкие затраты в эксплуатации: себестоимость единицы мощности в асинхронных двигателях самая низкая;
- надежность, простоту обслуживания, чему способствует отсутствие щеток
- невысокую стоимость.
Благодаря сдвигу фаз не требуются дополнительные устройства и преобразователи для формирования крутящего момента. Не последнюю роль играют малые потери. КПД при работе с максимальной нагрузкой может достигать 97 % благодаря минимальному количеству узлов.
Как и всем устройствам, асинхронным преобразователям присущи недостатки. Среди них:
- затрудненное регулирование скорости вращения вала, узкий диапазон изменения.
- высокие токи при пуске, что может привести к скачкам напряжения в сети.
- инерционность ротора в момент старта: асинхронный двигатель может не запуститься, если приводит массивный агрегат.
- зависимость от параметров сети.
Современные механические и электротехнические конструктивные решения почти полностью нивелируют эти недостатки.
И все же, несмотря на все достоинства, ресурс асинхронных электрических моторов не вечен. Бывают проскальзывания ротора относительно вала, замыкания обмоток, обрывы, повреждения корпуса, износ подшипников, другие неисправности. Все это проявляет себя падением мощности, посторонними звуками и запахами, а то и полным отказом. Приобретать новый агрегат бывает накладно, да и не всегда имеет смысл. В подавляющем большинстве случаев рациональнее устранить неисправность и продолжить эксплуатацию электрического двигателя.
Ремонтом электромоторов любого типа и мощности в Санкт- Петербурге занимается компания «Хельд Вэй». Оперативно и качественно выполняются все работы по восстановлению работоспособности электромоторов независимо от сложности. Каждая отремонтированная электрическая машина проходит испытания, чтобы убедиться в соответствии параметров требованиям к новому агрегату.
На работу предоставляются скидки, гарантии. Текущий ремонт возможен по месту эксплуатации, с выездом мастеров. Капитальный и ремонт средней степени производятся на территории предприятия. Имеются запчасти и комплектующие.