КВАДРОКОПТЕРЫ: ПРОЕКТИРОВАНИЕ, КОНСТРУИРОВАНИЕ И ИСПЫТАНИЯ Текст научной статьи по специальности «Механика и машиностроение»
Аннотация научной статьи по механике и машиностроению, автор научной работы — Тарасов Ярослав Олегович
Беспилотные летательные аппараты (БЛА), такие как дроны и квадрокоптеры , произвели революцию в авиации. Военное использование беспилотных летательных аппаратов большего размера возросло из-за их способности работать в опасных местах, сохраняя при этом людей-операторов на безопасном расстоянии. В данной статье будет рассматриваться квадрокоптер как небольшой беспилотный летательный аппарат. Это беспилотные летательные аппараты , играющие преобладающую роль в различных областях, таких как наблюдение, военные операции, обнаружение пожара, управление дорожным движением , а также коммерческое и промышленное применение. Основная цель статьи — изучить конструкцию, дизайн и процедуру тестирования квадрокоптера . В предлагаемой системе конструкция основана на приблизительной полезной нагрузке, переносимой квадрокоптером , и весе отдельных компонентов, что дает возможность выбора соответствующих электронных компонентов. Выбор материалов для конструкции основывается на весе, силах, действующих на конструкцию, механических свойствах и стоимости.
i Надоели баннеры? Вы всегда можете отключить рекламу.
Похожие темы научных работ по механике и машиностроению , автор научной работы — Тарасов Ярослав Олегович
ИССЛЕДОВАНИЕ ПРИМЕНЕНИЯ БЕСПИЛОТНЫХ ЛЕТАТЕЛЬНЫХ АППАРАТОВ И ИХ ОСНОВНЫХ ЭЛЕМЕНТОВ
Система управления беспилотным летательным аппаратом
Модель cистемы управления беспилотного летательного аппарата (квадрокоптера)
Моделирование системы автоматического управления квадрокоптером на основе Л1 адаптивного управления
Анализ технологии управления беспилотными летательными аппаратами
i Не можете найти то, что вам нужно? Попробуйте сервис подбора литературы.
i Надоели баннеры? Вы всегда можете отключить рекламу.
QUADCOPTER: DESIGN, CONSTRUCTION AND TESTING
Unmanned Aerial Vehicles (UAVs) like drones and quadcopters have revolutionised flight. They help humans to take to the air in new, profound ways. The military use of larger size UAVs has grown because of their ability to operate in dangerous locations while keeping their human operators at a safe distance. Here quadcopter as a small UAV is discussed. It is the unmanned air vehicles and playing a predominant role in different areas like surveillance, military operations, fire sensing, traffic control and commercial and industrial applications. The main objective of the paper is to learn the design, construction and testing procedure of quad-copter. In the proposed system, design is based on the approximate payload carry by quadcopter and weight of individual components which gives corresponding electronic components selection. The selection of materials for the structure is based on weight, forces acting on them, mechanical properties and cost.
Текст научной работы на тему «КВАДРОКОПТЕРЫ: ПРОЕКТИРОВАНИЕ, КОНСТРУИРОВАНИЕ И ИСПЫТАНИЯ»
MaslakAlexander Pavlovich, master, operator, Russia, Anapa, FGAU «MIT «ERA»
КВАДРОКОПТЕРЫ: ПРОЕКТИРОВАНИЕ, КОНСТРУИРОВАНИЕ И ИСПЫТАНИЯ
Беспилотные летательные аппараты (БЛА), такие как дроны и квадрокоптеры, произвели революцию в авиации. Военное использование беспилотных летательных аппаратов большего размера возросло из-за их способности работать в опасных местах, сохраняя при этом людей-операторов на безопасном расстоянии. В данной статье будет рассматриваться квадрокоптер как небольшой беспилотный летательный аппарат. Это беспилотные летательные аппараты, играющие преобладающую роль в различных областях, таких как наблюдение, военные операции, обнаружение пожара, управление дорожным движением, а также коммерческое и промышленное применение. Основная цель статьи — изучить конструкцию, дизайн и процедуру тестирования квадрокоптера. В предлагаемой системе конструкция основана на приблизительной полезной нагрузке, переносимой квадрокоптером, и весе отдельных компонентов, что дает возможность выбора соответствующих электронных компонентов. Выбор материалов для конструкции основывается на весе, силах, действующих на конструкцию, механических свойствах и стоимости.
Ключевые слова: Беспилотный летательный аппарат, квадрокоптер, BLDC, ESC, пропеллеры, движение, тяга, подъемная сила, микроконтроллер, тестирование.
Квадрокоптер — это летательный аппарат, способный к вертикальному взлету и посадке, который приводится в движение четырьмя несущими винтами, расположенными в одной плоскости параллельно земле. В отличие от стандартных вертолетов, квадрокоптер использует лопасти фиксированного шага в своих несущих винтах, и его движение по воздуху достигается за счет изменения относительной скорости каждого винта. В настоящее время в 21 веке наблюдается невероятная эволюция квадрокоптеров. Инженеры-исследователи различных стран непрерывно работают над внедрением усовершенствованных контроллеров, конструкций, занимаются расчётом и моделированием полета.
На сегодняшний день в специализированных магазинах возможно приобрести квадрокоптер, но из-за высокой цены, далеко не каждый среднестатистический потребитель может себе позволить эту покупку. Основная цель этой статьи — предоставить информацию о проектировании, конструировании и демонстрации квадрокоптера, который мог бы выполнять множество задач в различных областях, чтобы каждый мог легко изготовить квадрокоптер дома по очень низкой цене. Квадрокоптеры можно разделить на две категории в зависимости от размера и веса: Микро и мини.
Принцип работы квадрокоптера заключается в том, что в нем используются две пары идентичных пропеллеров с фиксированным шагом, два из которых вращаются по часовой стрелке, а два других против часовой стрелки. Для достижения контроля используется независимое изменение скорости каждого ротора. Изменяя частоту вращения каждого ротора, можно специально создать желаемую общую тягу; определить местоположение центра тяги как в поперечном, так и в продольном направлении; и создать желаемый общий крутящий момент или усилие поворота. Квадрокоптеры отличаются от обычных вертолетов тем, что в них используются несущие винты, способные динамически изменять шаг лопастей по мере их перемещения вокруг ступицы несущего винта.
Структура квадрокоптера. Основной частью квадрокоптера является рама, имеющая четыре рычага. Рама должна быть легкой и жесткой, чтобы вместить аккумулятор, четыре бесщеточных двигателя постоянного тока , плату контроллера, четыре пропеллера, видеокамеру и различные типы датчиков. Частота вращения двигателя регулируется электронным регулятором скорости (ESC). Для большей стабильности двигатели располагают на равном расстоянии от центра с противоположных сторон. Расстояния между двигателями необходимо регулировать, чтобы избежать любого аэродинамического взаимодействия между лопастями пропеллера. Двигатели монтируются на основной раме или шасси квадрокоптера, как показано на рис.1. Рама изготавливается из углеродных композитных материалов, для увеличения полезной нагрузки и уменьшения веса.
1. Стандартные пропеллеры
2. Толкаюшпе пропеллеры
3. Бесколлекгорные двигатели
4. Посадочное шасси
5. Электронные регуляторы скорости (Electronic Speert Conti oLLeis / ESC)
6. Полетный контроллер
7. Приемник (ресивер)
9. Модуль спутниковой навигапии (GPS, ГЛОНАСС, Бэйдоу).
Рис. 1. Основные элементы квадрокоптера
Бесколлекторный двигатель постоянного тока используются исключительно в квадрокоптерах, поскольку их тяга выше, чем у коллекторных двигателей постоянного тока. Коммутаторы в бесколлекторных двигателях встроены в регулятор скорости, в то время как коллекторы щеточных двигателей постоянного тока расположены непосредственно внутри двигателя.
Бесколлекторные двигатели имеют лучшие характеристики скорости и крутящего момента, высокую эффективность, бесшумно работают, имеют очень высокий диапазон оборотов, имеют более длительный срок службы.
Номинальная мощность двигателя (измеряется в кВ) — это соотношение между частотой вращения и напряжением. Номинальная мощность указывает, с какой скоростью двигатель будет вращаться (об/мин) при приложенном напряжении 1 В. Номинальный ток указывает максимальный ток, который двигатель может безопасно потреблять. Путем измерения электромеханической зависимости, постоянная крутящего момента Kt может быть определена из этого номинального значения Kv[1].
Крутящий момент может быть рассчитан как,
Номинальная мощность, Kv является критерием выбора двигателей. Kv рейтинг рассчитывается как:
Он рассчитывается как:
Обычно выбираются двигатели мощностью от 850 кВ до 1800 кВ в зависимости от области применения. Если подать 1 вольт на двигатель постоянного тока напряжением 1000 кВ, он будет вращаться со скоростью 1000 об / мин, в то время как при подаче 12 вольт на двигатель он будет вращаться со скоростью 12000 об /мин.
Пропеллеры. Подъемная тяга квадрокоптера обеспечивается за счет вращения пропеллера. как показано на рис.2. Пропеллеры бывают разных размеров и материалов. Они измеряются по их диаметру и шагу в формате (диаметр х шаг). Шаг — это измерение того, как далеко пропеллер продвинется за один оборот. Выбор пропеллера важен для обеспечения соответствующей тяги при зависании в воздухе. Так же важно подбирать соответствующий пропеллер, чтобы тот не перегревал двигатель.
Электронный регулятор скорости (ESC). Команды подаются в виде ШИМ-сигналов, которые принимаются отдельным ESC двигателя и соответственно выводят соответствующую частоту вращения двигателя. ESC преобразует 2-фазный ток батареи в 3-фазную мощность, а также регулирует скорость бесколлекторного двигателя, принимая сигнал с платы управления. ESC, используемый в радиоуправляемых летательных аппаратах, выполняет две функции. Первая заключается в том, чтобы действовать как схема отключения батареи (BEC), позволяющая питать как двигатели, так и приемник от одной батареи. Вторая функция заключается в том, чтобы принимать сигналы приемника и контроллера
полета для подачи нужного тока на двигатели. Каждый ESC имеет номинальный ток, который ограничивает максимальный ток, подаваемый на двигатель чтобы тот не сгорел. Номинальный ток ESC в 1,5 раза выше, чем у усилителя двигателя [3].
Рис. 2. Направления вращения двигателя квадрокоптера [2]
Аккумулятор. Литий-полимерные (LiPo) аккумуляторные батареи используются для квадро-коптеров, поскольку они обладают высокой удельной энергией и малым весом. Аккумулятор используется для питания двигателей и всех электронных компонентов квадрокоптера. Номинальная емкость в миллиампер-часах (мАч) показывает, какой ток батарея может выдавать в течение одного часа. Степень разряда, обозначенная буквой «C», показывает, как быстро аккумулятор может быть безопасно разряжен. LiPo-аккумуляторы можно найти в виде одного элемента (3,7 В) до более чем десяти элементов (37 В). Элементы обычно соединяются последовательно, что повышает напряжение, но дает одинаковое количество ампер в часах. Номинальная мощность ESC выше, чем у усилителя двигателя, поэтому максимальный ток, отводимый двигателем, задается как произведение количества двигателей на максимальный ток, отводимый одним двигателем.[4]
Конструкция квадрокоптера. Имеются различные конструкции и исполнения квадрокопте-ров. Каждая из конструкций направлена на то, чтобы быть более стабильной и маневренной. Стабильный полет БПЛА в значительной степени зависит от конструкции, а сложность в проектировании системы управления возникает из-за более низкой стабильности системы. Движение БПЛА зависит от результирующих сил и моментов относительно центра тяжести. Хорошее количественное соотношение сил и крутящего момента относительно центра масс тела может быть получено с помощью модели Ньютона-Эйлера. Например, если беспилотному летательному аппарату необходимо зависнуть на определенной высоте, моменты относительно центра тяжести должны быть равны нулю. Силы и моменты, приложенные к центру тяжести, зависят от конструкции [5]. Конструкция квадрокоптера включает в себя как аспекты машиностроения, так и аспекты компьютерной инженерии. Краткое описание аспекта компьютерной инженерии приведено на рис. 3. Он осуществляется в два этапа как программный, так и аппаратный соответственно [6].
Передний звигател! ESC1
Плата контроллера полета ^ Датчик IMU
\ ki елером етр «Барометр
s* ч Приемопередатчик WIH
Р ади отпра в ля-емын
Рис. 3. Блок диаграмма квадрокоптера
Конструкция квадрокоптера основана на платформе embedded system, т.е. внутренней системе, представляющей собой комбинацию компьютерного процессора, памяти и периферийных устройств ввода/вывода, выполняющая специальную функцию в рамках более крупной механической или электронной системы. Конструкция состоит из микроконтроллеров, которые управляют общей производительностью квадрокоптера, такой как механизм полета и прямая трансляция видео. ESC используется для управления скоростью вращения винта в зависимости от сигнала от компьютера. Питание квадрокоптера осуществляется от аккумулятора. Эти требования гарантируют, что квадрокоптер поддерживает стабильный полет во время движения или зависания. Обычно в квадрокоптере используются рамы типа X, поскольку они достаточно тонкие и прочные, чтобы выдерживать деформацию из-за нагрузок, а также
легкие по весу. Обычно рамки обозначаются как расстояние от двигателя до двигателя или диаметр окружности области рамки. Диаметр окружности каркаса для мини-летательного аппарата обычно составляет от 1/4 м до 1 м. Для мини-летательного аппарата площадь 1/2 м выбирается в соответствии с приложением [4]. Когда рама подвергается нагрузке на изгиб или скручивание, величина деформации зависит от формы поперечного сечения. Для квадрокоптера обычно используется пустотелая рама закрытого поперечного сечения для снижения веса. В то время как жесткость сплошной конструкции и жесткость на кручение замкнутого круглого сечения ниже, чем замкнутого квадратного поперечного сечения, это снижает общий вес. Жесткость можно изменять, изменяя размеры профиля поперечного сечения и толщину стенки.
Выбор деталей. Выбор BLDC, ESC и аккумулятора в значительной степени зависит от полезной нагрузки. Номинальные значения ESC зависят от номинальных значений бесколлекторных двигателей постоянного тока. Выбор двигателей зависит от высоких номинальных значений (об / мин / вольт), высокой тяги, меньшего веса и высокой эффективности. Мощность двигателей зависит от типа лопасти воздушного винта и требуемой полезной нагрузки. Если полезная нагрузка высока, выбирается двигатель с высокой мощностью, для которого требуется более высокий ток ESC. Создаваемая тяга зависит от диаметра и шага пропеллера.
Стабильность полета. Гироскоп посылает входные данные на плату управления через микроконтроллер для стабилизации квадрокоптера во время полета. В соответствии с кодом, записанным в микроконтроллере, он обрабатывает эти сигналы на ESC. Эти сигналы дают команду ESC произвести точную регулировку скорости вращения двигателей, что, в свою очередь, стабилизирует квадрокоптер.
Плата управления также принимает сигналы от приемника радиосистемы (Rx) и передает эти сигналы на микроконтроллер. Как только эта информация будет обработана, контроллер будет посылать различные сигналы на ESC, который будет регулировать скорость вращения каждого двигателя для полета в различных режимах: вверх, вниз, назад, вперед, влево, вправо, рыскание, как показано на рис. 4. Усиление гироскопа по всем 3 осям (крен, тангаж и рыскание) регулируется с помощью 3 регулируемых потенциометров. При необходимости, во время предполетной настройки, гироскоп можно отключить.
Крен и боковое движение Рыскявне н врлшательвое движение
Рис.4. Ориентация квадрокоптера [7]
Механизм движения. Взлет, посадка, движение вперед, назад, вправо и влево — это шесть основных операций, которыми выполняет квадрокоптер.
Взлет — это движение квадрокоптера, который поднимается с земли в положение зависания и наоборот для посадки, как показано на рис.5. Он управляется одновременным увеличением или уменьшением скорости четырех роторов.
Движение вперед и назад регулируется увеличением или уменьшением скорости заднего или переднего несущего винта. Это также влияет на угол тангажа квадрокоптера. Поворот квадрокоптера влево и вправо контролируется изменением угла крена. Поворот квадрокоптера влево и вправо контролируется изменением угла рыскания.
Регулировка угла рыскания происходит путем увеличения / уменьшения частоты вращения ротора против часовой стрелки или уменьшения /увеличения частоты вращения ротора по часовой стрелке.
ос ос оо оо оо оо
Вeiti (движение вверх) и посадка (движение вниз)
Движение вперед и назад
оо оооо оо оо оооо оо
11апс|шт Г_1 гl.r
Движение влево и вправо (управление креном)
Рис. 5. Механизмы движения квадрокоптера [8]
Поворот влево и вправо (управление рысканием)
Блок управления. Плата управления подключается к ESC и приемнику. Эта плата используется для различных операций, выполняемых квадрокоптером, таких как крен, тангаж и рыскание. Микроконтроллер предоставляет набор цифровых и аналоговых выводов ввода-вывода, которые могут быть подключены к различным платам расширения (экранам) и другим схемам. Платы оснащены последовательными коммуникационными интерфейсами, включая USB на некоторых моделях для загрузки программ с персональных компьютеров. Соединение различных электронных компонентов квадрокоптера показаны на рис.6.
Рис.6. Подключение электронных компонентов [4]
Тестирование. Процедура тестирования квадрокоптера приведена на рис. 7. После сборки конструкции двигатели тестируются с различными скоростями и характеристиками тяги. Для этого испытания используется пружинное устройство, в котором один конец пружины прикреплен к двигателю, а другой — к земле. Тяга, создаваемая двигателем, прогнозируется путем наблюдения за отклонением. Пульт дистанционного управления должен быть откалиброван таким образом, чтобы двигатели получали одинаковый импульс при запуске для взлета. Небольшие механические неточности при изготовлении устраняются путем настройки триммера в удаленном блоке. Для обеспечения безопасности полета квадрокоптера проводятся различные тесты отдельных компонентов и всего блока в целом, чтобы убедиться, что все функционирует должным образом. Как правило, на квадрокоптере проводятся два этапа тестирования, которые приведены ниже [6].
Модульные тесты. Полетный контроллер тестируется с помощью PID (Пропорционально-интегрально-производная) настройки. Для обеспечения оптимальной производительности модульное тестирование проходят: барометр и компас, встроенные в полетный контроллер.
Летные испытания. Испытания делятся на предполетные и послеполетные. Для Предполетные испытания проводят чтобы убедиться, что квадрокоптер находится в исправном состоянии перед послеполетными испытаниями. Квадрокоптер проходит калибровку непосредственно перед взлетом.
I Калибровка I гироскопа
i Не можете найти то, что вам нужно? Попробуйте сервис подбора литературы.
данные датчика с ПЛИС
ПЛИС отправляет ШИМ на ESC. данные на ХБс
Регулятор оборотов для
Рис. 7. Технологическая схема системы управления [9]
Преимущества, ограничения и области применения. Квадрокоптеры находят множество применений благодаря своим преимуществам [10]:
— Передача между двигателем и ротором не требуется;
— Переменный шаг пропеллера не требуется;
— Минимальная механическая сложность;
— Низкие эксплуатационные расходы;
— Меньшая нагрузка на центральные пластины;
— Увеличение полезной нагрузки.
Единственным недостатком можно выделить нарушение неприкосновенности частной жизни человека. Квадрокоптер нельзя рассматривать как игрушку, его применяют в различных областях профессиональной деятельности [3]:
— Военные, правоохранительные и общественные учреждения;
— Коммерческое использование и аэрофотосъемка;
— Игры с дополненной реальностью;
— Решение проблем с движением;
— Доставка продуктов питания и медикаментов;
— Журналистика и спорт.
Заключение. В статье была рассмотрена механическая структура квадрокоптера, были представлены и описаны его составные части. Произведен расчет мощности и крутящего момента двигателя квадрокоптера. Были рассмотрены различные механизмы движения квадрокоптера. Выявлены преимущества и недостатки квадрокоптеров, а так же области их применения.
1. Никита Гуляев (2017), Проектирование, строительство и Реализация автономного квадрокоптера на открытом воздухе с использованием микрокомпьютера RPi и контроллера полета MultiWii, Сайменский университет прикладных наук, Финляндия. [Электронный ресурс] URL: https://www.theseus.fi/bitstream/handle/10024/133527/Guliaev №кйа.рД?последовательность=1&Разрешен о=у (дата обращения: 10.04.2023).
2. Йесперсен Томас. Квадрокоптеры — как начать, TKJ Electronics. Дания. [Электронный ресурс] URL: http://bloц.tk¡electronics.dk/2012/03/quadcopters-какначатьработv (дата обращения: 10.04.2023).
3. Махен М.А., Анирудх С. Наик, Четана Х.Д., Шашанк А.С. (2014), Проектирование и разработка амфибийного Quadcopter, Международный журнал механических и Технология производства, Том №2, выпуск 7. С. 30-34.
4. Ананд С.С., Матиязаган Р. Дизайн и Изготовление беспилотного летательного аппарата с голосовым управлением Транспортное средство, Журнал аэронавтики и аэрокосмической инженерии, 2016. Том 5. Выпуск 2.
5. Файяз Ахмед, Ю. Шиврадж Нараян. Дизайн и Разработка квадрокоптера для наблюдения Международный журнал инженерных исследований, 2016. Том №5, Выпуск: Специальный выпуск 2, С. 312-318.
6. БО Омидже, В.М. Оден, К.Дж. Джозеф, Джа Эраме. Проектирование и изготовление квадро-коптера с полезной нагрузкой для инспекции и наблюдения за трубопроводами, Международный Журнал перспективных исследований в области электротехники, электроники и приборостроения, 2016. Том №5. Выпуск: 6.
7. Салех Або Эльмакарим (2014), механик квадрокоптера, Общество беспилотных летательных аппаратов. Египет. [Электронный ресурс] URL: lЩp://ua^^sodetv.Ыz.com/2014/06/четыре^ъядерныйcopteг-mechanics.html (дата обращения: 10.04.2023).
8. Харша, Шри (2014). Квадрокоптер, штат Сан-Хосе Университет. Сан-Хосе, Калифорния. [Электронный ресурс] URL: http://www.socialledge.com/si su/index.php?le=S14: Ouadcopter#Подтверждение (дата обращения: 10.04.2023).
9. Эйвинд Магнуссен, Кьелл Эйвинд Скьенхауг. Моделирование, проектирование и экспериментальное исследование конструкции системы квадрокоптера, Университет Агдера. [Электронный ресурс] URL: https://brage.bibsvs.no/xmlui/handle/11250/136686 (дата обращения: 10.04.2023).
10. Анудип М., Дивакар Г., Рави Катукам. Дизайн Квадрокоптер и его изготовление, Международный журнал Инновации в технике и технологиях, 2014. Том №4. Выпуск: 1. С. 59-65.
11. Стаффорд Джесси. Как работает квадрокоптер / Клэй Аллен, Университет Аляски, Фэрбенкс. Проверено в 2015 году. С. 01-20.
Тарасов Ярослав Олегович, магистр, старший оператор, era_1@mil.ru, Россия, Анапа, ФГАУ «ВИТ «ЭРА»
QUADCOPTER: DESIGN, CONSTRUCTION AND TESTING Y.O. Tarasov
Unmanned Aerial Vehicles (UAVs) like drones and quadcopters have revolutionised flight. They help humans to take to the air in new, profound ways. The military use of larger size UAVs has grown because of their ability to operate in dangerous locations while keeping their human operators at a safe distance. Here quadcopter as a small UAV is discussed. It is the unmanned air vehicles and playing a predominant role in different areas like surveillance, military operations, fire sensing, traffic control and commercial and industrial applications. The main objective of the paper is to learn the design, construction and testing procedure of quad-copter. In the proposed system, design is based on the approximate payload carry by quadcopter and weight of individual components which gives corresponding electronic components selection. The selection of materials for the structure is based on weight, forces acting on them, mechanical properties and cost.
Key words: UAV, quadcopter, BLDC, ESC, propellers, motion, thrust, lift, microcontroller, test.
Tarasov Yaroslav Olegovich, magister, senior operator, era_1@mil.ru, Russia, Anapa, FGA U «MIT
МОДЕЛИРОВАНИЕ УПРАВЛЯЕМОГО НАПРЯЖЕНИЕМ ГЕНЕРАТОРА ДЛЯ ПОДАВЛЕНИЯ СИГНАЛА СОТОВОЙ СВЯЗИ
В ходе проведённых исследований был разработан генератор управляемый напряжением, который в дальнейшем будет использоваться для блокиратора сотовой связи. Основные требования к генератору были минимальные, это стабильная работа в заданном диапазоне частот, так как нам здесь не требуется уменьшение шумов и всего остального, задача становится куда проще. Было произведено несколько итераций ГУН, прежде чем готовое устройство внедрили в изделие, в ходе этих итераций были поправлены некоторые ошибки топологии и недочёты, которые всплывали по ходу проверки работоспособности.
Ключевые слова: генератор, управляемый напряжением, ГУН, блокиратор, Microwave office.
ГУН разрабатывается с нуля для удешевления стоимость конечного изделия. И для того, чтобы исключить зависимость от сторонних производителей, намного проще заменить сошедший с производства один транзистор, чем целый ГУН.
За основу ГУН была взята разработка на предприятия АО «КОБРА». В ходе проектирования требовалось заменить дорогостоящие покупные ГУНы на ГУНы своего производства, которые в серийном производстве обходились бы намного дешевле. Это устройство, было полностью изготовлено, проверено и даже внедрено в линейку изделий «ШТИЛЬ».
Теория и практика БПЛА, или как я учился в Школе дронов МАИ

Собственно, факт изучения и эксплуатации беспилотников в стенах МАИ не является секретом – было бы странно, если бы этим не занимались в подобном вузе. Изучение БПЛА различных видов и различного назначения присутствуют практически во всех образовательных программах учреждения, а в корпусе №24 на шестом этаже находятся мастерские Школы дронов, где «сумрачный маёвский гений» собирает невиданные раньше беспилотные аппараты.
За постпандемийным валом работы и прочими заботами всё недосуг было зайти познакомиться, но вот – ура – наконец-то выпадает свободная неделя, и для себя я решаю потратить ее на знакомство с беспилотной авиацией.
Бэкграунд по беспилотникам перед курсами у меня был околонулевой, только лишь летом, вновь заинтересовавшись темой, разобрался в нюансах регистрации БЛА в России и получения разрешения на полеты – и изложил в этой статье.
Я записался на двухдневный курс «Оператор дрона», он предполагает минимум теории и максимум летной практики. Это значит, что упор делается на полеты в симуляторе и реальные полеты. Цель заключалась именно в этом – максимально полетать на разных штуках, а потом, если повезет, посмотреть на сборочные мастерские.
После регистрации на курс со мной связались организаторы, подтвердили мое участие и сообщили, что в понедельник утром необходимо подойти на КПП-7 института.
День первый. Введение в дроны
Обучение начинается с брифинга: классификация дронов в общем виде, механика движения, основы управления.
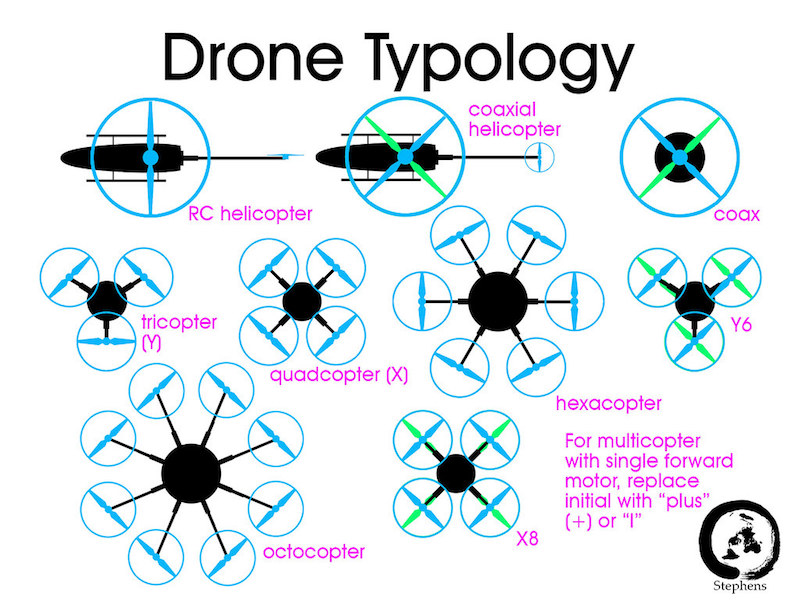
Какие дроны вообще бывают? Если подразделять БПЛА по внешнему виду, то они бывают: самолетного типа, то есть с крылом, создающим подъемную силу, также бывают мультикоптерные (мультироторные) системы, построенные на схеме из двух и более винтов, еще есть беспилотные аэростаты и различные гибридные системы, наподобие конвертопланов. План обучения в Школе строится преимущественно вокруг мультироторных систем, если еще точнее — в основном с квадрокоптерами, то есть с аппаратами, имеющими винтомоторную группу (ВМГ) из четырех винтов.
Принцип управления движением коптера прост — вращение пропеллеров создает тягу, с помощью которой управляется высота. Чем быстрее вращение пропеллеров, тем с большей скоростью машина набирает высоту. Вращение пропеллеров называется «газ» или «обороты». Обычно газ измеряется в процентах, где 0 — это полное отсутствие вращения, а 100 — максимальная загрузка моторов. Важное понятие здесь – это «газ висения», или тот уровень оборотов, при котором коптер зависает в воздухе, не набирая и не теряя высоту.
Движение по горизонтали и повороты достигаются изменением скорости вращения одного или двух винтов через пульт управления — ускоряя два расположенных рядом винта, оператор наклоняет машину и заставляет лететь в направлении, противоположном этим двум винтам.

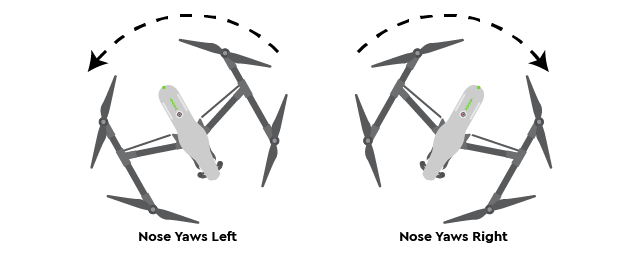
Что касается разворотов вокруг своей оси, то тут механика следующая – все пропеллеры крутятся в противоположных направлениях, и вращение каждого винта создает реактивный крутящий момент, который старается повернуть дрон в сторону, противоположную вращению винта. В квадрокоптерах этот крутящий момент каждого из винтов уравновешивается другим. Всего в квадрокоптере два винта вращаются по часовой стрелке и два против. Но если увеличить обороты пары, вращающейся по часовой стрелке, и в равной мере уменьшить обороты у другой пары, нескомпенсированный реактивный момент вызовет вращение машины вокруг своей вертикальной оси.
В управлении есть несколько основных понятий для совершения полета:
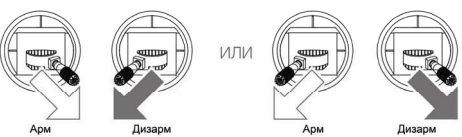
- Арм (arm — вооружить, завести). Термин обозначает разблокирование моторов коптера для перехода в полетное состояние. «Заармить коптер» — означает «заставить винты крутиться», при этом сам дрон еще не отрывается от земли. «Завести» моторы можно с помощью определенного движения стиков на пульте, и у разных БЛА эти движения могут различаться.
- Дизарм (disarm — разоружить). Понятие, обратное арму — приведение моторов дрона в неактивное состояние, в котором он перестает реагировать на стики газа.
- Управление движением стиками на пульте.
Throttle (см. рисунок ниже) – это общий газ, с помощью движения левого стика вверх происходит увеличение оборотов пропеллеров, движение вниз уменьшает их. Соответственно изменению тяги происходит управление по высоте – при увеличении оборотов машина идет вверх, при уменьшении – вниз.

Yaw – это рысканье или вращение в горизонтальной плоскости. Отклонением левого стика влево оператор добивается поворота налево, отклонением левого стика вправо — поворота направо.
Pitch — это наклон дрона вперед или назад (тангаж). Тангаж определяет движение коптера вперед или назад. Поднятие правого стика на пульте вверх – и коптер летит вперед, опускание вниз — он летит назад.
Roll – это крен, движение вправо-влево по горизонтали. Управляется отклонением правого стика на пульте влево и вправо соответственно.
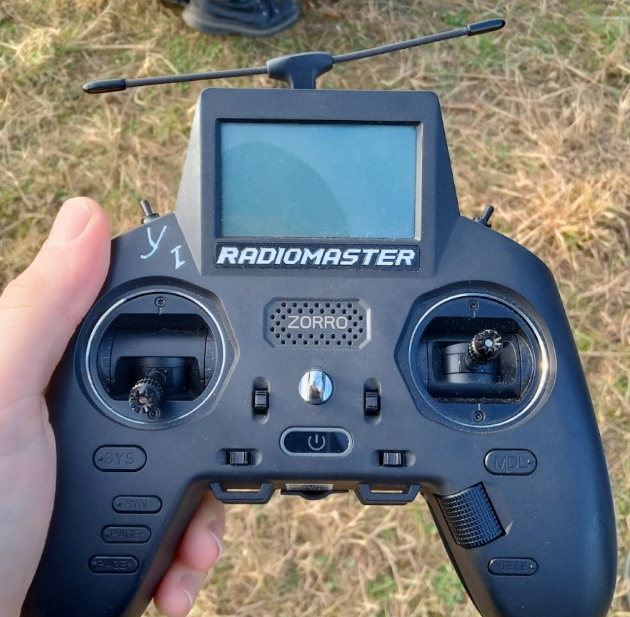
Общий газ, тангаж, рысканье и крен – из этих четырех вещей складывается управление квадрокоптером.

- FPV – (First Person View, «вид от первого лица») – режим полета по камере, оператор БПЛА может видеть «глазами дрона», получая картинку в реальном времени от установленной на борту беспилотника камеры через видеоканал на очки или монитор.
- LOS (Line of Sight, «в поле зрения») – режим пилотирования, при котором оператор наблюдает свой дрон визуально в течение полета. В некоторой степени это термин, обратный FPV.
После короткого введения нас приглашают на симулятор. Похоже это на компьютерную игру: программа симулятора устанавливается на ноутбук, выбирается трасса полета, летательный аппарат, а курсант, управляя машиной на экране с помощью пульта, должен за минимальное время пройти все контрольные точки, не разбив при этом машину. С помощью таких симуляторов проводят первоначальную подготовку пилотов для дрон-рейсинга – гонок на FPV-беспилотниках.
На компьютере я летаю именно на квадрокоптере. Симулятор точно воспроизводит реальные характеристики пилотируемой модели. Также присутствует разрушаемость коптера – ударившись винтом о твердый предмет, программа имитирует повреждение пропеллера, и летные характеристики ухудшаются. При успешном прохождении трассы миссия завершается, при повреждении дрона до полной потери летных качеств – начинается заново. У моей модели отсутствовали вспомогательные системы типа корректировки положения по GPS или удержания высоты по барометру, так что я, новичок в деле управления, бездарно разбил дрон десяток-другой раз, прежде чем освоиться и начать сносно держаться в воздухе.
Поскольку, кроме общих принципов и базовых движений стиками пульта, до нас ничего не доводят, переход к симулятору сродни прыжку в холодную воду. Сделано это, надо думать, чтобы обучающийся сразу пытался «почувствовать» коптер, интуитивно научиться управлять им. Надо признать, такая тактика приносит результат, но применять ее надо именно с симулятором, потому что никаких реальных дронов не нее не хватит.
Во время занятий обязательно делать перерывы. Отдыхая от летной практики, можно рассмотреть разложенные вокруг беспилотники – серийные и самодельные.
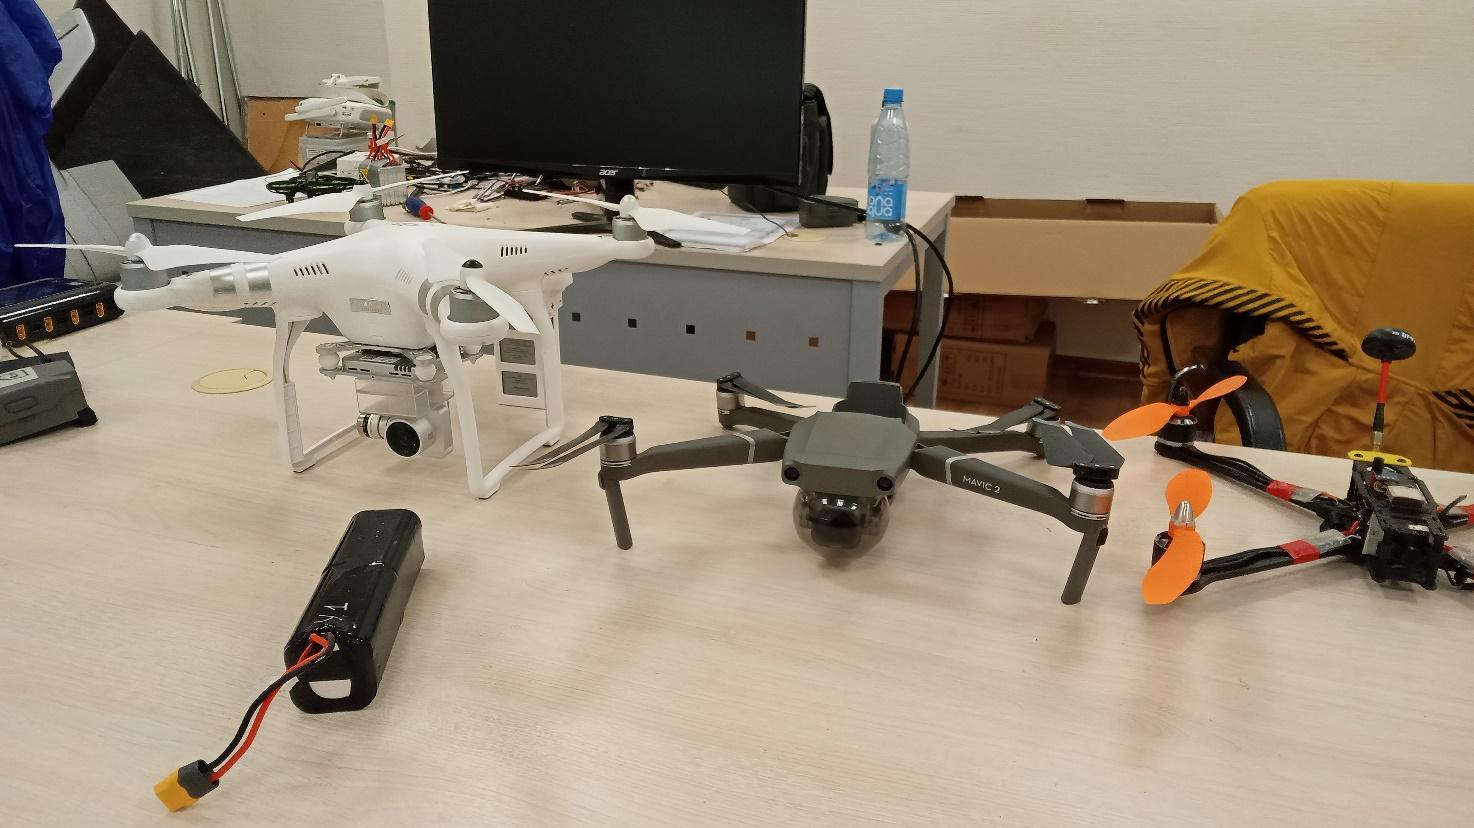
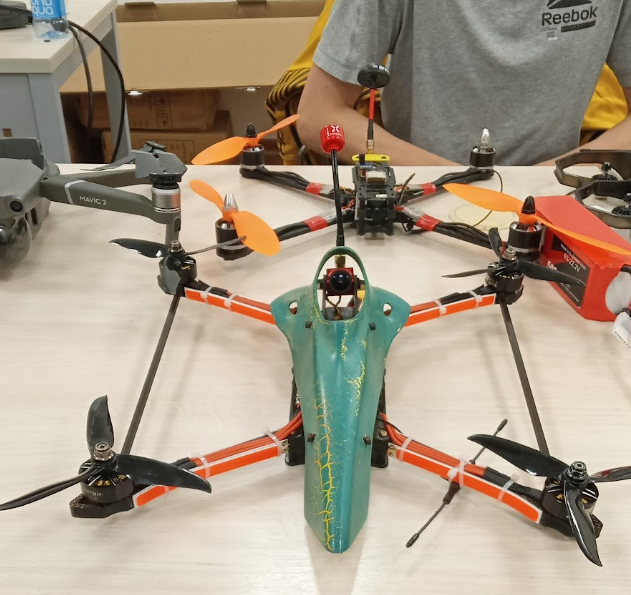
Долго разглядывать творческий беспорядок у меня не получилось. Следующее упражнение – полеты на Tiny Whoop. Это особый тип квадрокоптеров маленького размера с закрытыми винтами, они используются для тренировки мастерства полетов в условиях ограниченного пространства.
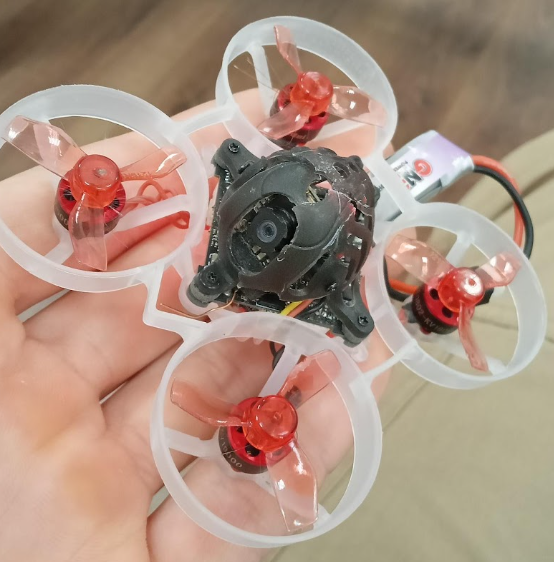
Конструкция безопасна. Закрытые пластиковыми кольцами винты и малая масса минимизируют риски травм у присутствующих и разрушений в «комнате полетов». Удержать такой аппарат в воздухе сложнее, чем кажется. Прежде чем минимально освоиться, я влетаю во всё подряд с десяток-другой раз.

У квадрокоптеров время полета ограничено емкостью аккумулятора, соответственно, чем меньше аккумулятор, тем меньше времени он может летать. У выданного мне «тиника» небольшая батарея, всего 380 миллиампер, и через 5 минут мощности для создания винтами необходимой подъемной силы уже не хватает – и я веду дрон на посадку.
Ну, зато этих аккумуляторов много, и после замены можно снова подниматься в воздух.
Первое летное задание для новичков – взлететь на дроне и держать его неподвижно, корректируя положение стиками на пульте управления. «Тиник» имеет минимум вспомогательных систем, из-за чего без ручного управления так и норовит дрейфовать по всей комнате.
Путем проб и ошибок выработана определенная схема успешного выполнения задания, ха-ха. После арма требуется медленно перемещать левый стик вверх до тех пор, пока дрон не наберет желаемую высоту. После набора надо удержать его в неподвижном состоянии, а для этого тот же левый стик перемещаем вниз очень плавно, в противном случае тиник продолжит набор высоты. В итоге, чтобы «поймать» тиник, потребуется совершить несколько движений левым стиком вверх-вниз. Параллельно с корректировкой по высоте необходимо следить за креном и удерживать направление «по носу». Главная фича – в течение всех упражнений не допускать никаких резких движений стиками, это залог успеха.
Следующее задание сложнее – управлять дроном, повернув его к себе «лицом». Управление по направлению движением в этом случае инвертируется, и оператор должен иметь определенные рефлексы в такой ситуации.
Третье задание – полет по квадрату. Курсант должен дроном пролететь по квадрату, удерживая высоту и курс вперёд, то есть постоянно разворачивать коптер «носом» по курсу движения. Здесь также необходимо помнить о постоянной работе левым стиком вверх-вниз для удержания высоты. Это становится более сложным, поскольку мозг занят еще и обрабатыванием поворотов коптера в углах квадрата. Однако это необходимое упражнение, и после его освоения дело пойдет легче.
После полетов на маленьком квадрокоптере наступило время перерыва.

Вообще, над Москвой летать нельзя, и беспилотникам в том числе. Но МАИ – авиационный вуз, и на территории разрешены полеты для испытания техники на высоте до 60 метров.
Сегодня мы летаем на DJI Mavic 2, все впервые. Перед полетом на открытом воздухе требуется провести предполетную подготовку: наметить маршрут полетов, обратить внимание на скопления людей, воздушные линии проводов, высокие деревья, ознакомиться с прогнозом погоды, в том числе с облачностью на разных высотах и так далее. В этот раз подготовку проводит инструктор.
Для начала нам включают режим Tripod, в некоторых моделях он называется Cinematic. Этот режим предназначен для видеосъемки, в нём коптер движется максимально плавно, медленно разворачиваясь и развивая небольшую скорость. Поскольку все летают первый раз, этот режим наиболее безопасен и помогает неспешно освоиться с управлением.
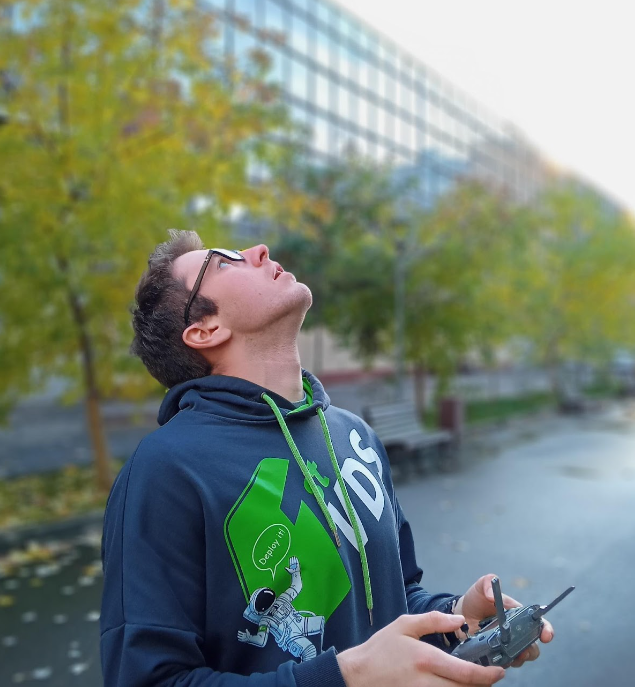
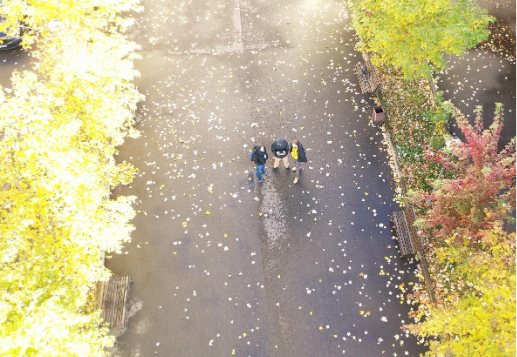
После того как все освоились, переходим на режим Position. В нем коптер действует быстрее, чем в режиме Tripod, и полеты становятся динамичнее.
Вообще, продукция DJI стоит недешево; так, сейчас за Mavic 3 московские магазины просят от 220 до 300 тысяч, в зависимости от комплектации. Поэтому я, когда думал о покупке хорошего дрона для съемки, планировал сначала купить какой-нибудь китайский, чтобы отрабатывать пилотирование на том, чего не жалко. Разбить «птичку» стоимостью в 300к из-за собственной неопытности – удовольствие ниже среднего.
На практике же оказалось, что Мавик весьма лоялен к неопытному оператору и прощает ошибки в пилотировании. На борту у дрона есть направленные в разные стороны лидары, которые предупредят пилота о близком препятствии и в случае необходимости коптер зависнет на одном месте самостоятельно. Также, различные системы стабилизации делают управление дроном предсказуемым и послушным, он автоматически корректирует свое положение по GPS и барометру, а в случае поворота или остановки инерция автоматически гасится – в полете видно, как дрон оттормаживается при маневрах. Проще говоря, такой квадрокоптер не надо «ловить» при движении, автоматика всё сделает сама. Также в наличии кнопка возврата домой и режим возврата при низком заряде батареи.

При этом нельзя сказать, что этот коптер невозможно разбить. Есть определенные условия, при которых бортовые лидары не увидят препятствие, ещё на полет могут повлиять антенны сотовой связи и так далее. К примеру, висящие в воздухе провода системы безопасности не увидят практически наверняка. При всей продвинутости систем безопасности БПЛА первичная подготовка оператора необходима.
Время до вечера пролетело незаметно. После занятий мне любезно предоставили возможность дополнительно полетать на «тинике» с очками FPV и дали посмотреть на мастерские Школы дронов.

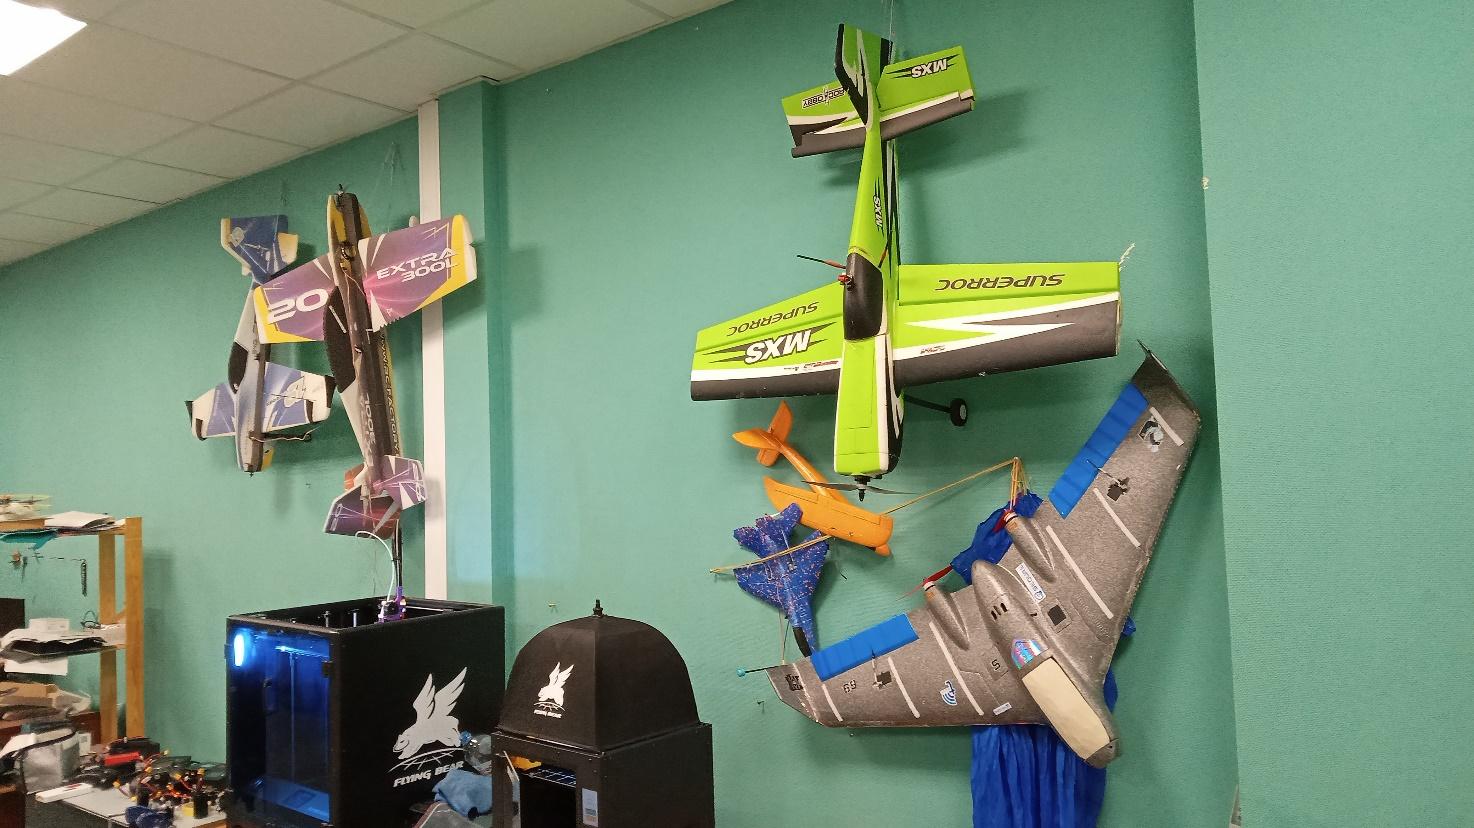
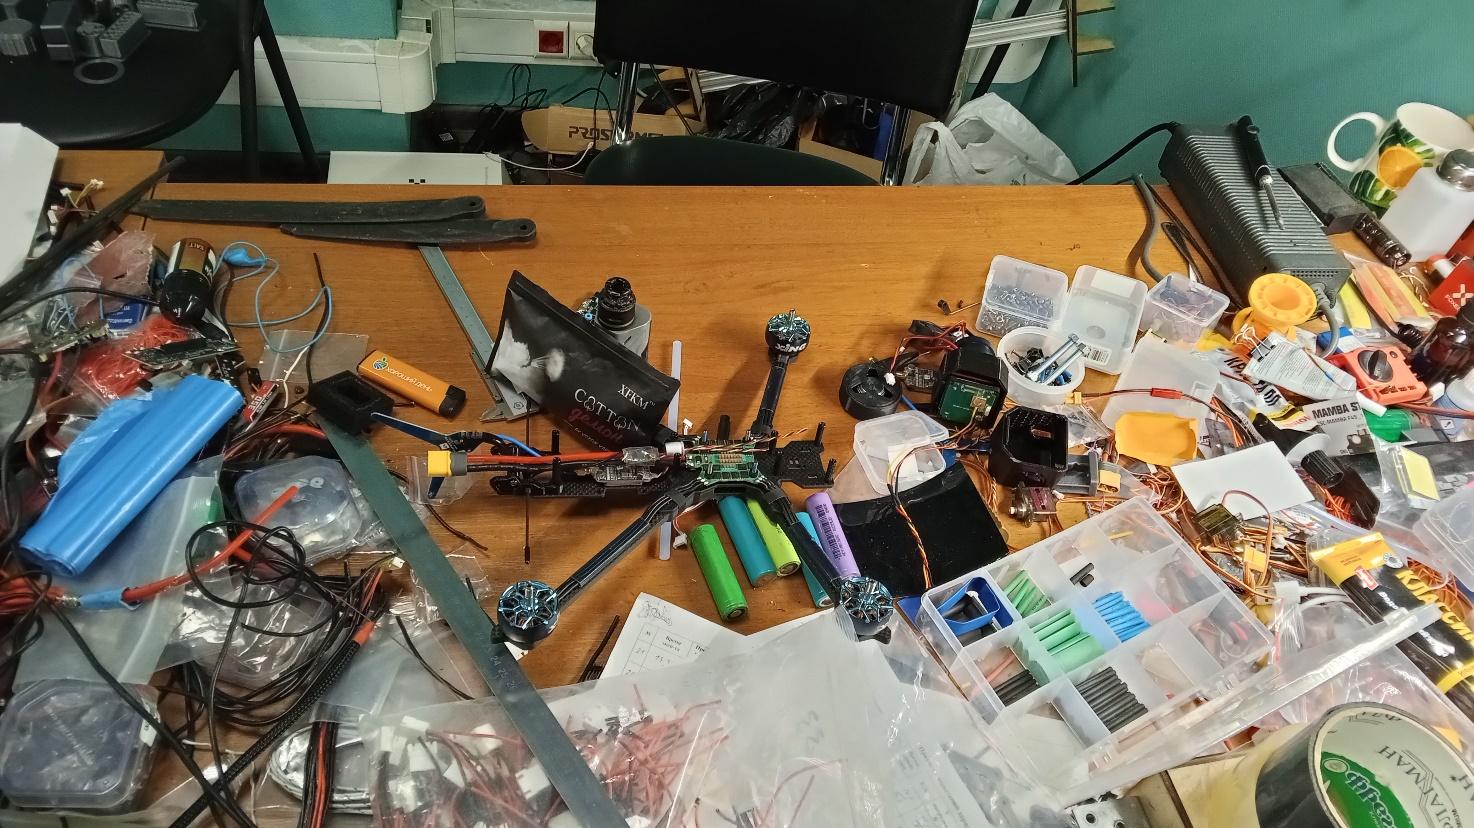
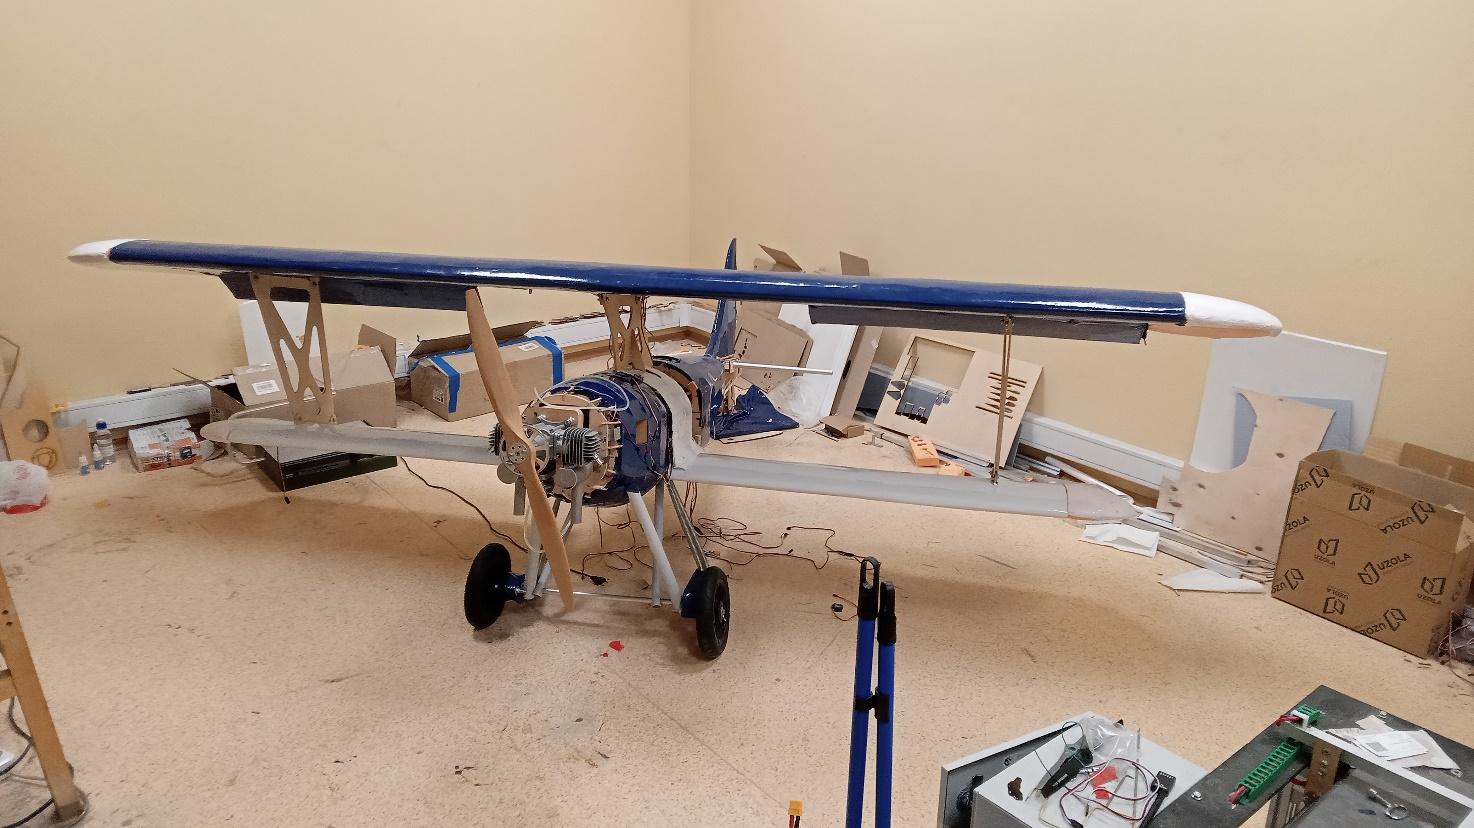
Параллельно с моим двухдневным курсом обучение проходили группы по пяти- и десятидневным программам. В процессе прогулки по корпусу я поинтересовался деталями, и оказалось, что их учебный план, помимо широкой теоретической части, также включает выездную летную практику. Против такого «козыря» я устоять не смог и договорился о своем переводе с двухдневного курса на пятидневный. Со следующего дня я пошел на занятия в другую группу.
День второй. Базовая аэродинамика, лидары, устройство БПЛА и документы на полет
Придя на следующий день в аудиторию, я глянул у своих новых одногруппников вчерашние конспекты. По существу, ничего серьезного я не пропустил. Поскольку курс рассчитан на подготовку с нуля, то первый день теории был посвящен самой базе: типы БПЛА, возможные цели применения, регистрация беспилотника в Росавиации, вот это вот всё.

Второй день отведен под более конкретные вещи. Мы рассматриваем базовые понятия аэродинамики, внутреннее устройство беспилотников (а вы знаете, что такое БАНО?), их возможную полезную нагрузку, а после обеда учимся пользоваться fpln.ru и детально штудируем схему получения разрешения на вылет. Последнее я разбирал в предыдущей статье про БПЛА и полным нулем в предмете не был, тем не менее большой ценностью были разборы получения разрешений на ИВП на примере реальных кейсов.
Не стоит даже пытаться описать в деталях все аспекты, которые были разобраны в этот день, но стоит подробнее остановиться на одном вопросе безопасности.
Одним из видов полезной нагрузки БПЛА является система лидаров (или система визуального позиционирования), которая позволяет машине поддерживать текущее положение и избегать столкновений. Летая на дронах, оснащенных такой системой, легко поддаться ложному чувству защищенности. Может показаться, что машина не допустит столкновения с чем-либо даже при грубейших ошибках в пилотировании и всегда вовремя считает препятствие и остановится.
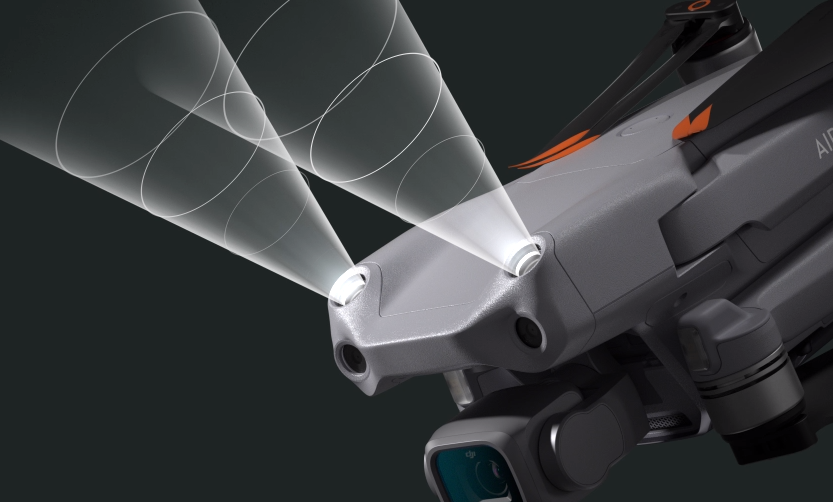
То, что это далеко не так, уже было упомянуто инструктором на первом дне перед началом полетов на Мавике, но здесь мы остановились подробнее. Итак, системы предупреждения столкновений могут не сработать в следующих ситуациях:
- при полете в осадки, они могут вызвать загрязнение лидаров и снижение чувствительности,
- при полете на высоких скоростях,
- при полете над водой или прозрачными поверхностями,
- при полете в местах с резким изменением уровня освещения,
- при полете около мест с одноцветной поверхностью (например, вдоль белой стены),
- при полете над наклонными поверхностями.
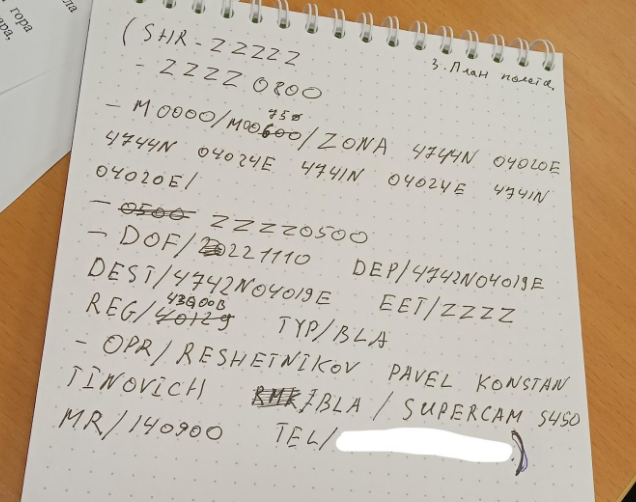
Отдельным вызовом был построчный разбор содержания полетного плана, который надлежит подавать в центр ОрВД для получения разрешения на полет. Писать его вручную сродни ручному переписыванию IPv6 адресов, и я всегда думал, что все составляют его через программы, но, видимо, нет. Выглядит он так:

К концу дня каждый из курсантов знает значение каждой строки в плане и может вручную написать план полетов под себя, вместе с остальным пакетом документов на использование воздушного пространства.
За писаниной конспектов и самостоятельных работ незаметно пролетел второй день. Оглядываясь назад могу сказать, что он был самым скучным из моих пяти, но необходимым, особенно для тех, кто пришел не просто глазами похлопать (как я), а в интересах бизнеса. Многие компании сейчас осваивают использование беспилотников в своих отраслях и специально отправляют сотрудников на подобные курсы. Таких курсантов видно сразу – каждое слово преподавателя тщательно заносят «в протокол».
День третий. Аэрофотосъемка
Третий день в программе был последним отведенным на теорию. Следующие два – только практические полеты, так что на учебу с утра я еду с большим нетерпением. Побыстрее бы с теорией отстреляться, а там уже полеты!
Ключевые темы дня – построение ортофотопланов и 3D-моделей местности с помощью БПЛА. Ортофотоплан, если вкратце, это фотографический план местности, созданный с помощью аэрофотосъемки с беспилотника. БПЛА летит над землей на заданной высоте по определенному маршруту, который заложен в автопилот, и фотографирует поверхность, а получившиеся снимки группируются и «сшиваются» между собой. Такой фотографический план обладает большой точностью и детализацией, и используется в сельском хозяйстве, строительстве, при составлении кадастровых карт и так далее.
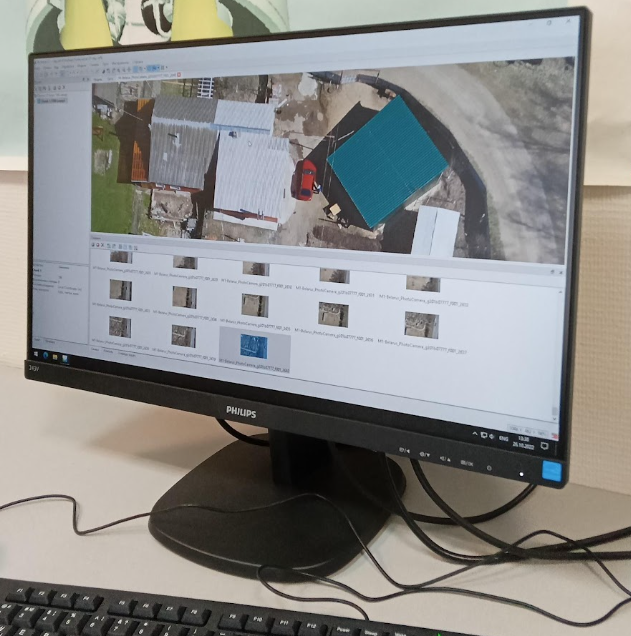
Составление 3D-модели местности позволяет получить реалистичную трехмерную копию объекта с учетом рельефа, что особенно ценно в маркшейдерском деле. Маркшейдеров у меня в группе не было, но зато было аж два геодезиста 😀
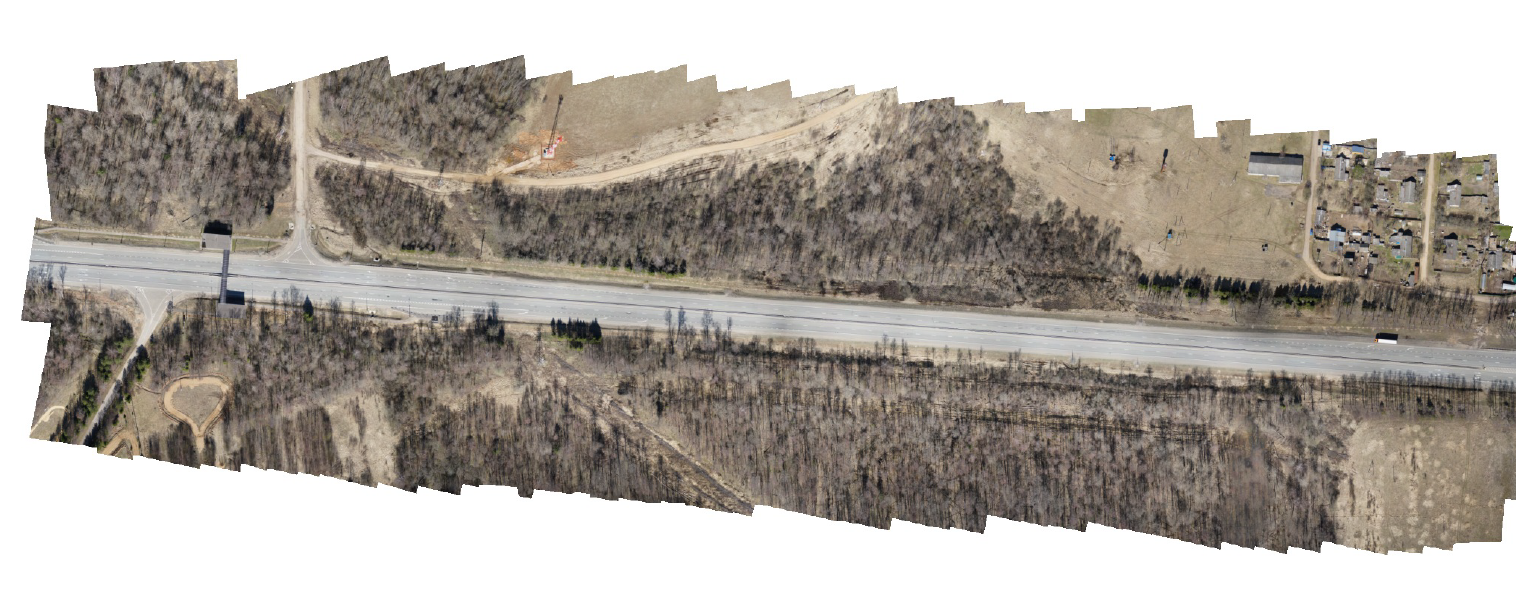
И ортофотопланы, и 3D модели создаются вручную. Их составление – навык, который требует наработки.
Главный враг в аэрофотосъемке – несовпадение объектов на фотографии с реальностью. Например, предметы, в реальности абсолютно прямые, на снимке выглядят немного «волнистыми». Выглядит забавно, но это ошибка, за которую иногда приходится всё перелётывать по-новой.
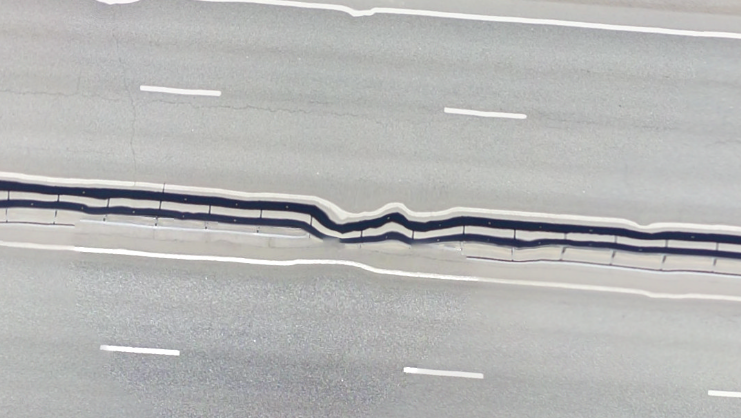
Такие ошибки могут возникнуть как из-за небрежно скомпонованных исходных снимков, так и из-за неправильного полета дрона. Значение может иметь даже дисторсия камеры.

На выходе у меня получаются модели сносного качества, но до идеала еще сильно далеко. Кстати, файлы ортофотопланов очень тяжелые, мой получился около 2 Гб.
Работа с аэрофотосъемкой длилась до самого конца занятий, и сидя в метро, я на hh смотрел вакансии инженеров-геодезистов с опытом управления БПЛА. Нас, конечно, и на этой работе неплохо кормят, но…
День четвертый. Практические полеты
Что ж, с теорией было покончено, и всё время на последних двух днях было отведено на практику. По плану, утром четвертого дня мы собирались у института, а дальше должны были отправиться автобусами на полигон в Московской области. Возврат в Москву предстоял только вечером.
В программе сегодня ручные и автоматические полеты. Одна половина обучающихся идет строить планы автополетов с помощью ArduPilot, вторая, в которой и я, готовится летать на квадрокоптерах в поле.
Здесь следует подробнее остановиться на предполетной подготовке, то есть какие действия должны быть выполнены, прежде чем машина поднимется в воздух.
Если не задерживаться на вопросах законодательства (полет должен быть согласован с ОрВД, БЛА зарегистрирован в Росавиации – само собой), то для безопасного полета предполетная проверка перед каждым вылетом должны включать в себя:
- Изучение и оценку полетной зоны.
Необходимо оценить особенности рельефа местности, обратить внимание на воздушные коммуникации (ЛЭП и т.д.) и их возможное влияние на полет.
- Метеорологическую оценку зоны полетов.
Оценить вероятность осадков, скорость и направление ветра, облачность, высота солнца. Всё это может затруднить слежение за дроном. Наилучшее время для полета – безоблачный день с хорошей видимостью, отсутствием ветра и в часы, когда солнце не находится в своей самой высокой отметке. Кроме того, необходимо обращать внимание на возможные помехи от пролета птиц и проявлять особенную осторожность в случае полета вблизи закрытых зон и зон ограничений полетов.
Этот пункт подготовки следует выполнять дважды – за час до полета и непосредственно перед взлетом, за 5-10 минут.
- Предполетные проверки и осмотры дрона.
Необходимо провести внешний осмотр на предмет дефектов, особое внимание уделить пропеллерам, аккумулятору и антенне. Убедиться, что аккумуляторы пульта и коптера заряжены. Проверить качество сигнала между машиной и пультом управления. Убедиться, что ничего не мешает вращению пропеллеров. На место старта обязательно брать с собой запасные аккумуляторы, пропеллеры, минимальный набор инструментов.
Что-что, кстати, а с погодой нам невероятно повезло. Мало того что она полностью лётная, так еще и пилотам пока что не слишком холодно часами стоять на воздухе, нечасто такое бывает в конце октября.

Взлетать можно только с ровной площадки плавным отклонением стика газа вверх. Все зрители при этом должны стоять за спиной оператора, а он сам – не менее чем в трех метрах от аппарата.
Первым из группы летаю я. Стартовое задание тут такое же, как и на симуляторе в первый день, надо просто подняться в воздух и зависнуть на месте. Это совсем несложно, коптеры хоть и собранные вручную, но управляются также легко как Мавик.

Пока что летаем без FPV-очков, и инструкторы дают стандартные упражнения: полет вперед-назад, маневры с развернутым на 180 коптером , «квадрат». Убедившись, что я достаточно ориентируюсь в управлении, наш инструктор переходит на задания посложнее: полет вокруг объекта, «восьмерки» и резкие повороты на большой скорости.

Спустя 20 минут пора на посадку. В первый заход мне не доверяют сажать дрон самостоятельно, инструктор аккуратно отбирает у меня пульт и выполняет снижение сам. Далее мы меняем батарейку на свежую и за стики встает следующий курсант.
Передав пульт, я встаю в сторону и наблюдаю за полетами коллег. Неподалеку от меня за коптером, как раз устремившимся на облет старой вышки в центре поля, наблюдают телевизионщики с «России 1».

Полетав еще пару-тройку сеансов, я подбиваю инструктора на мастер-класс – надеть FPV-очки и провести дрон сквозь вышку между балками. Он включает FPV, подлетает к срединной балке и аккуратно проводит квадрокоптер «навылет». Я так увлекся созерцанием процесса, что совсем забыл про фотографии, так что пруфов не будет.

После демонстрации мастерства наступает время полетать в режиме FPV для всех нас. С одной стороны, это несколько проще – при взгляде от первого лица право – всегда справа, а лево – слева. С другой, поначалу в очках совершенно не чувствуются габариты беспилотника, а еще далеко не сразу реагируешь на снос машины ветром.
После перерыва на обед мы переходим к изучению автопилота.
Конкретно мы изучаем планирование и проведение автоматических полетов с помощью Ardupilot. Он позволяет управлять автономным движением не только на квадрокоптерах, но и на других беспилотных машинах, от вездеходов до самолетных БЛА.
В итоге семинара по автопилоту мы через Mission Planner строим план полета над нашим полигоном.

Ближе к вечеру, после занятий, одна из машин Школы поднимается в воздух и успешно пролетает по заложенному маршруту.
Последний час четвертого дня курсанты тратят на знакомство с разными моделями БПЛА, в том числе самолетного типа. Лично мне больше остального интересно пронаблюдать за БПЛА с тепловизором на борту.

Такие беспилотные системы с тепловизором на борту можно использовать для промышленной инспекции кондиционеров и других нагревающихся систем в дата-центрах, особенно в труднодоступных местах, к примеру, на крыше зданий. Тепловизор конкретно этого БПЛА слабоват для таких задач, но существуют решения специально под такие условия, например, DJI Mavic 3 Thermal.

Вообще, тема инспекций объектов промышленности с помощью разного рода дронов очень актуальна. Безусловно, все объекты дата-центра, если говорить конкретно про отрасль телекома, нуждаются в техническом обслуживании. В свою очередь, процесс ТО невозможно представить без участия человека. Однако визуальная инспекция сооружений, как первичный этап технического обслуживания, может быть проведена без участия живого сотрудника при помощи дронов. Использование разного рода БПЛА для этой задачи повышает безопасность персонала, позволяет безболезненно нарастить частоту проверок (БПЛА можно поднимать в воздух хоть каждые полчаса и качество его наблюдений не зависит от усталости), а также повышает объективность контроля – на смену бумажным чек-листам приходит автоматически формируемый архив с 4К-фото состояния объекта при каждой проверке.
В перспективе, возможно, в этом блоге тема инспекции дронами ЦОДов будет освещена в отдельной статье. Так что подписывайтесь 🙂
День пятый. Полеты продолжаются
Последний день обучения также отведен под практические занятия. Сегодня мы летаем на стадионе «Наука» в Москве. В программе как квадрокоптеры, так и самолетные системы.

Если установился постоянный сильный ветер, следует посадить коптер, лучше всего – вернуть его в точку старта. Для этого не стоит направлять дрон в прямо противоположную ветру сторону – скорее всего, это не сработает, особенно если дрон небольшой. Попробуйте снизить высоту и идти не перпендикулярно направлению ветра, а под острым углом к нему, постепенно возвращая аппарат в точку старта не по прямой, а по дуге. Если через полминуты борьбы с ветром вы не преуспеете в движении, то лучше совершить экстренную посадку. Для этого максимально снизьтесь, наклоните нос аппарата вперед и выключите двигатели. Главное – не включать полный газ. Падение под собственным весом причинит минимально возможные повреждения, но если врезаться на полном ходу, повреждения могут быть серьезнее.
В режиме визуального пилотирования (LOS) мы летаем лишь поначалу, для разминки. Основную часть времени занимают полёты по FPV. Стадион – хорошее место для летных упражнений, потому что можно использовать ворота и разметку поля как тренажеры.
Первым упражнением мы выполняем пролет вдоль линии и обратно с приземлением в точку старта. Упражнение уже не кажется сложным: подняться в воздух, зависнуть на одной высоте, найдя стиком газа (левым) то положение, когда коптер не поднимается и не опускается, затем правым стиком плавно дать тангаж вперед и направить коптер вдоль линии. Самый сложный элемент – разворот в дальней точке.

Постепенно дело доходит до элементов посложнее: полеты вокруг стадиона на высоте и маневры вокруг элементов футбольных ворот.
С небольшими перерывами полеты продолжаются до темноты. Побочным эффектом от полетов в FPV является малое количество фотографий; поскольку я постоянно в очках, то снимать на телефон не очень удобно.
Обучение окончено! Через три недели я получил сертификат ДПО о прохождении курса:

Заключение
Не вникнувшему в тему беспилотников человеку может казаться, что БПЛА – отрасль весьма узкой специфики. Удивительно, но большинство людей ассоциирует дроны только с развлекательными полетами и видеосъемкой. Конечно, на самом деле область применения беспилотных авиационных систем намного шире. Отрасль БАС – это будущее, и её роль в жизни человека будет только расти. В связи с этим представляется интересным осваивать тематику и дальше, ведь хороший специалист по БПЛА – это перспективная профессия на стыке оператора, инженера и программиста.
- мультикоптеры
- теория и практика дронов
- дроны
- обучение
- полетная практика
- маи
- Блог компании FirstVDS
- Мультикоптеры
Всё о пропеллерах для квадрокоптера. Какие бывают, балансировка, калькулятор.
Эта небольшая статья содержит базовую информацию о пропеллерах для квадрокоптера (иногда их называют реквизитами) и рассказывает о том, как шаг, форма и количество лопастей влияют на их производительность, тягу и эффективность.
Основные понятия
Параметры реквизитов определяются их длиной, шагом, площадью, направлением вращения, а также формой и количеством лопастей
Длина и шаг
Эти параметры являются главными. Под длиной понимают диаметр диска, образующегося при вращении пропеллера. Шаг может быть определен как расстояние, которое пропеллер может пройти в некоей твердой среде за один полный оборот (вспомните, как входит в доску самый обыкновенный шуруп). При прочих равных условиях, величина шага определяется наклоном (углом атаки) лопастей квадрокоптера.
Тяга винтомоторной группы (ВМГ) определяется объемом воздуха, который ее винты способны переместить. Понятно, что увеличение длины и/или шага пропеллеров при сохранении их скорости вращения положительно сказывается на тяге, но, к сожалению, увеличивает и сопротивление воздуха за счет растущей турбулентности. Для вращения более крупного винта или винта с большим углом наклона лопастей будет затрачено больше энергии, что приведет к снижению времени полета при прочих равных условиях.
Крупные винты с малым шагом идеально подходят для аэрофотосъемки, а небольшими пропеллерами с большим шагом оснащаются гоночные дроны.
Количество и форма лопастей
Классическим вариантом является наличие у пропеллера двух лопастей. Впрочем, на самых маленьких моделях применяют воздушные винты с тремя, четырьмя и даже пяти лопастями. Понятно, что многолопастный воздушный винт снижает уровень турбулентности за счет создания более равномерного потока. Более того, дополнительные лопасти увеличивают общую площадь винта, что благотворно отражается на подъемной силе квадрокоптера. Из этого следует, что многолопастный винт меньшего диаметра способен создавать ту же подъемную силу, что и более крупный классический пропеллер. Многолопастные пропеллеры делают летательный аппарат более отзывчивым, что очень важно при полетах в режиме Acro . Основным недостатком таких винтов является сложность изготовления и центровки, а также достаточно высокая стоимость.
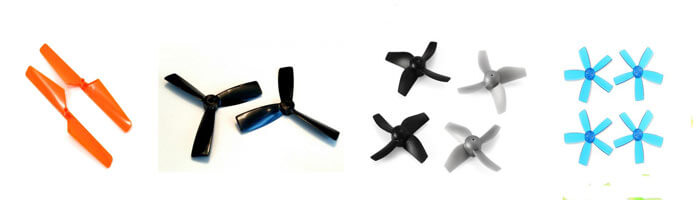
Советуем обратить внимание на разницу в форме окончания реквизитов. Они бывают трех видов – Normal, Bullnose (BN), Hybrid Bullnose (HBN). Винты Normal имеют заостренные на концах лезвия, создают меньшую тягу, но способствует эффективному расходу энергии аккумулятора. Винты BN при равном диаметре имеют большую площадь и тягу. Дополнительный вес на кончиках лопастей увеличивает крутящий момент и улучшает чувствительность летательного аппарата по оси рысканья. К сожалению, эти положительные моменты сопровождаются высоким энергопотреблением и снижением времени полета. Пропеллеры HBN занимают промежуточную позицию.
Направление вращения
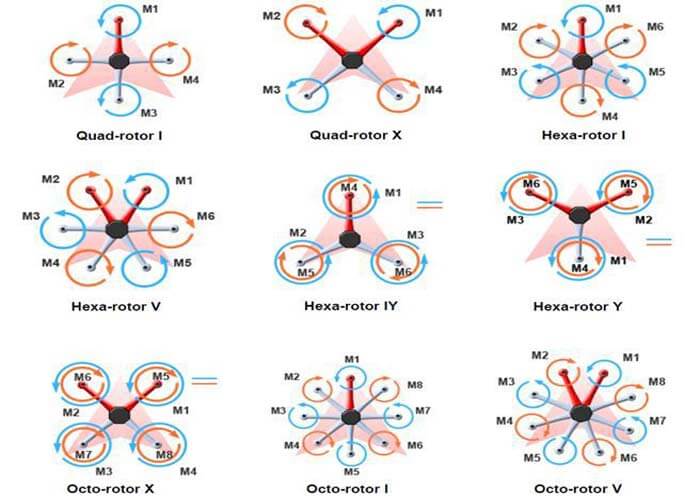
На мультикоптерах используются два типа двигателей – CW (с вращением вала по часовой стрелке) и CCW (с вращением вала против часовой стрелки). Схема установки моторов зависит от типа летательного аппарата. Несколько таких схем показаны на рисунке.
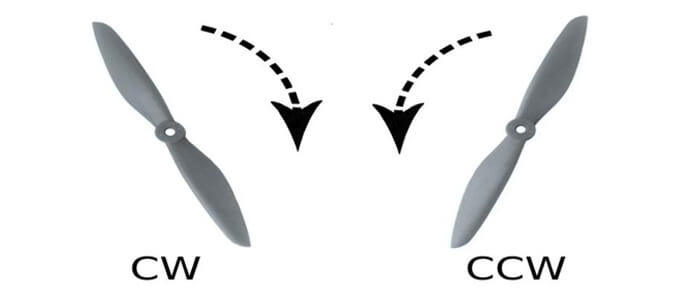
На направление вращения конкретного пропеллера указывает приподнятая кромка его лопастей.
Материал и качество
Наиболее популярны пластиковые винты. Они отличаются пластичностью, низкой ценой, широким ассортиментом и высокой степенью доступности. С одной стороны, гибкость лопастей повышает их устойчивость к повреждениям, с другой – вызывает проблемы с балансировкой.
Некоторые фирмы выпускают винты из углеродного волокна. Карбоновые винты довольно дороги, но обладают необходимой жесткостью и высокой эффективностью без значительного увеличения веса.
Промежуточное положение занимают пропеллеры, выполненные из пластика, усиленного углеродным волокном. Этот тип пропеллеров обладает высокой жесткостью и сравнительно низкой стоимостью.
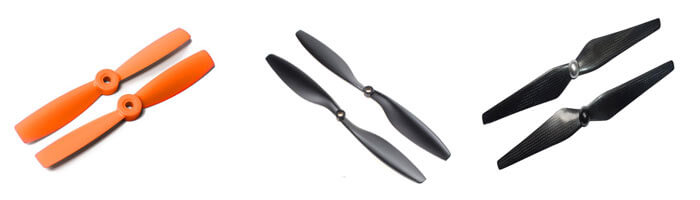
Качество винтов подразумевает точность их изготовления. Высококлассные пропеллеры хорошо сбалансированы и практически не вносят дополнительную вибрацию в работу ВМГ. Лучшие реквизиты выпускаются под брендами GWS, APC и EMP.
Спецификация
Узнать о параметрах конкретного пропеллера для квадрокоптера можно по его кодировке. Производители используют два типа обозначений: LLPPxB или LxPxB. Здесь L обозначает длину, P – шаг, а B – количество лопастей. Для классических пропеллеров параметр B обычно не указывается.
Например, пропеллер 6045 (или 6×4,5) имеет две лопасти, шестидюймовую длину и шаг 4,5 дюйма. Другим примером является пятидюймовый трехлопастный пропеллер 5040×3 (или 5x4x3), имеющий шаг 4 дюйма.
Иногда в конце обозначения ставится буква R или C (может отсутствовать), определяющая направление вращения. Воздушные винты R устанавливаются на двигатели CW, а C – на моторы CCW. Изредка к обозначению добавляются аббревиатуры BN или HBN (см. выше).
Методы установки
Установить винты на квадрокоптер можно по-разному. Очень часто вал электродвигателя представляет собой простой металлический штырь, не имеющий каких-либо приспособлений для установки пропеллера. В этом случае применяют специальные переходники – пропсейверы и цанговые зажимы.
Пропсейвер (см. фото) удобно использовать для проведения экспериментов при создании самодельных моделей. Он выглядит как втулка, в боковой поверхности которой имеется два симметричных отверстия с установленными в них винтами. Приспособление устанавливается на вал, а винты затягиваются. Пропеллер также надевается на вал и фиксируется двумя нейлоновыми стяжками или резиновым кольцом.
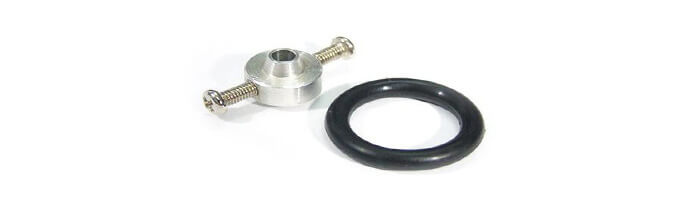
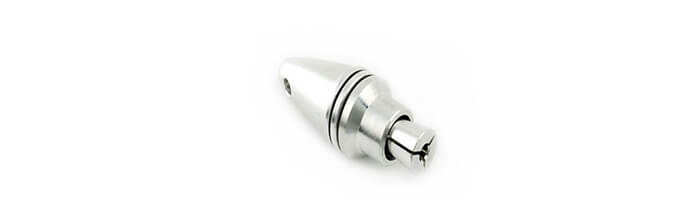
Более надежным переходником является цанговый зажим. Он представляет собой резьбовое соединение с разрезной конусообразной втулкой. Цанга надевается на вал, далее устанавливается зажимная втулка, пропеллер и шайба. Вся конструкция фиксируется гайкой особой формы – коком.
Если ротор бесколлекторного двигателя находится снаружи (моторы класса Outrunner), то на его верхней поверхности обычно имеется несколько резьбовых отверстий для установки различных переходников и креплений.
У производителей готовых коптеров с бесколлекторными моторами очень популярен вариант с самозатягивающимися гайками от компании DJI . У таких двигателей вал заканчивается резьбой, противоположной направлению вращения ротора.
Балансировка пропеллеров
Можно с уверенностью сказать, что большинство пропеллеров, особенно дешевых, нельзя назвать сбалансированными на 100%. Такие винты не только раздражающе сильно шумят, но и вносят дополнительную вибрацию в работу ВМГ. Из-за этого, в частности, снижается качество воздушных съемок (эффект желе). Хуже того, постоянные колебания вызывают дополнительный износ двигателей, подшипников и шестерней, что повышает стоимость обслуживания летательного аппарата.
Как видим, без процедуры балансировки винтов для квадрокоптера нам не обойтись. Для этого понадобятся:
- Винт;
- Скотч или суперклей (можно заменить лаком для ногтей);
- Наждачная бумага;
- Специальный балансир пропеллеров Du-Bro Tru-Spin – один из лучших, или китайские аналоги.
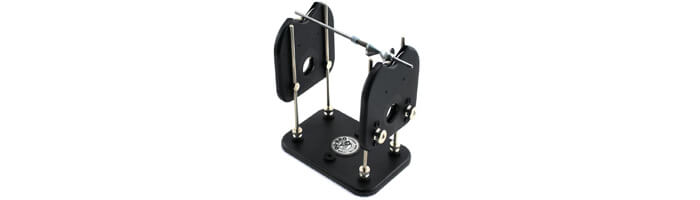
Прежде всего, нужно выставить само приспособление для балансировки так, чтобы его ось была строго горизонтальной.
Лопасть проверяется на отсутствие повреждений, устанавливается на ось и слегка отклоняется в ту или иную сторону. Если он не возвращается в горизонтальное положение, нужно облегчить (подчистить наждачной бумагой) более тяжелое лезвие или наклеить кусочек липкой ленты на более легкое. Необходимо повторять процедуру до тех пор, пока лезвия не уравновесятся. Липкую ленту успешно заменяет мазок суперклея или лака.
Ось балансировочного станка переворачивается – нужно убедиться, что пропеллер сохраняет равновесие и в этом положении. Отметим, что все подчистки и наклеивания должны выполняться на внутренних (вогнутых) поверхностях лопастей.
Следующим шагом будет балансировка ступицы. Для этого пропеллер устанавливается вертикально. Если он отклоняется вправо, нужно утяжелять клеем или лаком левую часть ступицы и наоборот. Добиваемся баланса, переворачиваем пропеллер и убеждаемся, что в этом положении он также уравновешен. Процедура закончена.
Калькулятор eCalc
Многим создателям беспилотных моделей известен on-line калькулятор eCalc, предназначенный для расчёта параметров винтомоторной установки летательных аппаратов. Страница калькулятора, посвященная мультикоптерам, выглядит приблизительно так.
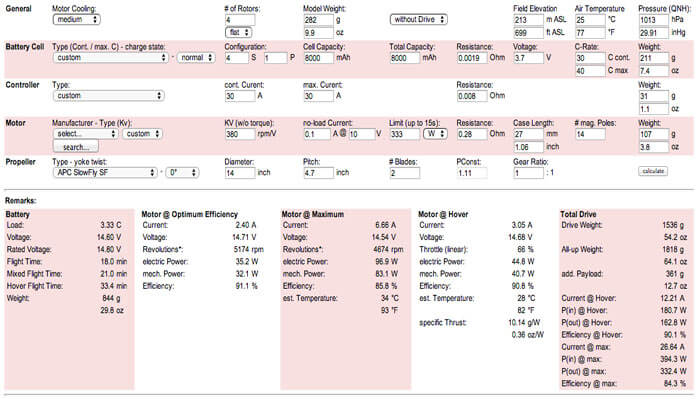
На первый взгляд, все понятно, но есть несколько нюансов, которые могут повлиять на результаты вычислений.
Прежде всего, вводится полный взлетный вес мультикоптера (с подвесом и камерой, если таковые имеются). Если будет указано Without Drive (Без привода), то вводим суммарный вес рамы, пропеллеров, платы контроллера, подвеса, камеры и оборудования для FPV полетов. Добавим процентов 10 на массу проводов и получаем искомую цифру.
Вводим количество роторов, их схему (одиночная или соосная), максимальную высоту полета и погодные условия, при которых он будет проводиться (температуру за бортом и атмосферное давление).
Из выпадающего списка выбирается нужный аккумулятор . Если необходимая батарея отсутствует, можно выбрать ближайшую по емкости и токоотдаче. Программа заполнит остальные поля самостоятельно. Задается структура и вес аккумулятора. Если предполагается параллельная установка нескольких АКБ, то в поле P вписывается их количество, а в окне Weight задается их общий вес.
Далее из выпадающего списка выбираются тип ESC или максимальный ток этих регуляторов.
Выбирается фирма-производитель двигателей. Появляется окно с его оценкой. По уровню KV подбирается конкретный образец.
Переходим к пропеллерам. Выбирается тип пропеллера, его диаметр и шаг. Рекомендуется использовать диаметр воздушного винта, максимально возможный для данной рамы. Если привод имеет зубчатую трансмиссию, то вводится ее передаточное число (отношение числа зубьев ведомой шестерни к числу зубьев ведущей шестерни).
Если нужные компоненты в выпадающих списках отсутствуют, можно перейти в строку Custom и ввести все необходимые данные в соответствующих полях калькулятора. Отметим, что параметры батареи задаются для одной ячейки.
Все поля заполнены, можно выполнять вычисления. Результат расчетов будет представлен в виде циферблатов, списков и графиков.
RashVinta
RashVinta– программа расчета диаметра воздушного винта для квадрокоптера.
Программа RashVinta позволяет производить вычисления по следующим исходным данным:
- Мощность двигателя и диаметр винта;
- Мощность двигателя и частота вращения винта;
- Диаметр винта и его шаг.
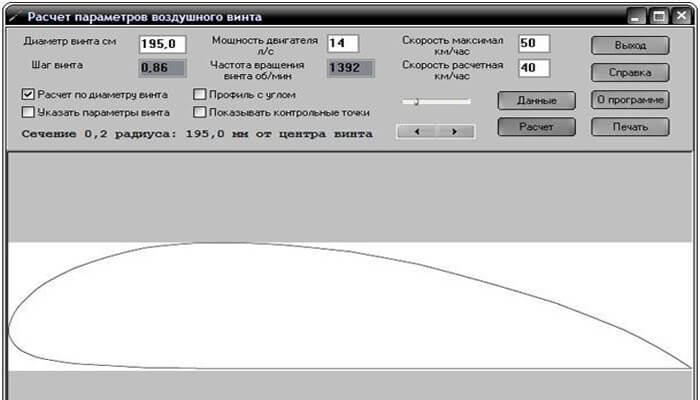
В первом варианте отметка ставится только в поле «Расчет по диаметру винта». Задается размер пропеллера (в сантиметрах), мощность двигателя (в лошадиных силах), максимальная и средняя скорость летательного аппарата. Нажимается кнопка «Расчет». Результатом вычислений будут шаг и частота вращения винта.
Во втором варианте убираются все галочки. В соответствующие окна вводим мощность двигателя, частоту вращения винта, максимальную и среднюю скорость летательного аппарата. Нажимаем кнопку «Расчет». Результатом вычислений будут диаметр винта и его шаг.
Третий вариант расчетов предназначен для профессионалов. Метка ставится в поле «Указать параметры винта». В соответствующие окна записываются диаметр и шаг винта. Нажимается кнопка «Расчет». Результатом является профиль лопасти воздушного винта, который можно изучить в окне просмотра, меняя его масштаб и удаление от ступицы. В виде таблиц результат сохраняется в файле Date.html, присутствующем в каталоге программы.
Кроме того, программа может показать, как выглядит профиль лопасти под реальным углом наклона (галочка в поле «Профиль с углом»), а также продемонстрировать точки, по которым производился расчет (метка в поле «Показывать расчетные точки»).
Полученный профиль можно распечатать в масштабе 1:1.
Заключение
Как видим, подбор и корректировка пропеллеров для квадрокоптера является достаточно непростой задачей. Надеемся, что наш текст поможет любителям беспилотной авиации правильно выбрать, сбалансировать и установить пропеллеры на летательный аппарат собственной конструкции, а также устранить огрехи в работе винтомоторной группы серийных моделей .
Будем благодарны вам, если поделитесь с друзьями:
Вас приветствует команда mykvadrocopter.ru! Наше хобби — дроны. Здесь мы описываем их модели, характеристики, делимся новостями и выкладываем инструкции по применению. Вступайте в наше сообщество любителей дронов в Контакте.
С этим читают
- Устройство квадрокоптера. Из чего состоит.
- Триммирование и калибровка квадрокоптера. Что стоит знать.
- AR.FreeFlight: акробатический полет вашего квадрокоптера.
- Как выбрать аккумулятор для квадрокоптера.
- Съёмка с квадрокоптера от А до Я.
Опубликовано 31 Окт 2017 14:44 © Всё о квадрокоптерах
- ← Компания DJI открыла новую беспилотную арену.
- Syma X20 Pocket дешевый малыш. →
mykvadrocopter.ru
Вас приветствует команда mykvadrocopter.ru! Наше хобби — дроны. Здесь мы описываем их модели, характеристики, делимся новостями и выкладываем инструкции по применению. Вступайте в наше сообщество любителей дронов в Контакте.
Пропеллеры для квадрокоптера — основные параметры и как подобрать
Если ты собрался собирать свой квадрокоптер, то тебе нужно в первую очередь знать о том, как заставить «это» взлететь. Здесь есть два важных параметра – пропеллеры, и двигатели. Пропеллеры для квадрокоптера могут быть самыми разными, и каждый несёт в себе совой смысл. Сегодня я объясню тебе основные понятия и принципы, чтобы ты знал, как подобрать пропеллеры для своей модели. Располагайся, заваривай пельмешки, будет долго, и немного больно. Но тебе понравится.
Сразу оговорюсь, что в любом проектировании бывает достаточно много НО. Всё, что я скажу далее, это стартовые знания. Не бойся включать голову и задавать вопросы. Нет такой информации, которую нельзя найти в гугле, или спросить на форуме. Главное- умение ей пользоваться. Поехали!
Основные понятия

- «В идеальном мире» — чисто теоретическое понятие, не берущее в расчёт побочные факторы
- Параметр «длинна», это и есть длинна пропеллера. Если точнее, то диаметр окружности, описываемой лопастями
- Параметр «шаг» можно сравнить с шагом резьбы. Это то расстояние, которое может пройти винт за один оборот (по аналогии с шурупом в дереве) . Чем больше угол атаки лопасти, тем больше это расстояние.
«Угол атаки», это Угол наклона лопасти, относительно горизонтальной плоскости - «Тяга», это сила, которая создаётся винтом. Она компенсируется остальными силами реакции (сопротивление воздуха, гравитация). Из этого следует, что пока тяга больше сопротивления – коптер будет разгоняться в направлении, противоположном вектору тяги.
Основные параметры
Количество

Количество лопастей винта влияет на подъёмную силу, стабильность и отзывчивость коптера (в идеальном мире). Чем больше лопостей, тем эти параметры лучше. На самом деле, многолопастные пропеллеры (2+) ставятся только на мелкие дроны. Это происходит из за дороговизны изготовления и сложности балансировки. В большом размере отбалансировать 4 лопасти очень дорого.
Чем их больше, тем стабильнее БПЛА. Малое количество негативно сказывается на управляемости.
Виды лопастей
- Normal (N) – Имеют заострённые на концах лезвия. Это уменьшает тягу, но и снижает расход энергии аккумулятора
- Bullnose (BN) – Бычий нос (Закруглённые). При равном с нормальными диаметре, имеют большую тягу и площадь. За счёт тяжести ведут себя более стабильно, и увеличивают отзывчивость дрона по рысканью. Сильно повышают расход энергии акб.
- Hybrid Bullnose (HBN) – промежуточный вариант. Имеют как и преимущества, так и недостатки предыдущих.
Направление вращения

Для электродвигателей есть два направления вращения. CW – вращение вала по часовой стрелке, CCW – вращение вала против часовой стрелки. Направления нужно или чередовать (так как каждый пропеллер создаёт реакционную силу, которая стремится развернуть то, к чему он прикреплён, в направлении вращения), или размещать соосно на одном луче (тогда реакционная сила одного компенсирует оную у второго. Это более сложная компоновка. Используется, к примеру, на вертолёте «чёрная акула»).
На направление вращения самого пропеллера указывает поднятая кромка. Она смотрит в сторону вращения.
Материал
Пластик – наиболее популярный, но не самый удачный вариант. Пластиковые пропеллеры обладают низкой ценой и очень широки ассортиментом. Обладают разной, но в основном высокой гибкостью и мягкостью. Якобы это увеличивает их устойчивость к механическим повреждениям. На самом деле, любой, даже небольшой дефект лопасти, скорее всего, будет фатален. Там уже не важно, расколется она, или просто помнётся. Всё равно ты её меняешь.

Углеродное волокно – Очень дорого, но очень круто. Великолепная жёсткость, лёгкость. Легко сбалансировать. Это значит, что брака будет меньше. Не теряет форму. Да и наличие чёрных лопастей всегда радует глаз. К ним рекомендуется докупить защиту лопастей для квадрокоптера, ибо их очень легко расколоть.
Композит – внутри пластик, снаружи покрытие из углеродного волокна. Дешевизна пластика, жёсткость и износостойкость (почти) как у карбоновых пропеллеров. Также не очень высокая цена.
Вес
От веса зависит отзывчивость дрона по оси рысканья. Однако, с этим надо быть аккуратным, ибо также увеличивается нагрузка на мотор квадрокоптера.
Эластичность
Эластичность пропеллера улучшает устойчивость оного к перегрузкам и механическому воздействию (не путать с мягкостью).
Качество

Как правило, чем дороже, тем качественнее. Тут может быть много параметров. Основной, это балансировка. Качественный пропеллер балансировать не придётся. Так же важным моментом является качество материала.
Пластик может быть упругим и эластичным, а может быть мягким и НЕ эластичным. С этим нужно быть внимательным. Не смотря на кажущуюся простоту, от качества лопастей напрямую зависят лётные качества коптера.
Спецификация
Есть два типа обозначений.
- L- длинна
- P- шаг
- B- количество лопастей (для двух лопастей может не указываться)
Например, 5045х3 – длина 5 дюймов, шаг 4.5 дюйма, 3 лопасти.
Иногда приходится гадать. Тот же пропеллер может обозначаться 0545х3.
Например, 5х45х3 – длина 5 дюймов, шаг 4.5 дюйма, 3 лопасти.
Иногда в конце присутствует буква R или C. Она определяет направление вращения пропеллера.
- R – по часовой стрелке
- C – против часовой стрелки
Иногда в конце присутствует обозначение профиля лопасти. (подробнее смотри выше «виды лопастей»)
- N – нормальная (заострённая)
- BN – закруглённая
- HBN – промежуточная
Методы крепления и крепежи

Пропсейвер – Хороший вариант для проведения экспериментов, когда надо часто снимать и надевать пропеллер. Выглядит как втулка, которая притягивается к валу двигателя двумя винтами. Сам пропеллер надевается сверху, и притягивается резинками к выступающим винтам. Далеко не полетит, но можно побаловаться.
Цанговое крепление – рабочий вариант. На вал насаживается цанга (та, что с прорезями), потом зажимная втулка, пропеллер и шайба. Крепление надёжное и идеальное для полётов.
Outranner – Это не крепление, это разновидность бесколлекторного мотора, в котором ротор (вращающаяся часть) находится снаружи. На их верхней поверхности обычно находится несколько резьбовых отверстий, в которые крепится переходник (коих несметное количество).
Балансировка
Когда ты сэкономишь на пропеллере, ты точно удивишься тому, что он не отбалансирован. Из-за этого он будет вибрировать, на камере коптера ты будешь наблюдать эффект «желе», резьбовые соединения будут ослабевать, а моторы будут изнашиваться очень быстро. Надо балансировать.

Для этого тебе понадобится:
- Пропеллер
- Скотч\супер клей (на свой страх и риск)
- Мелкозернистая наждачная бумага
- Специальный инструмент — балансировщик пропеллеров
- Уровень
- Балансировщик устанавливаешь строго горизонтально.
- Устанавливаешь пропеллер на ось, в горизонтальное положение. Отпускаешь. Одна из лопастей падает вниз.
- Берёшь наждачку, и с внутренней стороны поднявшейся лопасти (с вогнутой) снимаешь немного материала. Не переусердствуй.
- Возвращаешь лопасти в горизонтальное положение. Если одна из них падает – повторяешь предыдущий пункт. Если нет- идём дальше
- Так как балансировщик тоже не лучшего качества- переворачиваешь ось и смотришь по новой. Нужно поймать момент, когда вне зависимости от направления оси, пропеллер будет сбалансирован.
- Молодец.
- Но не совсем. Теперь ступица. Устанавливаешь пропеллер вертикально. Если пропеллер наклоняется вправо- делаешь мазок лаком на левой стороне.
- Добиваешься баланса
- Меняешь направление горизонтальной оси пропеллера. Если всё по-прежнему в порядке- ты отбалансировал пропеллер. Надеюсь у тебя не октокоптер.
- Молодец!
Калькулятор Ecalc
Крайне удобный калькулятор, которые находится на официальном сайте Ecalc. В нём ты сможешь задать те запчасти, которые будешь использовать для своего проекта, а он выдаст тебе (очень) примерную модель поведения коптера.

Давай рассмотрим его поближе, так как он тебе точно пригодится.
Основное
- Тут ты выставляешь основные параметры своей сборки
- Полный вес модели можно указывать «без ВМГ» (винтомоторная группа = пропеллеры и моторы). При выборе пропеллеров и моторов калькулятор сам учтёт их вес
- Количество винтов – соосные винты, это два винта расположенных друг над другом, а одноосные это один винт на одном луче коптера. Для простоты, в нижнем правом углу, калькулятор рисует тебе конфигурацию
- Размеры рамы- По диагонали, от одного конца луча, до другого
- На остальное пока можешь забить. Оно уже стоит по стандарту. Высота, температура и давление может пригодится для расчёта полётных характеристик для разных высот
Аккумулятор
- Из списка выбираешь нужный, или максимально похожий аккумулятор, и состояние заряда «номинал»
- В поле «P» пишешь количество параллельно соединенных аккумуляторов (если нужно)
Регулятор
- Из списка выбираешь свой регулятор скорости
- В навесном оборудовании пишешь суммарное потребление и вес всей той фигни, что ты хочешь повесить на свой дрон. Камера, диоды, сервоприводы, мелкокалиберные орудия. Если ты уже указал их вес в основном весе модели, то поле вес оставляешь с нулём
Мотор
Выбираешь производителя мотора из списка, и проверяешь по параметрам. Если похоже, то всё нормально, если нет, то продолжаешь «Охлаждение»
Пропеллер
- Выбираешь тип пропеллера из списка. Угол кручения (угол атаки), диаметр винта и его шаг ты узнаешь из спецификации
- Передаточное число используешь, если твой пропеллер присоединён к мотору через редуктор
Всё, можно нажимать «рассчитать», и наслаждаться результатами с 15% погрешностью. Я не зря сказал о погрешности. Все эти расчёты годятся только для того, чтоб прикинуть – полетит, или нет. Более точной информации ты не получишь.
Если в списках нет нужной позиции, то можно воспользоваться строкой Custom, и ввести всё самостоятельно.
RashVinta
Программа для расчёта параметров пропеллера для летательного аппарата.

Она может работать с тремя наборами исходных данных.
- Мощность двигателя + диаметр винта, который вам нужен
- Мощность двигателя + частота вращения
- Диаметр винта + шаг
В первом варианте
- Галочку на «расчёт по диаметру винта»
- Вводите нужный диаметр в см
- Вводите мощность двигателя в лошадиных силах, подсмотренную в параметрах двигателя (чтоб получить лошадей из кВт используй формулу кВт*1.36)
- Вводи максимальную скорость, которую позволит развить твой винт
- Введи среднюю скорость в поле «Скорость расчётная»
- Нажми кнопку расчёт
В результате ты увидишь необходимый шаг винта и частоту вращения.
Во втором варианте
- Убери все галочки
- Введи мощность двигателя
- Введи частоту вращения винта (двигателя, если нет редуктора)
- Введи максимальную и среднюю скорости
На выходе ты получаешь диаметр винта в сантиметрах и шаг винта.
Третий вариант
- Установи галочку в «указать параметры винта»
- Введи диаметр винта и шаг винта
- После нажатия на кнопку расчёт, программа рассчитает профили сечения винта (форма лопастей) на различных радиусах от центра. Результат ты получишь в окне просмотра, и в виде таблицы Date.html в каталоге программы.
- Кнопками со стрелками просматриваешь сечения на различных радиусах, а ползунком меняешь масштаб.
Как ты можешь заметить, подбор и корректировка пропеллеров, это важное и не самое простое занятие. Однако, настоятельно рекомендую уделить этому время. Даже в такой, на первый взгляд, неуклюжей корове, как квадрокоптер, есть место аэродинамике. К тому же это может сэкономить тебе очень много денег на моторах.
Конечно, всё вышесказанное достаточно ситуативно. К примеру, если ты собираешь маленький дрон, или просто хочешь попробовать, то пропеллеры можно использовать и самые дешёвые, и не отбалансированные.
Это вряд ли помешает твоему дрону взлететь, да и ты сразу поймёшь, что не так, и на что нужно впредь обращать больше внимания.
Так же крайне не рекомендую начинать с соосной компоновки, если ты не знаком с миром беспилотной авиации. Там есть куча нюансов, которые базируются на более глубоком понимании темы. Идеальным вариантом для начала будет четырёх лучевая, квадратная компоновка.
Ну и нужно понимать, что если ты не крутой инженер, с богатым набором закрытых САПР программ, то всё, что ты можешь рассчитать – мало тебе поможет.
Все эти вычислительные решения дают крайне ориентировочный результат. Так что я рекомендую тебе побольше экспериментировать, хотя помощью софта пренебрегать тоже не стоит. Пробуй, учи матчасть, когда-нибудь получится очень круто!
Уф… Я старался, клавиатуру до стола стёр, выпил ведро кофе. За это ты можешь наградить меня, и поделиться этой статьёй, при помощи кнопок внизу. А если хочешь почаще узнавать что-то новое и полезное, то подписывайся на нас в социальных сетях. Удачи, пилот!