Двигатель постоянного тока независимого возбуждения (ДПТ НВ)
Двигатель постоянного тока независимого возбуждения (ДПТ НВ) В этом двигателе (рисунок 1) обмотка возбуждения подключена к отдельному источнику питания. В цепь обмотки возбуждения включен регулировочный реостат rрег, а в цепь якоря — добавочный (пусковой) реостат Rп. Характерная особенность ДПТ НВ — его ток возбуждения Iв не зависит от тока якоря Iя так как питание обмотки возбуждения независимое.
Схема двигателя постоянного тока независимого возбуждения (ДПТ НВ)

Механическая характеристика двигателя постоянного тока независимого возбуждения (ДПТ НВ)
Уравнение механической характеристики двигателя постоянного тока независимого возбуждения имеет вид

где: n0 — частота вращения вала двигателя при холостом ходе. Дn — изменение частоты вращения двигателя под действием механической нагрузки.
Из этого уравнения следует, что механические характеристики двигателя постоянного тока независимого возбуждения (ДПТ НВ) прямолинейны и пересекают ось ординат в точке холостого хода n0 (рис 13.13 а), при этом изменение частоты вращения двигателя Дn, обусловленное изменением его механической нагрузки, пропорционально сопротивлению цепи якоря
Rа =?R + Rдоб.

Поэтому при наименьшем сопротивлении цепи якоря Rа = ?R, когда Rдоб = 0, соответствует наименьший перепад частоты вращения Дn. При этом механическая характеристика становится жесткой (график 1).
Механические характеристики двигателя, полученные при номинальных значениях напряжения на обмотках якоря и возбуждения и при отсутствии добавочных сопротивлений в цепи якоря, называют естественными (график 7).
Если же хотя бы один из перечисленных параметров двигателя изменен (напряжение на обмотках якоря или возбуждения отличаются от номинальных значений, или же изменено сопротивление в цепи якоря введением Rдоб), то механические характеристики называют искусственными.
Искусственные механические характеристики, полученные введением в цепь якоря добавочного сопротивления Rдоб, называют также реостатными (графики 7, 2 и 3).
При оценке регулировочных свойств двигателей постоянного тока наибольшее значение имеют механические характеристики n = f(M). При неизменном моменте нагрузки на валу двигателя с увеличением сопротивления резистора Rдоб частота вращения уменьшается. Сопротивления резистора Rдоб для получения искусственной механической характеристики, соответствующей требуемой частоте вращения n при заданной нагрузке (обычно номинальной) для двигателей независимого возбуждения:

где U — напряжение питания цепи якоря двигателя, В; Iя — ток якоря, соответствующий заданной нагрузке двигателя, А; n — требуемая частота вращения, об/мин; n0 — частота вращения холостого хода, об/мин.
Частота вращения холостого хода n0 представляет собой пограничную частоту вращения, при превышении которой двигатель переходит в генераторный режим. Эта частота вращения превышает номинальную nном на столько, на сколько номинальное напряжение Uном подводимое к цепи якоря, превышает ЭДС якоря Ея ном при номинальной нагрузки двигателя.


На форму механических характеристик двигателя влияет величина основного магнитного потока возбуждения Ф. При уменьшении Ф (при возрастании сопротивления резистора rpeг) увеличивается частота вращения холостого хода двигателя n0 и перепад частоты вращения Дn. Это приводит к значительному изменению жесткости механической характеристики двигателя (рис. 13.13, б). Если же изменять напряжение на обмотке якоря U (при неизменных Rдоб и Rрег), то меняется n0, a Дn остается неизменным [см. (13.10)]. В итоге механические характеристики смещаются вдоль оси ординат, оставаясь параллельными друг другу (рис. 13.13, в). Это создает наиболее благоприятные условия при регулировании частоты вращения двигателей путем изменения напряжения U, подводимого к цепи якоря. Такой метод регулирования частоты вращения получил наибольшее распространение еще и благодаря разработке и широкому применению регулируемых тиристорных преобразователей напряжения.

Механическая характеристика двигателя при неизменных параметрах U, R и Ф представляется прямой линией 1 (рис. 4.2).
На холостом ходу (М = 0) двигатель вращается с частотой вращения w0. По мере увеличения момента нагрузки частота вращения снижается, номинальному моменту нагрузки МН соответствует номинальная частота вращения w0. Изменение величины питающего напряжения вызывает пропорциональное уменьшение частот вращения во всех режимах работы. При этом жесткость механической характеристикиb сохраняется, так как его величина, согласно (4.5б), определяется сопротивлением якорной цепи, конструктивным коэффициентом и магнитным потоком машины.
Согласно (4.5), путем изменения величины питающего напряжения U от нуля до номинального значения (например, при помощи управляемого тиристорного выпрямителя), можно изменять частоту вращения вала в широких пределах, что подтверждается рис. 4.2 (характеристиками 2).
Практически значение глубины регулирования достигает 10…100 тыс. Столь большой диапазон регулирования позволяет исключить или значительно упростить механическую трансмиссию.
Вторым способом регулирования частоты вращения двигателя является изменение сопротивления якорных цепей — путём включения последовательно в цепь якоря регулировочного резистора RР1 (рис. 4.1). В этом случае, согласно (4.5), при увеличении сопротивления жесткость характеристики машины уменьшается (рис. 4.2, линии 3). Как видно из рис. 4.2, частота вращения машины при идеальном холостом ходе: М = 0 не изменяется, а с ростом момента нагрузки частота вращения снижается значительно (в уменьшается). Данный способ регулирования позволяет изменять частоту вращения в значительном диапазоне, однако вследствие значительных потерь мощности в регулировочном резисторе резко снижается кпд привода:

Регулирование частоты вращения машины постоянного тока магнитным потоком машины Ф — за счёт изменения тока возбуждения резистором RР2 (см. рис. 4.1) — является экономичным способом, так как потери в резисторе RР2 не велики вследствие малого тока возбуждения. Однако этот способ позволяет лишь увеличивать частоту вращения по сравнению с номинальной (глубина регулирования не превышает D = 2…3). Такой способ регулирования предусмотрен для большинства машин [3] .

При способе регулирование угловой скорости двигателей постоянного тока независимого возбуждения осуществляется изменением величины магнитного потока за счет введения в цепь обмотки возбуждения дополнительного реостата. При ослаблении потока угловая скорость двигателя как при нагрузке, так и при холостом ходе возрастает, а при усилении потока — уменьшается. Практически возможно изменение скорости только в сторону увеличения ввиду насыщения двигателя.
При увеличении скорости ослаблением потока допустимый момент двигателя постоянного тока изменяется по закону гиперболы, а мощность остается постоянной. Диапазон регулирования скорости для данного способа D = 2 — 4.
Механические характеристики для различных значений потока двигателя приведены на рис. 2, а и 2, б, из которых видно, что характеристики в пределах номинального тока имеют высокую степень жесткости.
Обмотки возбуждения двигателей постоянного тока независимого возбуждения обладают значительной индуктивностью. Поэтому при ступенчатом изменении сопротивления реостата в цепи обмотки возбуждения ток, а следовательно, и поток будут изменяться по экспоненциальному закону. В связи с этим регулирование угловой скорости будет осуществляться плавно.
Существенными преимуществами данного способа регулирования скорости являются его простота и высокая экономичность.
Данный способ регулирования используют в приводах в качестве вспомогательного, обеспечивающего повышение скорости при холостом ходе механизма.
2.2. Двигатель постоянного тока независимого возбуждения (дпт-нв)

Обмотки возбуждения и якоря этого двигателя питаются от разных источников (рис. 2.3,а). Где UB и IB – напряжение источника питания и ток обмотки возбуждения; U и IЯ – напряжение источника питания и ток якоря. Функцию обмотки возбуждения у таких двигателей может выполнять и постоянный магнит (рис. 2.3,б). Для двигателя с независимым возбуждением величинаСМ Ф = const, поэтому вид электромеханической и механической характеристики в соответствии с (2.4) и (2.5) будет один и тот же (рис. 2.3).
Характерные точки характеристик

1. ПриIЯ = 0 и М = 0; ω = ωхх (ωхх – скорость холостого хода двигателя). В режиме холостого хода механическая нагрузка на валу двигателя отсутствует. 2. При ω = 0; IЯ = IП и М = МП (IП и МП – пусковой ток и пусковой момент двигателя). В литературе их иногда называют как IКЗ и МКЗ (током и моментом короткого замыкания), т.к. режим короткого замыкания для электродвигателя соответствует неподвижному состоянию якоря, а не замыканию его электрических цепей между собой или на корпус.
2.2.1. Регулирование частоты вращения двигателя постоянного тока независимого возбуждения
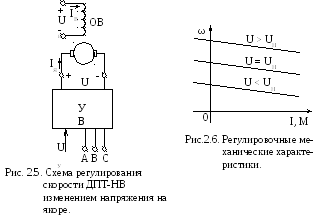
Основное преимущество двигателей постоянного тока перед двигателями переменного тока – это относительная легкость регулирования частоты вращения. Известно несколько способов регулирования скорости, которые можно получить из анализа зависимостей (2.4) или (2.5). Регулирование осуществляют: путем изменения сопротивления обмотки якоря, точнее включением последовательно с ней добавочного сопротивления; изменением потока возбуждения или напряжения питания якоря. Первый способ отличают небольшие затраты на его осуществление, но при эксплуатации, из-за больших потерь мощности на добавочном сопротивлении, его целесообразно применять только для маломощных двигателей и там, где не предъявляется больших требований к стабильности скорости, т.к. этот способ снижает жесткость механической характеристики двигателя. На практике изменение магнитного потока возбуждения возможно только в сторону его уменьшения, т.к. при увеличении потока, требуется повысить ток возбуждения выше номинального, что приведет к перегреву обмотки возбуждения и двигателя в целом. Кроме того, двигатель рассчитан и сконструирован так, что его магнитная система близка к насыщению, поэтому увеличение тока возбуждения не приведет к заметному росту потока возбуждения. Однако, уменьшение потока возбуждения из (2.4) приводит к росту скорости двигателя. На практике же в большинстве случаев требуется ее снижать, что в данном способе невозможно. Поэтому лучшим способом является регулирование скорости путем изменения напряжения питания якоря. В этом способе якорь двигателя подключают к регулируемому источнику постоянного тока, в качестве которого обычно служит управляемый выпрямитель УВ рис. 2.5. Управляемый выпрямитель обычно питается переменным трехфазным напряжением. Величиной выходного постоянного напряжения U управляют, например, путем изменения величины управляющего напряжения UУ, что может осуществлять оператор или система автоматического регулирования. Регулировочные механические характеристики при этом имеют вид, показанный на рис. 2.6. Они имеют вид прямых с одинаковым наклоном к оси абсцисс, т.е. жесткость (наклон) характеристики не меняется с изменением скорости вращения. Реверс двигателя (изменение направления вращения якоря) осуществляют, меняя полярность источника питания якорной цепи или цепи возбуждения.
Возбуждение двигателя постоянного тока
Наличие обмотки возбуждения (ОВ) у двигателя постоянного тока позволяет осуществлять различные схемы подключения. В зависимости от того как включена ОВ, различают двигатели с независимым возбуждением, с самовозбуждением, которое делится на последовательное, параллельное и смешанное.
Двигатель с независимым возбуждением
В ДПТ с независимым возбуждением обмотку возбуждения подключают к отдельному источнику питания (рис. 1). Это может быть связано с различными напряжениями возбуждение Uв и напряжения цепи якоря U. При данной схеме подключения ОВ не имеет электрической связи с обмоткой якоря. Для уменьшения потерь в ОВ, и создания необходимой МДС необходимо уменьшить ток возбуждения, увеличив число витков. Обмотку возбуждения выполняют из малого числа витков, так чтобы ток Iв составлял 2…5% от Iя. Выбор данной схемы возбуждения для двигателя зависит от свойств электропривода.

ДПТ с параллельным возбуждением
По сути, схема подключения ОВ с параллельным возбуждением(рис.2) аналогична схеме с независимым возбуждением. Свойства двигателя при подключении по обеим схемам одинаковы. Плюсом данного вида подключения является то, что отпадает необходимость в отдельном источнике питания.

ДПТ с последовательным возбуждением
При подключении по данной схеме ОВ соединена последовательно цепи якоря (рис.3), при этом ток якоря равен току возбуждения. В связи с этим ОВ изготавливают из провода толстого сечения. Данную схему используют, если требуется обеспечить большой пусковой момент. При уменьшении нагрузки на валу меньше 25% от номинальной, частота вращения резко увеличивается и достигает опасных для двигателя значений. Характеристика ДПТ с последовательным возбуждением “мягкая”.

ДПТ со смешанным возбуждением
ДПТ со смешанным возбуждением (рис.4) имеет две ОВ, одна из которых соединена последовательна, а другая параллельно якорной цепи. При согласном соединении обмоток с увеличением нагрузки на валу растёт магнитный поток, что приводит к уменьшению частоты вращения. При встречном соединении суммарный магнитный поток с увеличением нагрузки уменьшается, что приводит к резкому увеличению частоты вращения. Это приводит двигатель к нестабильному режиму работы, поэтому последовательную обмотку выполняют из малого числа витков, чтобы при увеличении нагрузки магнитный поток снижался незначительно, тем самым стабилизируя работу двигателя.
Приводы и двигатели постоянного тока
На статоре находится индукторная обмотка (обмотка возбуждения), на которую подаётся постоянный ток — в результате создаётся постоянное магнитное поле (поле возбуждения). В двигателях с постоянными магнитами поле возбуждения создаётся постоянными магнитами.
В обмотку ротора (якорная обмотка) также подаётся постоянный ток, на который со стороны магнитного поля статора действует сила Ампера — создаётся вращающий момент, который поворачивает ротор на 90 электрических градусов, после чего щёточно-коллекторный узел коммутирует обмотки ротора – вращение продолжается.
По способу возбуждения двигатели постоянного тока делятся на четыре группы:
- С независимым возбуждением — обмотка возбуждения питается от независимого источника
- С параллельным возбуждением — обмотка возбуждения включается параллельно источнику питания обмотки якоря
- С последовательным возбуждением — обмотка возбуждения включена последовательно с обмоткой якоря
- Со смешанным возбуждением — у двигателя есть две обмотки: параллельная и последовательная.
Пуск двигателя постоянного тока
При прямом пуске ток якоря может на порядок превышать номинальный, поэтому при пуске в цепь якоря вводится пусковое сопротивление пусковой реостат. Для плавного пуска реостат делают ступенчатым — в первый момент включаются все ступени (максимальное сопротивление), по мере разгона двигателя растёт противо-ЭДС, ток якоря уменьшается — ступени выключаются одна за другой.
Регулирование скорости вращения двигателя постоянного тока
- Скорость ниже номинальной регулируется напряжением на якоре (мощность при этом пропорциональна скорости, момент неизменен)
- Скорость выше номинальной регулируется током обмотки возбуждения — чем слабее поле возбуждения, тем выше скорость (момент падает при постоянной мощности)
Регулирование питания якоря и обмотки возбуждения осуществляется с помощью тиристорных преобразователей (приводов постоянного тока).
Преимущества и недостатки двигателей постоянного тока
Преимущества:
- Практически линейные характеристики двигателя:
- механическая характеристика (зависимость частоты от момента)
- регулировочная характеристика (зависимость частоты от напряжения якоря)
Недостатки:
- Дополнительные расходы на профилактическое обслуживание коллекторно-щёточных узлов
- Ограниченный срок службы из-за износа коллектора
- Дороже асинхронных двигателей.
Как выбрать
Выбор двигателя постоянного тока
- Высота оси
- Номинальное напряжение якоря
- Номинальное напряжение возбуждения
- Номинальная частота вращения
- Номинальная мощность
- Номинальный момент
- Номинальный ток якоря
- Мощность возбуждения
- Максимальная частота вращения при понижении поля (выше этой скорости падает мощность)
- Предельно допустимая рабочая скорость (выше этой скорости начинается механическое разрушение)
- КПД
- Момент инерции
- Степень защиты IP
- Степень виброустойчивости (прессы и т.п.)
- Класс изоляции (для работы от преобразователя не ниже F)
- Температура окружающей среды (для работы при отрицательных температурах в условиях русской зимы требуется специальное исполнение: смазка, вал из специальной стали и т.п.)
- Высота установки над уровнем моря (выше 1000 метров падают характеристики)
- Конструктивное исполнение по способу монтажа электродвигателей
- Маслоуплотнённый фланец для присоединения редуктора
- Конвекционное: воздушный фильтр, контроль расхода воздуха, встроенный (направление обдува) или внешний (подключение труб) вентилятор
- Через теплообменник
- Качения (радиально-упорные)
- Усиленные подшипники для повышенных радиальных нагрузок на валу
- С пополнением смазки
- Для подключения редуктора
- Со шпоночным пазом
- Тахогенератор
- Энкодер
- Окошко для визуального контроля
- Микропереключатель ограничения остаточной длины щёток
- Термисторная защита – контроль граничных значений (предупреждение, отключение)
- Непрерывный контроль температуры при помощи датчика KTY
Выбор преобразователя постоянного тока
- Режим работы:
- Одноквадрантный (1Q) — нереверсивный
- Четырёхквадрантный (4Q) — реверсивный.
Вход:
- Вентилятора
- Блока управления (электроники)
- Возбуждения